


قام باولو كوراديجيني، المساح في شركة 3DMetrica، برسم خريطة لخزانين من العصور الوسطى يقعان تحت قلعة مالاسبينا في ماسا، إيطاليا، باستخدام جهاز Emesent Hovermap ST .
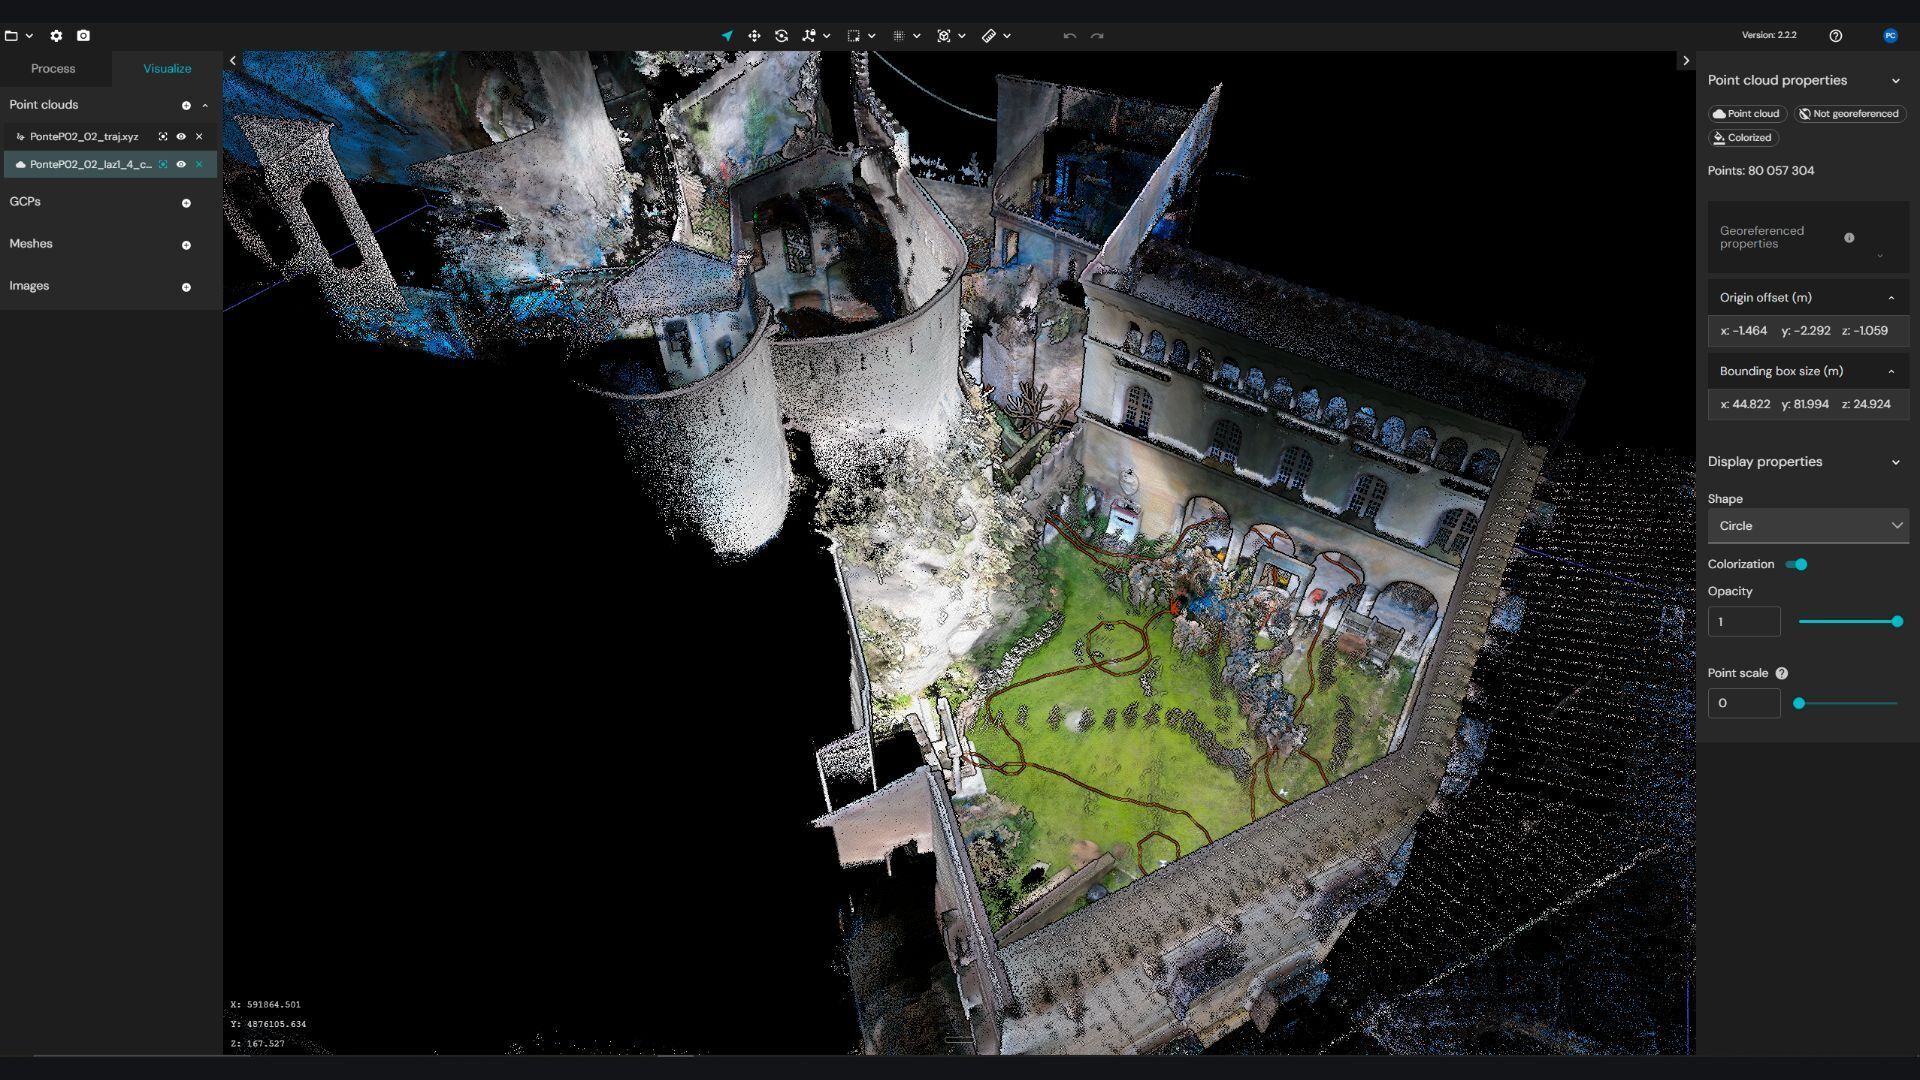
استغرقت الزيارة الميدانية الكاملة، بما في ذلك عمليات التركيب وإعدادات السلامة وتحديد الأهداف، حوالي أربع ساعات. أما عملية المسح الفعلية فلم تستغرق سوى 25 دقيقة. ووفقًا لتقييم باولو، حافظت خوارزمية « SLAM » على مسارها عبر بئر ضيقة وحول الأشخاص، كما قامت « Emesent »Aura بدمج ثلاث عمليات مسح في مجموعة بيانات واحدة تغطي الصهاريج والقلعة المحيطة بها. وقدّم باولو المشروع في ندوة عبر الإنترنت نظمتها Emesent في أكتوبر 2026.
SLAM (التحديد المتزامن للموقع ورسم الخرائط) هي طريقة يقيس فيها الماسح الضوئي محيطه باستخدام الليزر بينما يحسب موقعه من خلال الشكل الهندسي الذي يراه. ولا يحتاج إلى نظام تحديد المواقع العالمي (GPS) ولا إلى ضوء، وهو ما يناسب خزانًا مظلمًا تمامًا.
كيف يمكن فحص خزان مياه عندما يكون البئر الضيق هو الطريق الوحيد للوصول إليه؟
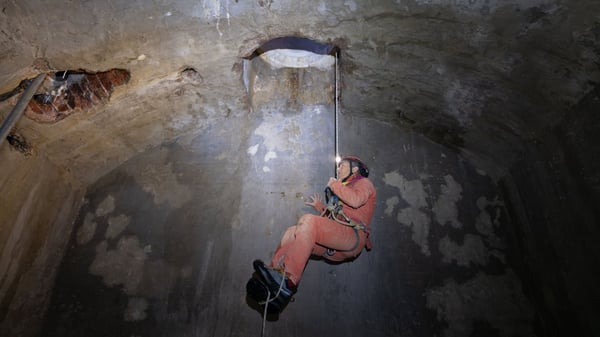 تضم القلعة خمسة خزانات مياه تقع تحت فناءاتها وبالقرب منها. وقام فريق من مستكشفي الكهوف المحليين، يعملون نيابة عن هيئة التراث، بمسح الخزانات الخمسة جميعها باستخدام أجهزة قياس المسافات بالليزر والبوصلات على مدار ثلاثة أيام. وانضم باولو إلى الفريق في فبراير 2026 وقام بمسح اثنين منها باستخدام جهاز « Hovermap »ST ، وذلك جزئيًا لتقييم أداء جهاز « SLAM » في مكان كهذا.
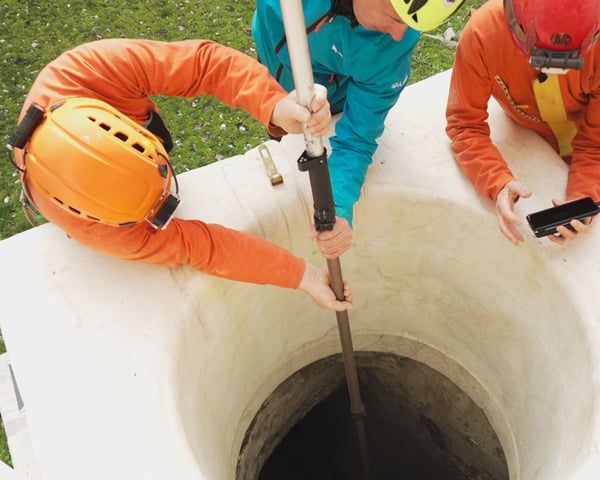
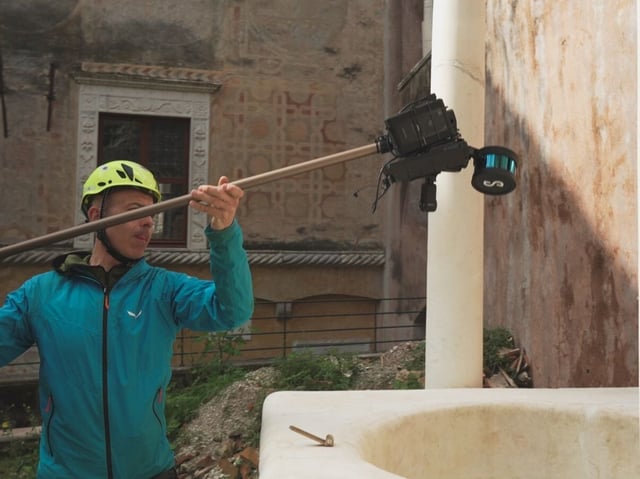
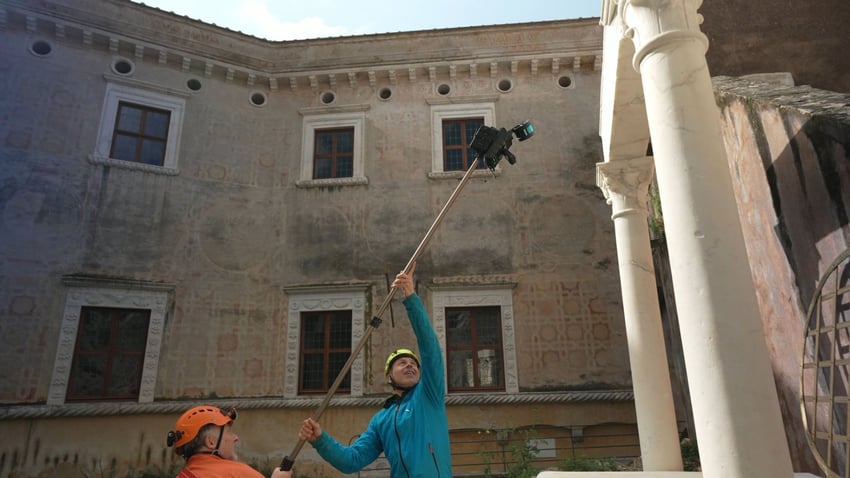
لم يكن هناك حامل خاص، لذا قام ببناء منصة في الموقع. قام بتثبيت مقبض حمل جهاز « Hovermap » على رأس عمود قابل للتمديد باستخدام أربطة كبلات، وثبّت البطارية الخارجية بجانب المستشعر. عند تمديده بالكامل، بلغ طول العمود حوالي 3.5 متر، وهو ما يكفي لهذه الصهاريج. وأشار إلى أن البئر الأعمق سيتطلب إعدادًا مختلفًا. وقبل النزول تحت الأرض، أجرى مسحًا استغرق حوالي 10 دقائق عبر الأفنية والسلالم والممرات، حتى يمكن وضع كل خزان في سياقه الصحيح. وتابع معاينة مباشرة عبر تطبيق « Emesent »Commander على هاتفه.
هل ينبغي أن يدخل الماسح الضوئي إلى الخزان بمفرده، أم برفقة المشغلين؟
اختبر باولو كلا الأسلوبين في اليوم نفسه. في صهريج الفناء، نُزل الماسح الضوئي إلى البئر مقلوبًا على العمود بينما بقي الفريق في الخارج. استغرق المسح حوالي خمس دقائق. ويرى باولو أن هذا هو الخيار الأسرع والأكثر أمانًا، لأن لا أحد يدخل إلى مساحة مغلقة. لكن عيبه يكمن في الظلال: فالماسح الضوئي لا يرى سوى ما هو مرئي من المكان الذي نُزل منه، لذا فإن الجدار يحجب ما يقع خلفه.
أما في صهريج المطبخ، فقد نزل المشغلون على سلم وحملوا العمود إلى داخل الغرفة. واستغرق هذا المسح أيضًا حوالي خمس دقائق. وتطلب الأمر عددًا أكبر من الأشخاص الذين تم توزيع الأدوار عليهم بشكل متفق عليه، كما أنه أزال تقريبًا جميع المناطق المظللة. واستنتاجه هو أن الاختيار يعتمد على شكل المكان ومدى أمان دخول الأشخاص إليه.
هل الخوارزمية أكثر أهمية من الأجهزة؟
من وجهة نظر باولو، نعم. فهو يعتقد أن أجهزة المسح بالليزر ( SLAM ) قد وصلت إلى مرحلة الاستقرار، حيث تستخدم العديد من الأنظمة مستشعرات متشابهة، وأن الخوارزمية أصبحت الآن قادرة على التمييز بين سحابة نقطية موثوقة وعدم وجود سحابة نقطية على الإطلاق.
وكان عنق البئر هو الاختبار الذي أجراه. فالانتقال من فناء مفتوح إلى أنبوب ضيق لا يترك سوى القليل جدًّا من الشكل الهندسي المشترك. يتم تحديد موقع كل نقطة في السحابة باستخدام مسار الماسح الضوئي، لذا فإن الانحراف في المسار يتحول إلى خطأ في البيانات. وفي خزان المطبخ، أخفى الأشخاص القريبون من المستشعر الموجود في قاع العمود أيضًا الشكل الهندسي. وكان حكمه: اجتازت الخوارزمية الاختبار. قام بمعالجة البيانات في Aura دون أي قيود وترك برنامج SLAM يعمل من تلقاء نفسه.
كيف يمكن تحديد الإحداثيات الجغرافية لمسح ضوئي عندما يكون إشارة نظام الملاحة العالمي (GNSS) ضعيفة جدًّا في الموقع؟
يعني «التحديد الجغرافي» ربط المسح بإحداثيات في العالم الواقعي. وقد وضع باولو أربعة أهداف على الأقل حول كل بئر. وكانت هذه الأهداف بمثابة شبكة أمان لمحاذاة المسوحات في حالة فشل عملية الدمج التلقائي، وكعناصر مرجعية لعملية التحديد الجغرافي. وتم دمج المسوحات الثلاثة في برنامج « Aura » من خلال المناطق المتداخلة بينها.
بعد إجراء المسح، استبدل الماسح بجهاز استقبال GNSS مثبت على نفس العمود ورفع الهوائي حوالي أربعة أمتار. وكانت الجدران العالية تحجب جزءًا كبيرًا من السماء. وحول خزان المطبخ، لم يعمل جهاز الاستقبال على الإطلاق، لذا لم يتم قياس جميع الأهداف. أما الأهداف التي تم قياسها، فقد بلغت دقة قياسها من 4 إلى 6 سنتيمترات، وبلغت القيم المتبقية على الأهداف من 4 إلى 5 سنتيمترات، وبعضها 6 سنتيمترات. ويعزو باولو ذلك إلى دقة نظام GNSS، وليس إلى عملية المعالجة. وقد أجرى عمليات الإحداث الجغرافي النهائية وفحوصات الدقة في برنامج CloudCompare، إلى جانب التنظيف اليدوي للأشخاص الذين وقفوا ساكنين أثناء المسح.
ما مدى دقة هذا النظام في ظل وجود تحكم أرضي جيد؟
أجاب باولو على هذا السؤال في قسم الأسئلة والأجوبة استنادًا إلى الاختبارات التي أجراها بنفسه باستخدام Emesent Hovermap و Aura في مشاريع أخرى، وليس في هذا المشروع. وعندما استخدم أهدافًا تم قياسها باستخدام محطة شاملة كقيود داخل Emesent Aura ، حقق دقة تتراوح بين 8 و9 ملم ودقة قياس تتراوح بين 5 و6 ملم. وتتمثل تقنيته في الدوران حول الأهداف مع توجيه رأس المستشعر نحوها، لالتقاط المزيد من النقاط، واستخدام أهداف عالية الكثافة تبرز بوضوح في Aura. وهذه هي نتائج أحد المساحين في ظل ظروفه الخاصة، وليست مواصفات المنتج.
متى يتوقف موقع SLAM عن العمل؟
الماء. كان مستوى الماء في أرضية بعض الصهاريج يتراوح بين 30 و50 سنتيمتراً. لا يخترق الليزر الماء، كما أن السطح المسطح والعاكس والمتحرك لا يوفر لـ« SLAM » ما يمكنه التمسك به. كانت إحدى الصهاريج مغمورة بالمياه حتى عمق مترين أو ثلاثة أمتار، لذا قام غواصو الكهوف بمسحها باستخدام شريط قياس وبوصلة تحت الماء ومقياس عمق.
باولو يتعامل بواقعية مع نطاق العمل. غطت الأيام الثلاثة التي قضاها مستكشفو الكهوف جميع الخزانات الخمسة، بما في ذلك الخزان المغمور بالمياه. وغطت الساعات الأربع إلى الأربع ونصف التي قضاها في الموقع خزانين وبيئتهما المحيطة، مع حوالي 25 دقيقة من المسح الفعلي. أما الباقي فكان أمورًا لوجستية. واستنتاجه: إن أفضل نتيجة تتحقق من استخدام كل طريقة في المكان الذي تعمل فيه بشكل أفضل.
أسئلة الحضور
لمعرفة المزيد، شاهد تسجيل الندوة عبر الإنترنت، المتاح عند الطلب: التنوع تحت الأرض: رسم خرائط خزانات المياه في قلعة من العصور الوسطى باستخدام Emesent Hovermap ST