跳至内容
切换菜单 关闭

扫描至 BIM

只需数小时(而非数天)即可为BIM采集高度精确的竣工数据

获取更全面的数据集,避免昂贵的重访费用


建筑行业依赖3D 建筑信息模型(BIM)来规划、设计、建造和管理建筑及基础设施。然而,诸如地面激光扫描(TLS)等传统数据采集方法往往耗时且劳动密集。

借助Emesent的先进3D LiDAR 扫描技术,采集实测数据并将其转换为详细的BIM模型比以往任何时候都更快、更高效。这种简化的方法能在极短的时间内提供最新的高精度数据——从而实现更频繁的扫描、实时进度跟踪,并在整个项目生命周期内做出更明智的决策。

传统方法可能拖慢您的进度

传统的扫描方法,尤其是地面激光扫描(TLS),既费人又耗时——特别是在需要多次架设设备的复杂建筑或基础设施项目中。这不仅推高了采集和后处理阶段的成本,还限制了扫描频率,难以实现有效的进度跟踪。因此,在快节奏的建筑行业中,维护实时数字孪生变得十分困难。 准确的数据采集需要专业的培训和专业知识,这增加了项目的复杂性。此外,虽然 TLS 能够提供高分辨率的3D 数据,但往往需要补充其他手段才能覆盖隐藏或难以触及的区域。天气、光照和物理障碍等环境条件可能会进一步影响扫描质量。

SLAM 移动扫描技术消除了TLS在设置时间和操作技能方面的障碍,同时又不牺牲BIM交付成果所依赖的精度。

Emesent 解决方案

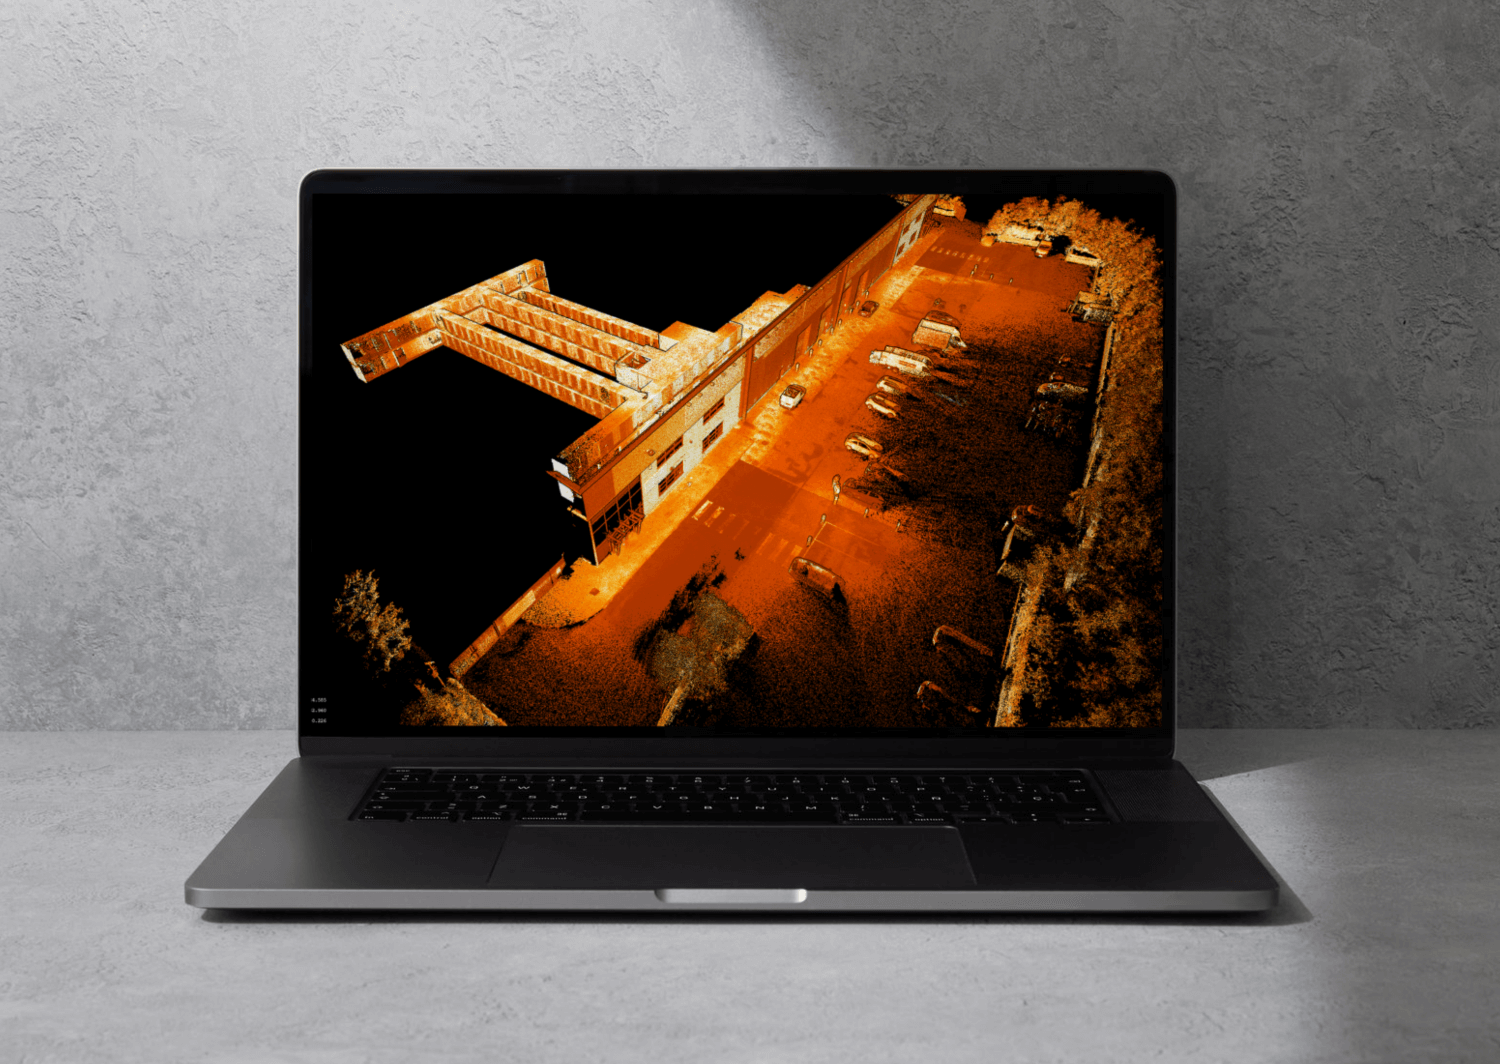
Emesent GX1 将移动扫描速度与可靠、可重复的全局精度相结合,因此您可以更快地为BIM采集竣工现状数据,同时不会影响依赖这些数据的模型。凭借5-10毫米的全局精度、集成RTK以及四台可拍摄360°图像的2000万像素摄像头, Emesent GX1 可生成高精度点云,并提供BIM团队所需的视觉背景信息。

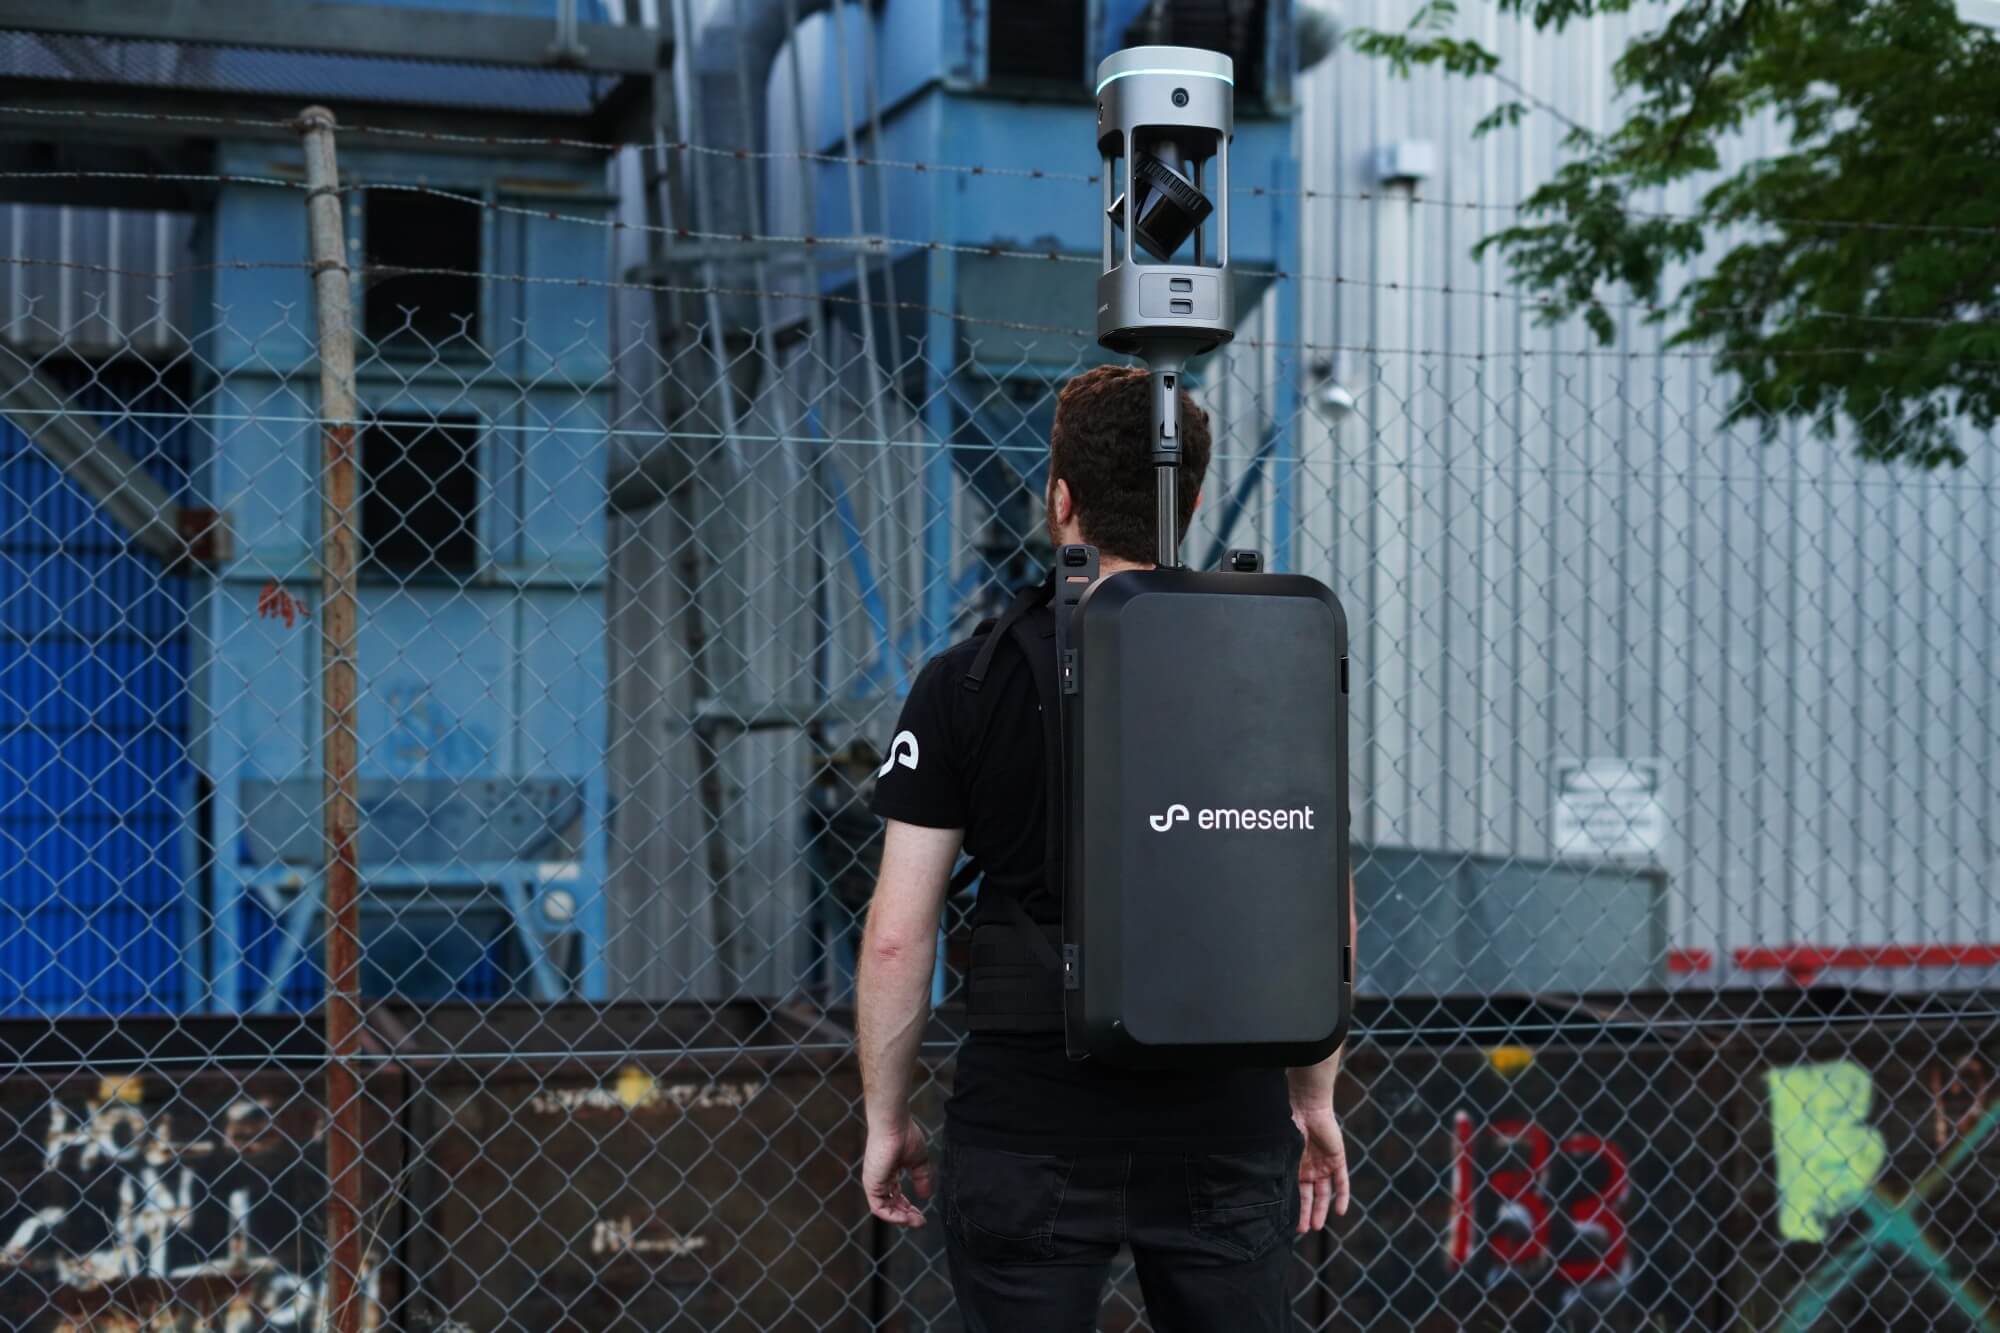
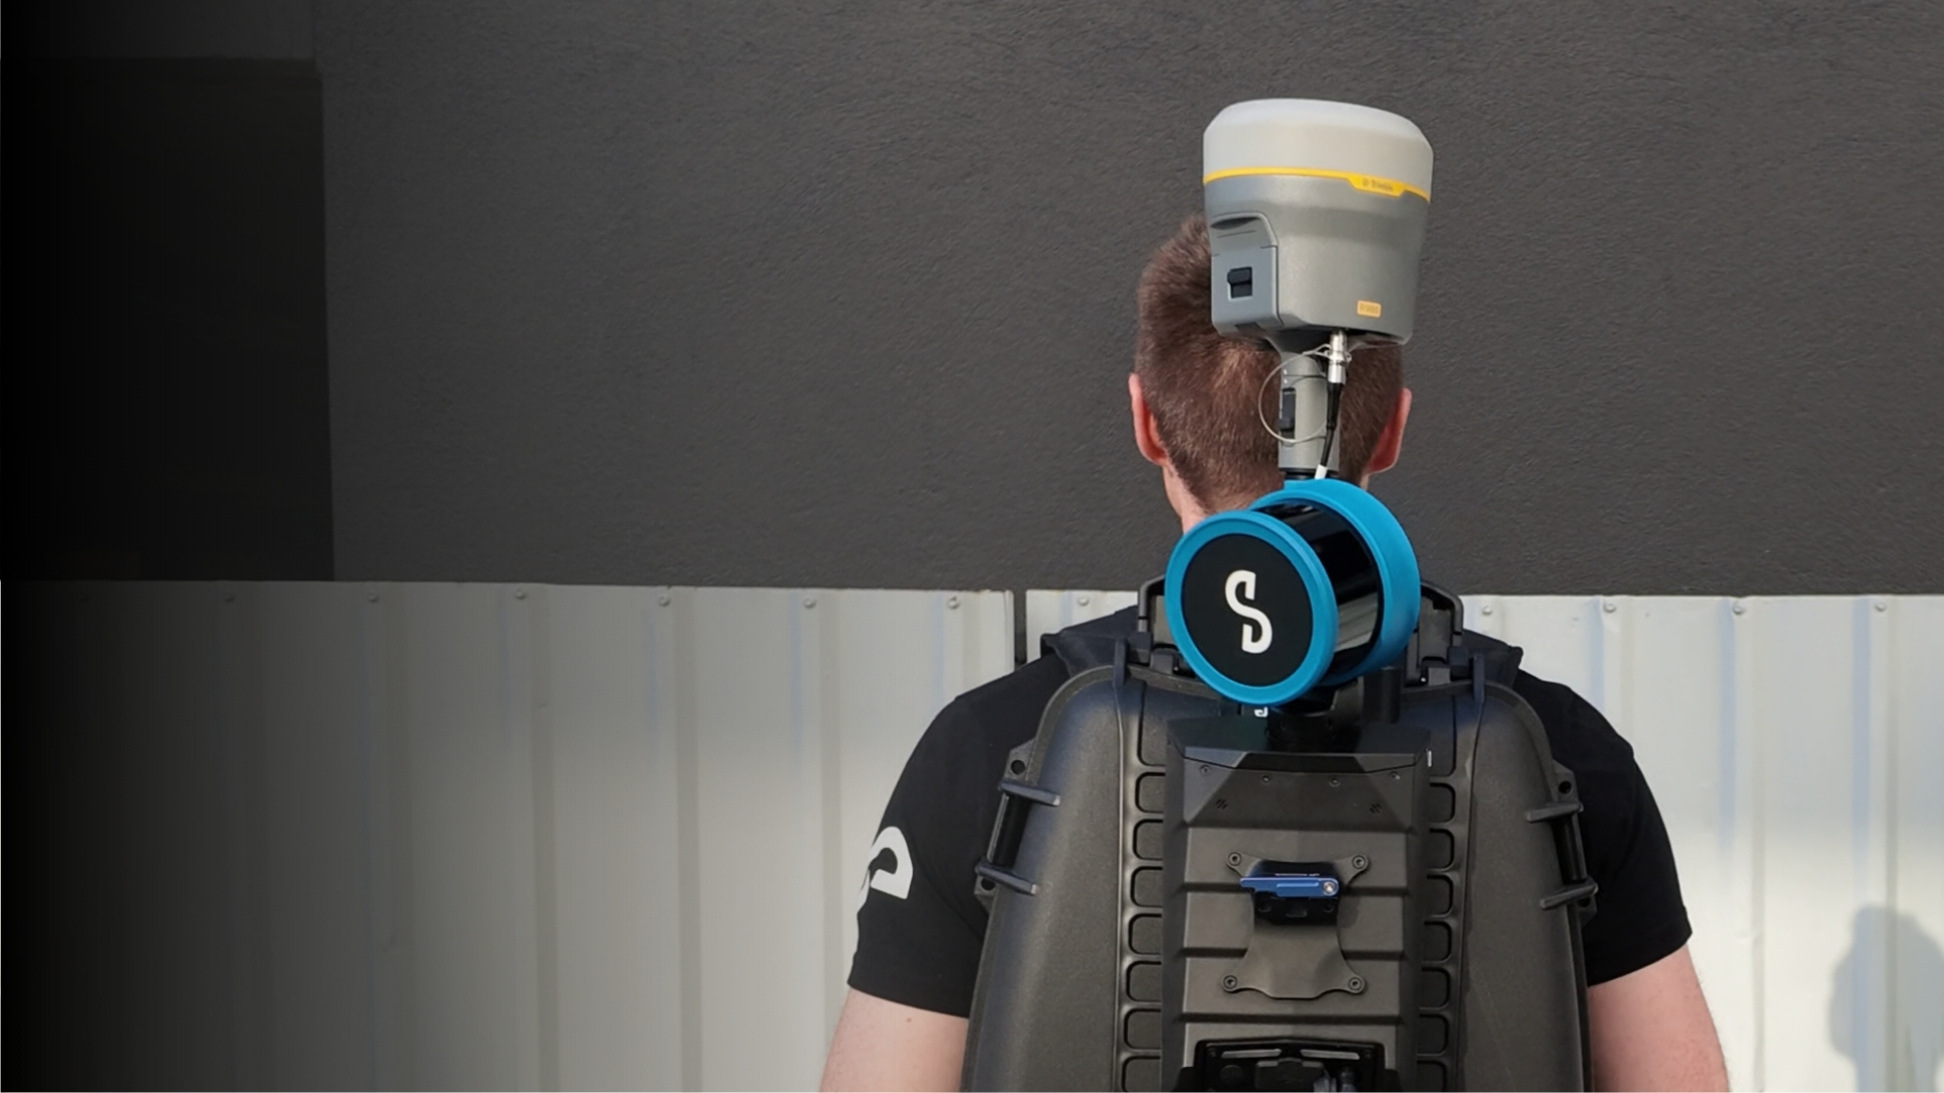
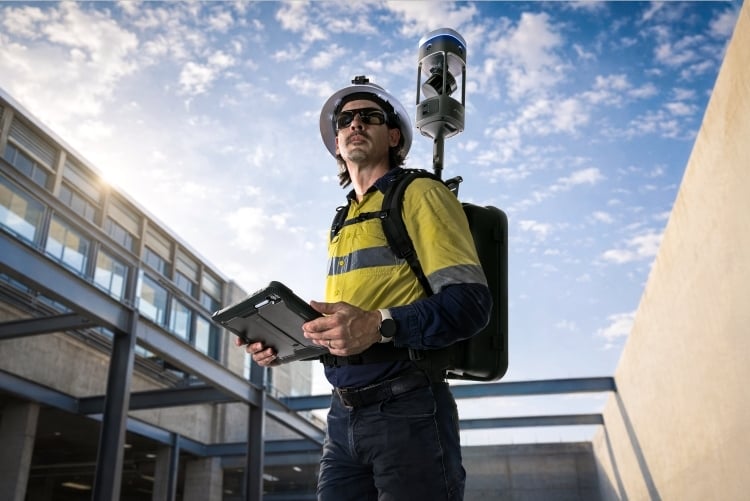
您可将GX1 安装在背包上用于室内及狭窄空间,安装在测量杆上用于顶部和高处特征的测量,或安装在车载支架上用于大型场地和室外环境。Emesent SLAM 即使在GPS信号中断的情况下,也能保持精准测绘,从地下室和设备间到密集的城市场地皆可覆盖。

Aura 中的处理流程支持灵活的地理参考:可在现场使用集成 RTK,回办公室后使用 PPK,或使用您自己的目标点和检查点。随后,点云和影像将导入您团队已使用的 BIM 工具,包括 Autodesk Revit、Bentley Systems,以及通过Trimble Connect 导入的 Trimble Business Center 和 Tekla Structures。

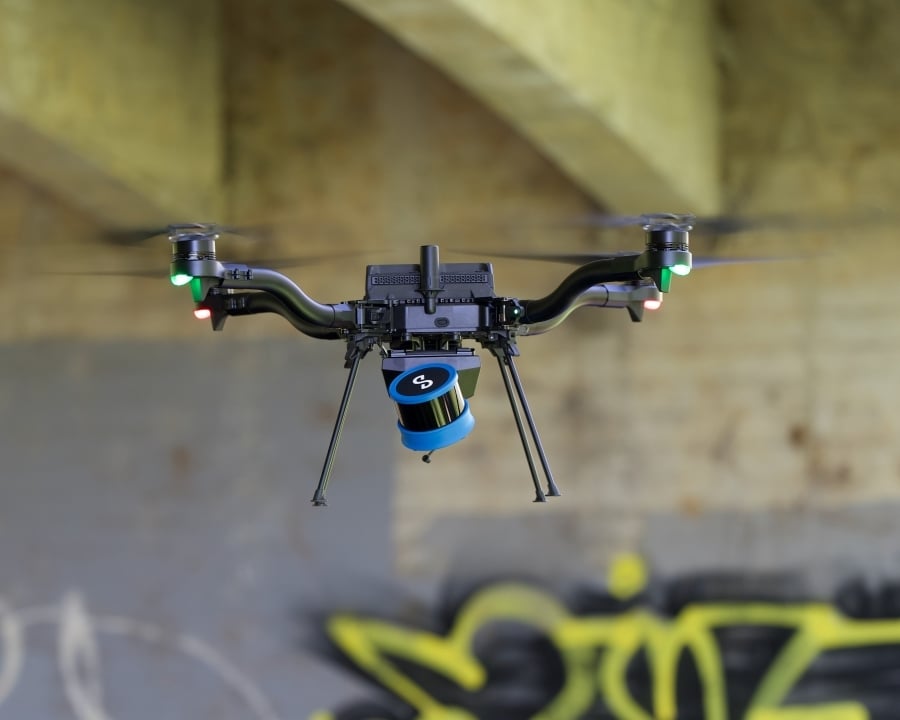
对于GX1 无法覆盖的工作场景,例如通过无人机采集立面、屋顶和结构的影像,或危险区域的影像, Emesent Hovermap 将相同的Emesent SLAM 技术应用于空中和地面机器人。

以小时为单位完成,而非以天为单位

即使在无法使用GPS的区域,也能在数小时内完成复杂的扫描,而非数天。

高密度彩色扫描

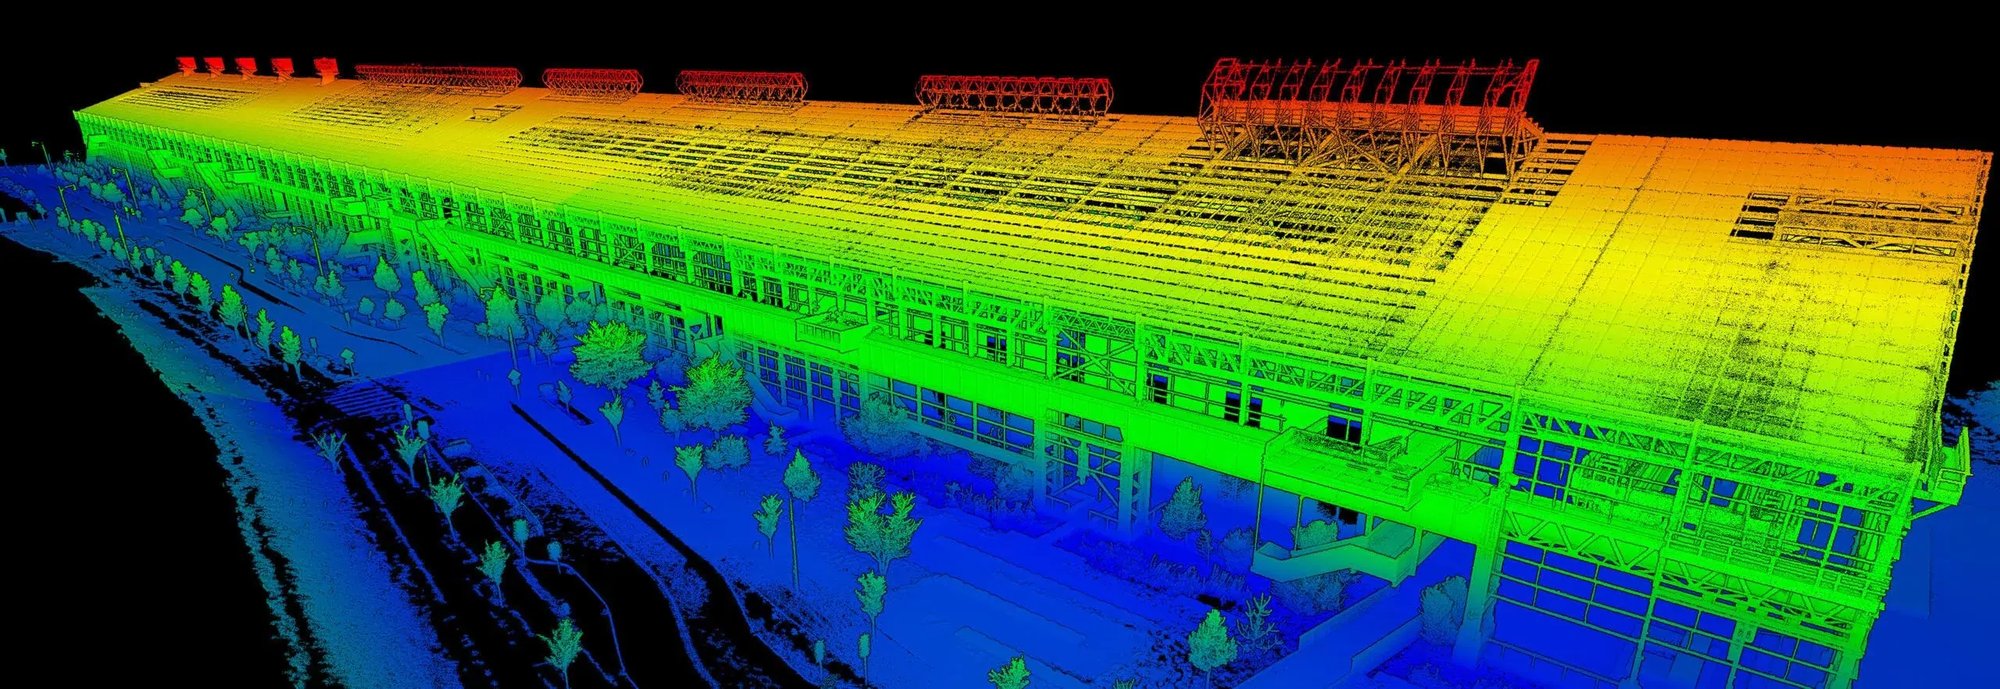
高密度数据采集可确保生成详细的3D 彩色模型,而GX1 技术则为每次扫描增添360°全景影像。

可靠且可重复的精度

Emesent GX1 可实现5-10毫米的整体精度,用于捕捉墙体、天花板、地板以及机电(MEP)和暖通空调(HVAC)的细节。

快速、大规模采集

适用于高层建筑、隧道、工业厂房等复杂或大规模场地。可将GX1 安装在车辆上(需另行购买),或使用Hovermap 进行大范围飞行。

多功能部署

GX1 可安装在背包、测绘杆、车辆或带支撑的手持设备上;Hovermap 还提供了无人机、机器人和防护笼等选项。

灵活的地理参考

在Aura 中使用集成的RTK、PPK功能,或您自己的目标点和控制点,以减少现场返工次数。

业务工作流程

扫描至BIM-v2-2048x840
  1. 使用GX1 扫描背包、杆式或车载支架上的物体,或将Hovermap 搭载在无人机上,用于拍摄室外场景和难以触及的区域。
  2. 在Aura 中使用RTK、PPK或目标点进行处理和地理配准,然后进行合并、清理和预处理。
  3. 通过Trimble Connect将数据导入Revit、Bentley、Trimble Business Center和Tekla等BIM软件。
案例研究
Sonto 如何借助……将现场错误减少 30%Emesent GX1
当70%的测绘交付成果用于支持BIM项目时,绝不容许出现任何差错或延误。

Sonto加入了GX1测试计划,将其应用于大规模住宅项目的“扫描转BIM”工作流程。结果如何?现场错误减少了30%,团队从扫描到交付成果的流程也得到了显著改善。

当速度与精度不可妥协时,合适的技术将带来决定性的差异。

借助快速、精准的“扫描转BIM”技术,重塑您的建筑环境

GX1 - 背包 - 扫描转BIM - 裁剪后750像素

多功能部署

多种部署方案,满足各类现场需求。GX1 可安装在背包、测量杆、车辆或兼容的手持设备上;Hovermap 则增加了无人机和机器人功能
Aura20_笔记本电脑_1500px宽-v2

无限制的本地处理

Emesent Aura 点云处理不收取按次扫描计费

Aura 中的 PPK 精度报告

业界领先SLAM

Emesent SLAM 可提供可靠且可重复的5-10毫米全局精度,并集成RTK/PPK功能以实现地理配准

gx1

360° 图像捕捉

提取360°图像,并与点云并排显示,突出显示感兴趣区域

RTK精度-平板视图_600px高

边扫描边流览

3D 通过Commander 应用程序实现环境的实时可视化

科洛花园横幅-作物-1500像素宽

360° 彩色化

为您的点云添加更多上下文,挖掘更丰富的洞察力,帮助利益相关者了解情况

恶魔岛-照片-1-768x376

合并多个数据集

在不同时间、不同区域采集扫描结果,并轻松合并到一起

Autodesk-Revit_公共-学院-2022-裁剪版

软件集成

通过Trimble Connect将数据导入Autodesk Revit、Bentley Systems、Trimble Business Center和Tekla等BIM软件包。

直观响应式界面

设置和遗忘处理

自动清洁工具可清除环境中的移动物体

推荐信

“现代移动测绘的性能和精度现已可与传统的 TLS 系统相媲美,实现了精度与速度的完美平衡。


“我们看到台湾市场正呈现出强劲的发展势头,Hovermap ‘扫描转BIM’工作流程Hovermap 成效——而且这里还有巨大的未开发潜力等待发掘。”

林布鲁斯
林贸易(台湾)
GX1

硬件选项

GX1 关于背包 3 - 2000px
一体化移动扫描

Emesent GX1

一款集SLAM 、RTK和360°全景拍摄功能于一体的设备,专为快速、高精度的实测数据采集而设计。无论是室内、地下室和设备间,还是室外及开阔场地,均可进行扫描;即使在GPS信号中断的情况下,也能保持测绘精度。四颗2000万像素摄像头可拍摄360°全景图像,供您与点云数据同步查看;可拆卸电池设计,让您在现场作业时免受线缆缠绕之扰。
测量杆 背包 车辆 支持的手持设备
配备 STX 底桥的 Astro 5.4
多功能自主测绘

Hovermap

针对其他方法难以触及的建筑结构和空间,提供基于人工智能的自主测绘解决方案:通过无人机拍摄建筑立面、屋顶和高处结构,以及狭小空间和无法安全进入的区域。具备无与伦比的多功能性,支持无人机、背包、车辆和机器人等多种安装方式。
无人机 背包 车辆 手持式 机器人

相关内容

GX1  Curiosity Labs USA 5_2000px

GX1 数据集 - Curiosity Labs

2024.06.12-08.56.31_全质量-裁剪-缩放-1

施工竣工测量

STX-Backpack-Trimble_2.1.1

Emesent Trimble 工作流集成

想看更多?