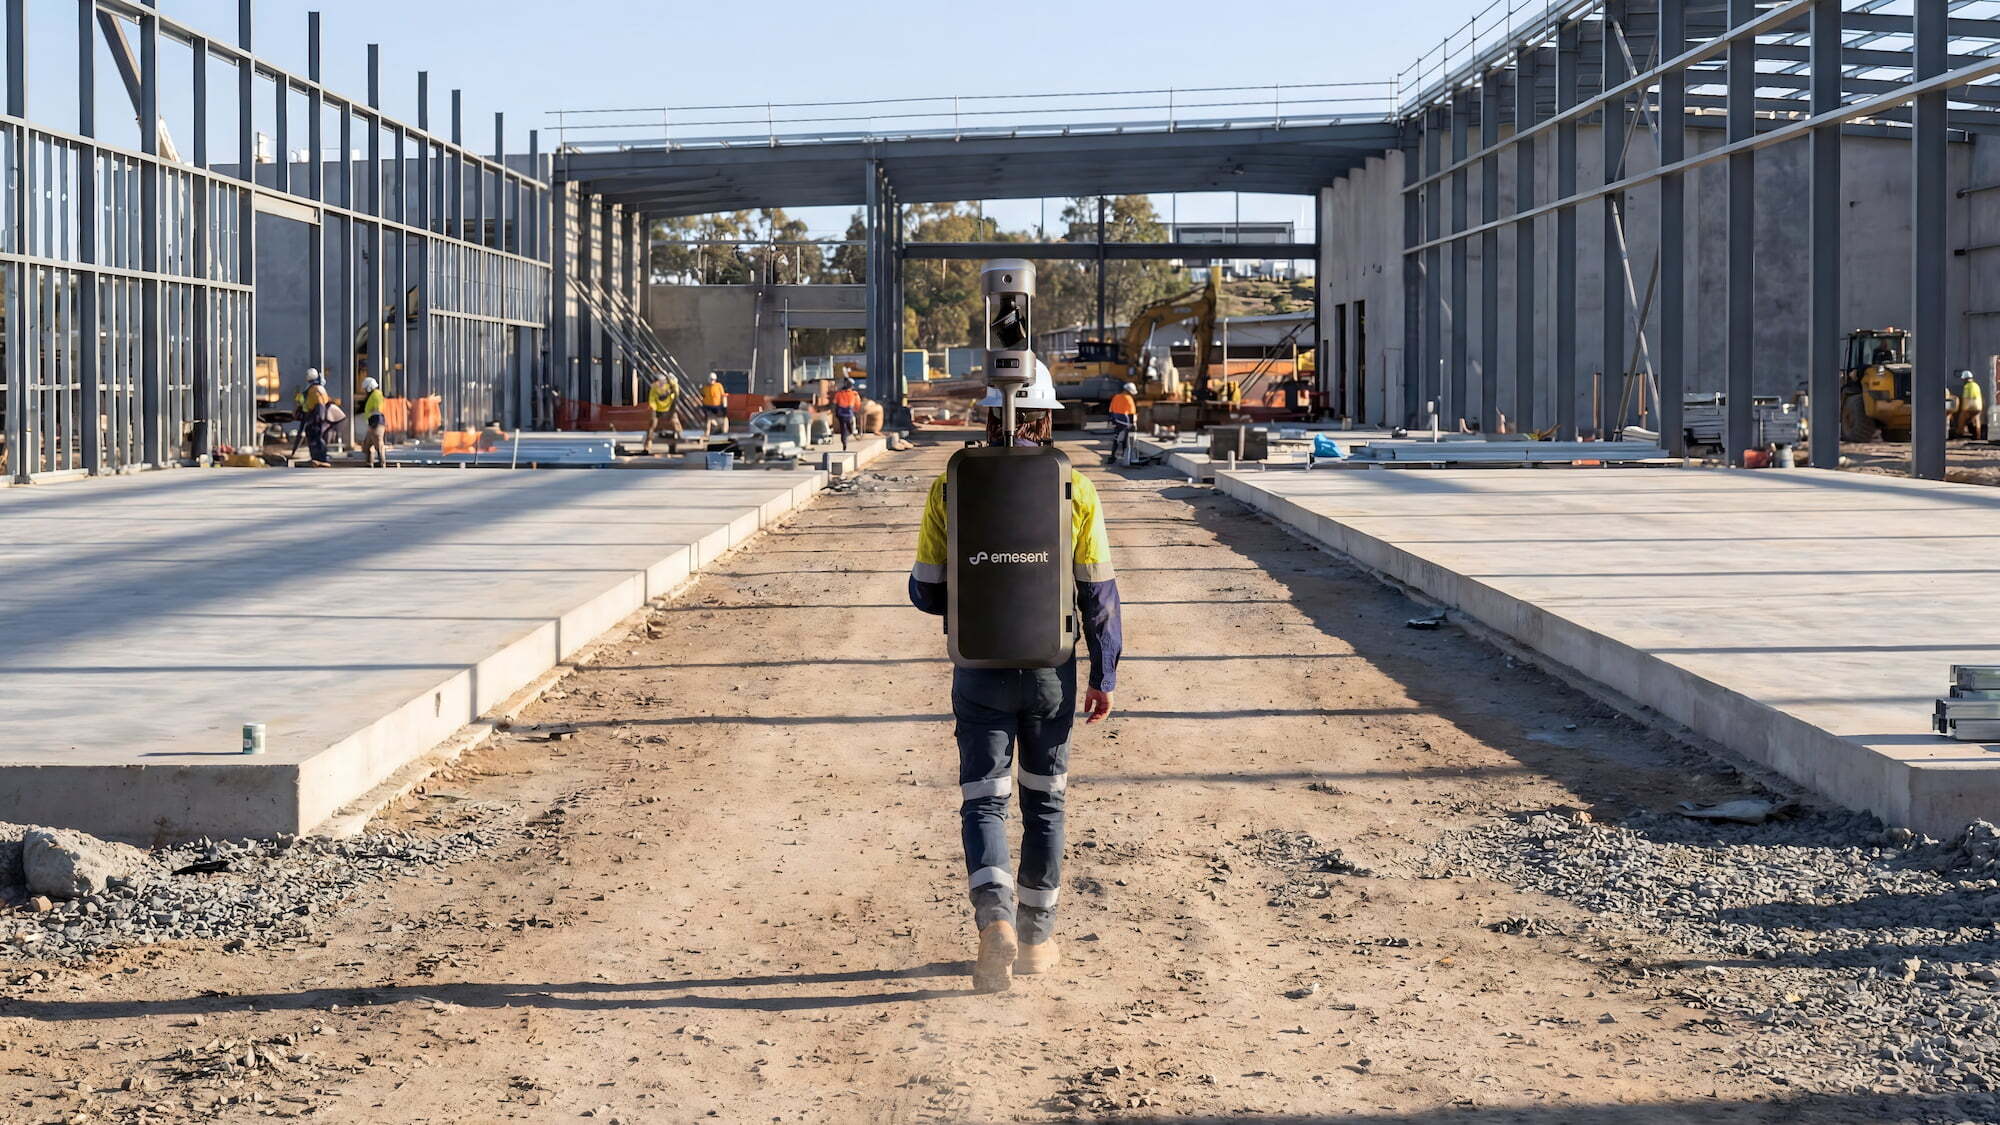
快速、准确且连续的数据采集——由……提供支持Emesent SLAM
竣工图为所有利益相关方提供了关于实际建成情况的准确记录,其中包括与设计方案不符的变更,并为未来的翻新、扩建和维护工作提供了依据。但施工现场进展迅速,要确保文档完整且及时更新颇具挑战。施工数据不完善在全球范围内给该行业造成了数万亿美元的损失。
竣工数据采集具有挑战性
人工测量速度慢、耗时费力且容易出错,而且无法全面捕捉现场的空间环境。地面激光扫描仪(TLS)在这些方面有所改进,但设备成本高昂,需要专业培训,且需反复进行耗时的设置,这使得定期扫描难以实现。对于隐藏或难以触及的区域,通常需要采用补充方法。
SLAM 移动扫描消除了这些障碍,无需设置时间即可提供详细且高度准确的数据。
Emesent 解决方案
Emesent 该硬件为竣工实测数据采集带来了高速、可靠且可重复的精度。SLAM 连续扫描技术可在传统方法所需时间的一小部分内完成复杂的多层场地扫描,提供高精度数据并集成RTK地理参考功能。
Emesent 该软件可将扫描数据转换为高密度、经地理参考的点云,并使其与您团队现有的工具兼容。您可以通过Trimble Connect将数据发送至Trimble Business Center,或将其导入Revit、Bentley、Cintoo、Pointerra 及其他兼容软件中,以提取特征、建模和可视化。
快速数据采集
速度比传统方法快达7倍。只需数小时即可完成复杂的扫描,而非数天,因此您可以定期进行扫描以监测进度,并与设计方案进行对比。
与您现有的工作流程相契合
在Emesent 中进行地理参考:Aura ,支持RTK/PPK,或自行选择目标点和控制点。可直接从Aura 云端将测绘数据发送至Trimble Connect,或导入您常用的测绘和BIM软件。
可靠且可重复的精度
每次都能精准捕捉高度精确的3D 空间数据,其中包含复杂的结构细节。
易于使用
Emesent 扫描仪操作简单,无需复杂的设置或大量培训。
多功能部署
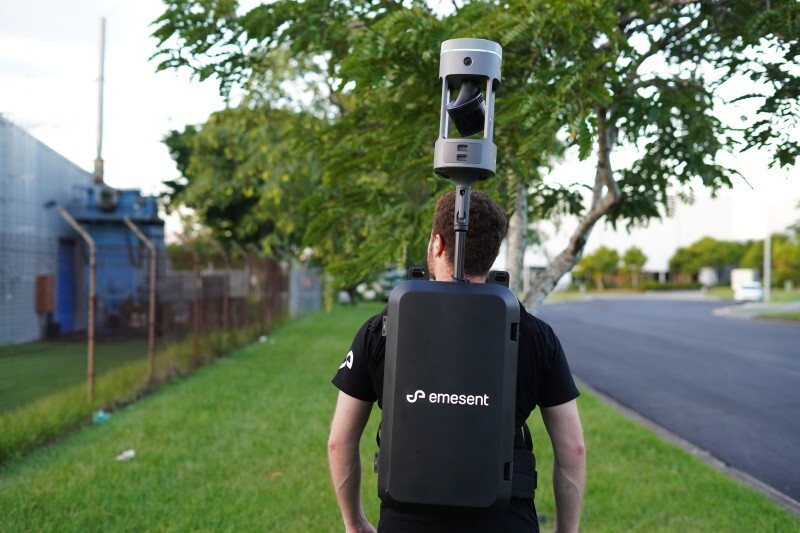
无论是在手持模式下使用,还是安装在背包、车辆、测绘杆或无人机上,Emesent 系列扫描仪都能满足各种使用场景的需求。
提高竞争力
Emesent 解决方案凭借快速的数据采集、无限制的本地处理能力以及免收每次扫描费用的特点,让您能够在不增加软件成本的情况下,灵活调整项目工作量。
业务工作流程

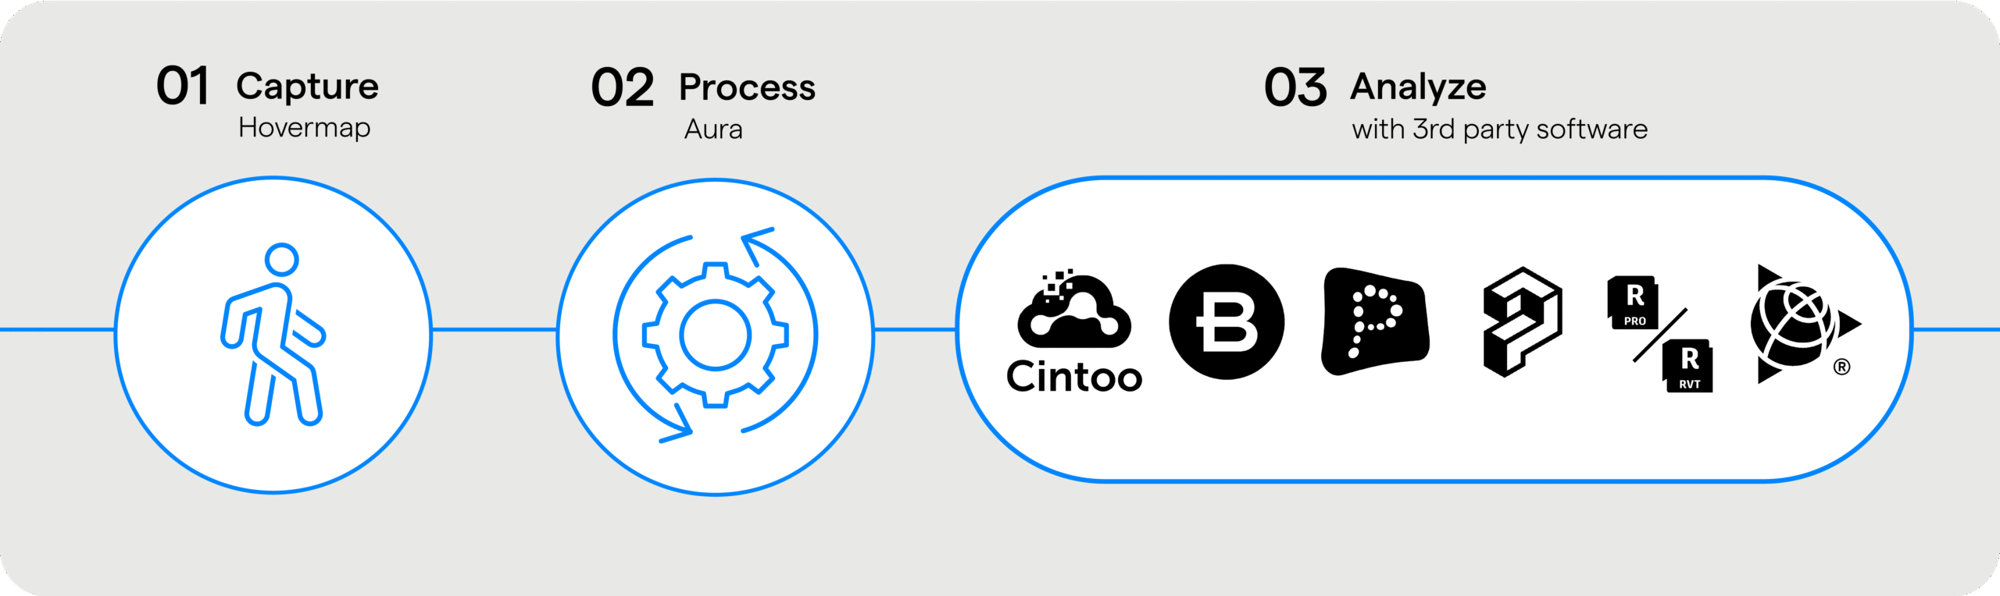
- 请在您选择的部署模式下,使用GX1 或Hovermap 进行扫描。
- 在Aura 中,利用RTK/PPK或GCP对数据集进行处理和地理参考,然后进行合并、清理和预处理。
- 可轻松导入第三方工具——Cintoo、Bentley、Pointerra 、Prevu3D 、Recap/Revit、Trimble Business Center——以提取要素、建模和可视化。
推荐信
“就新设备的投资回报而言,我们评估的最快方法是:它能否让我们在保持同等质量或更高质量的同时,以 更短的时间完成更多的勘测工作?”
“从这个意义上Emesent 激光扫描技术确实为我们Emesent 很大帮助。”
快速、准确的3D 数据采集,用于竣工建模
快速、准确、持续地采集复杂环境中的数据,提高竞争力。
灵活的地理参考
在现场使用RTK进行数据采集,回到办公室后使用PPK,或者在Emesent (Aura )中自行选择目标点和控制点,从而最大限度地降低因返工而需重返现场的风险。
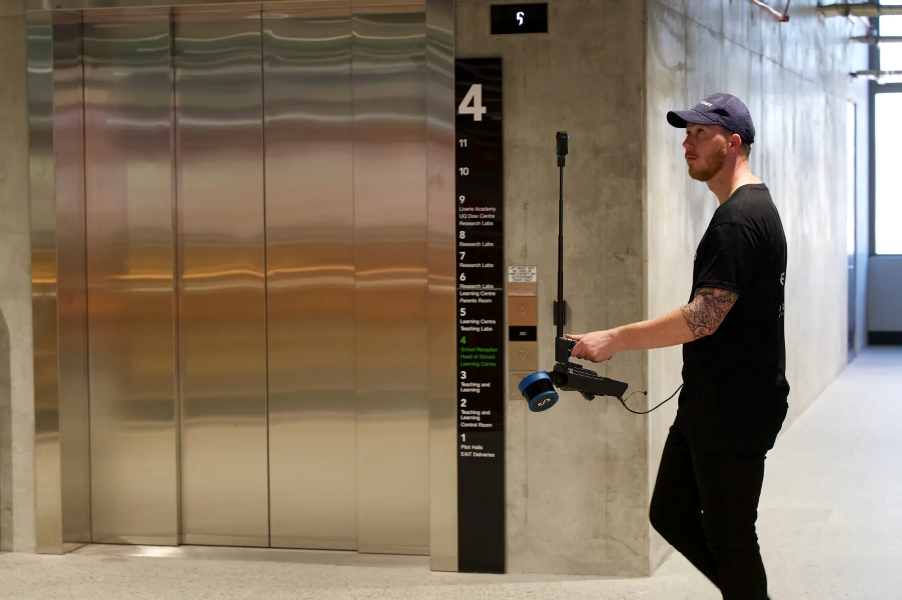
进入受限区域
手持式GX1 可在狭小空间内灵活操作,而Hovermap轻巧的机身设计则支持在狭窄空间内单手或免提扫描
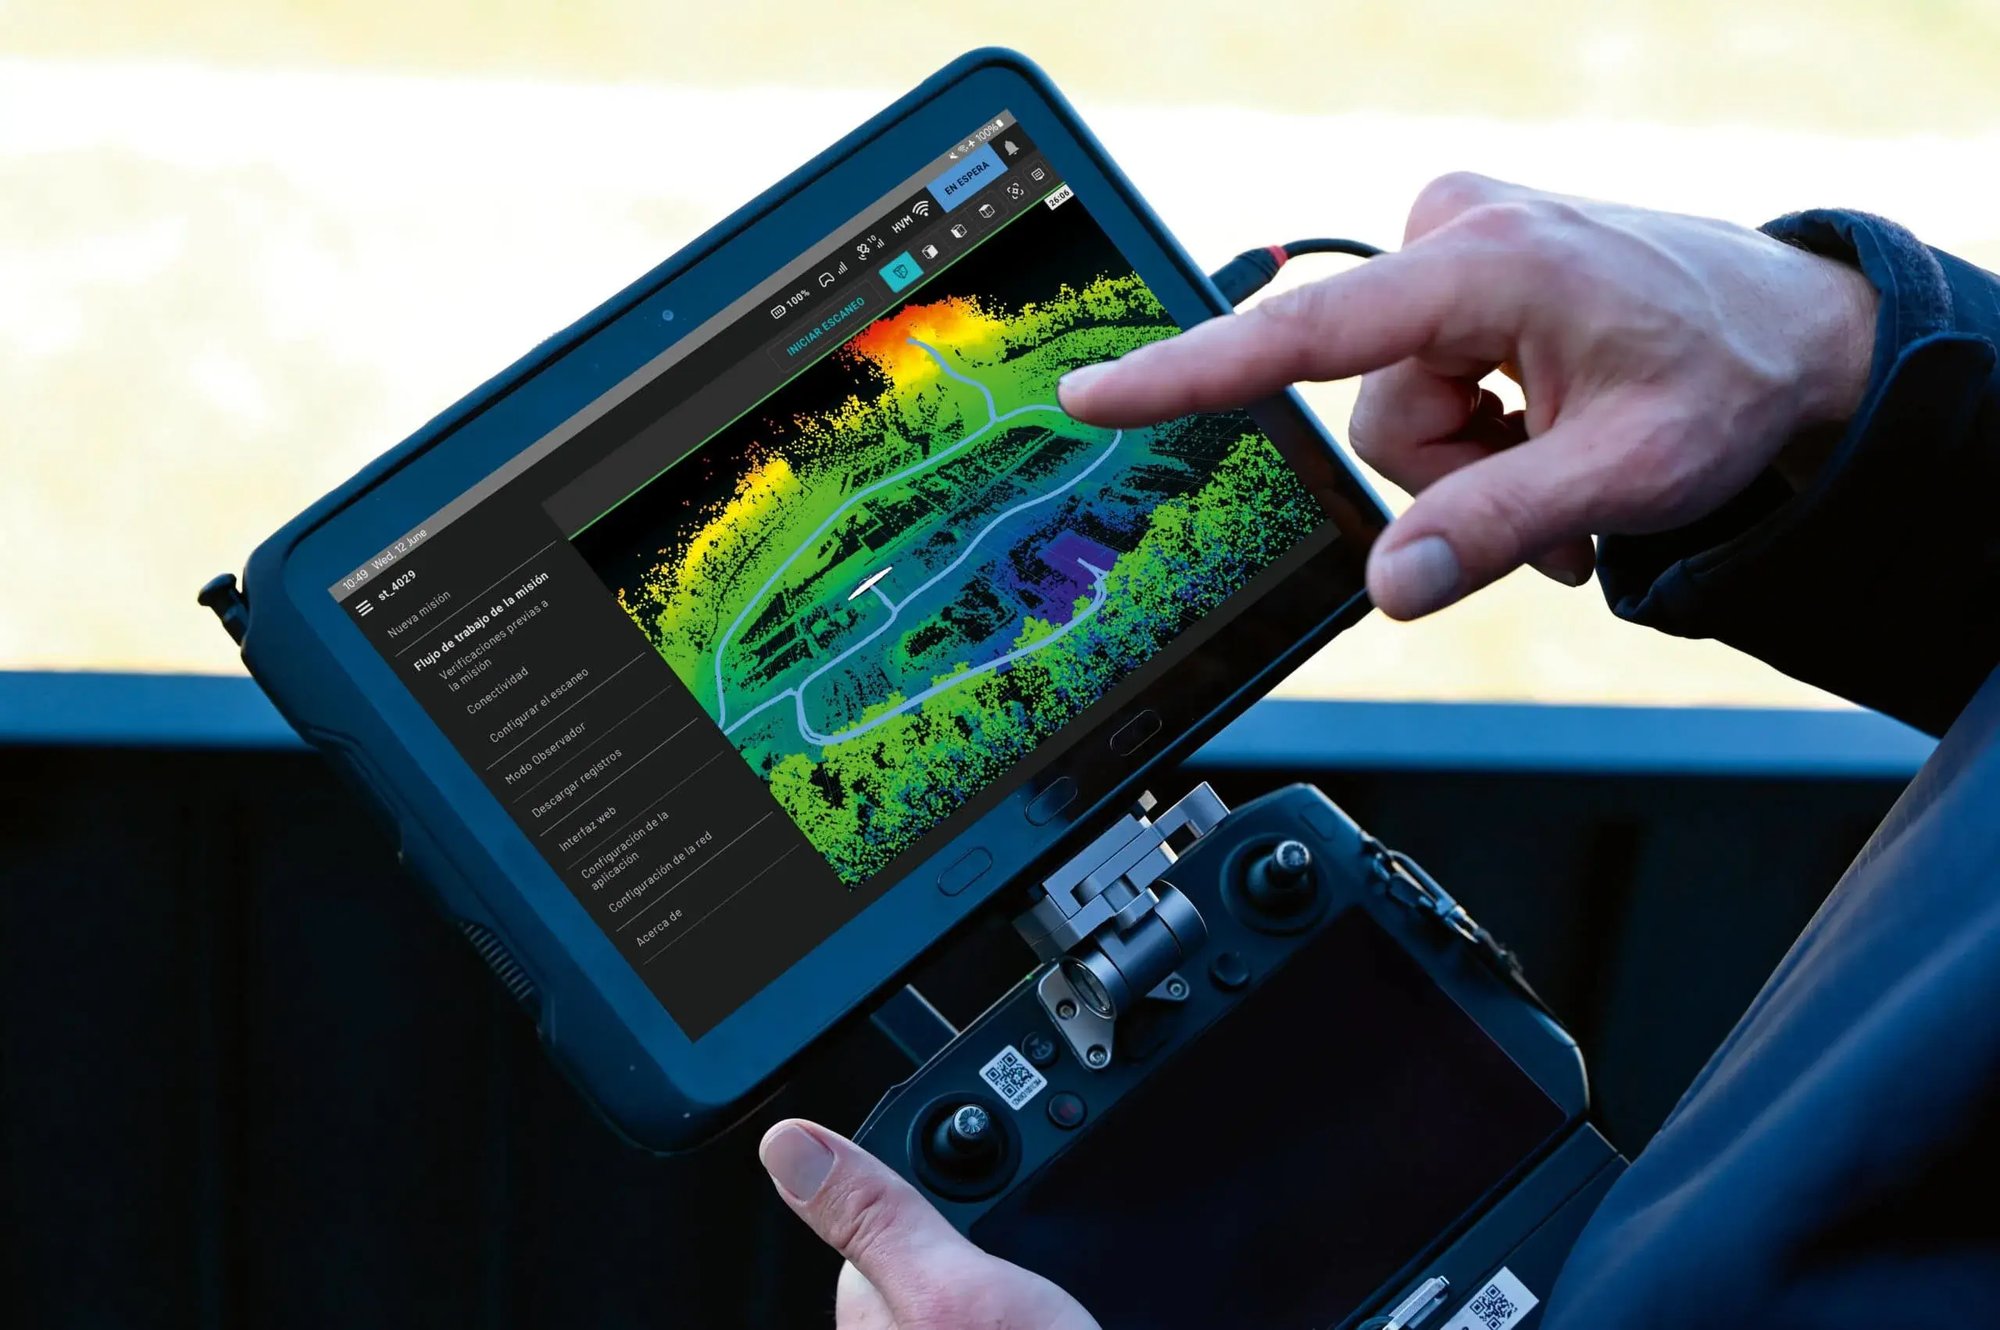
边扫描边流览
在Commander 应用中,可对扫描环境进行实时、高密度的可视化展示,并进行RTK级质量监控
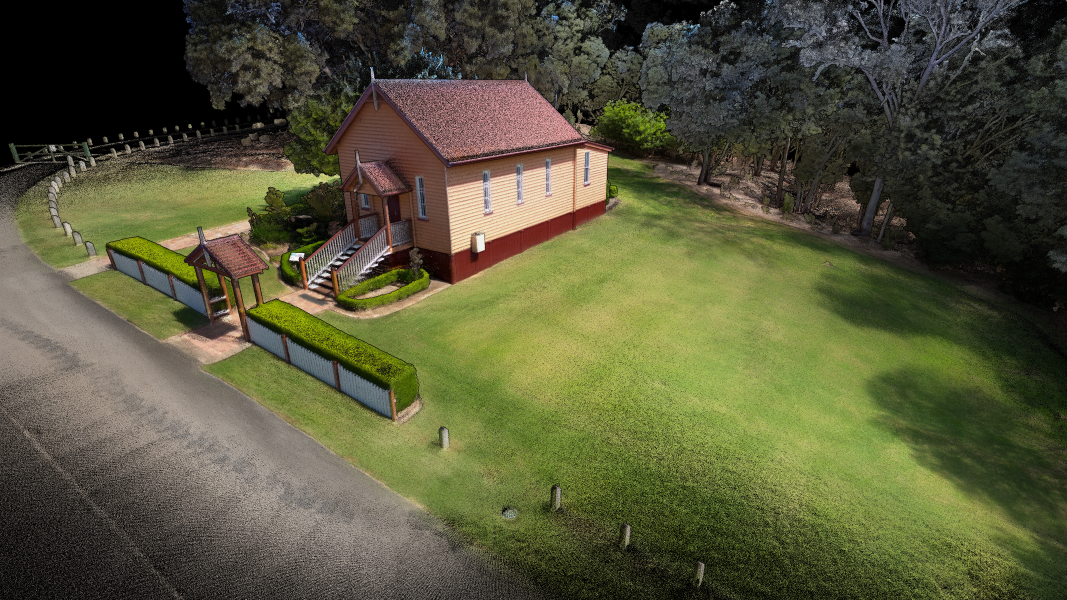
360° 着色
为点云数据提供更多背景信息,以发掘更丰富的洞察,并帮助利益相关方加深理解
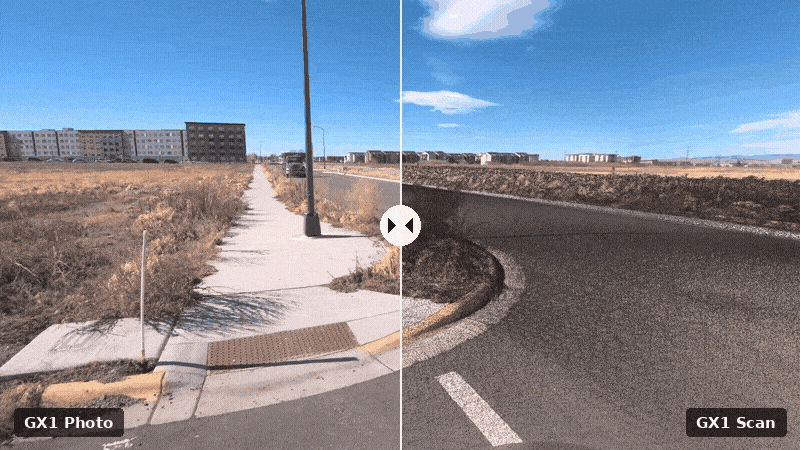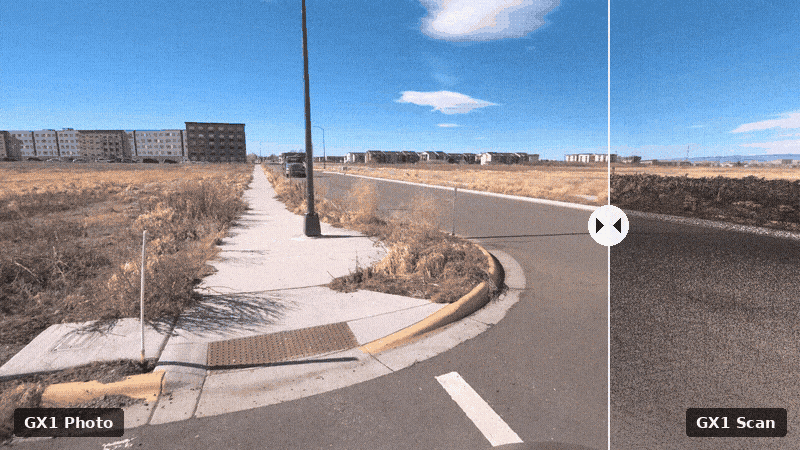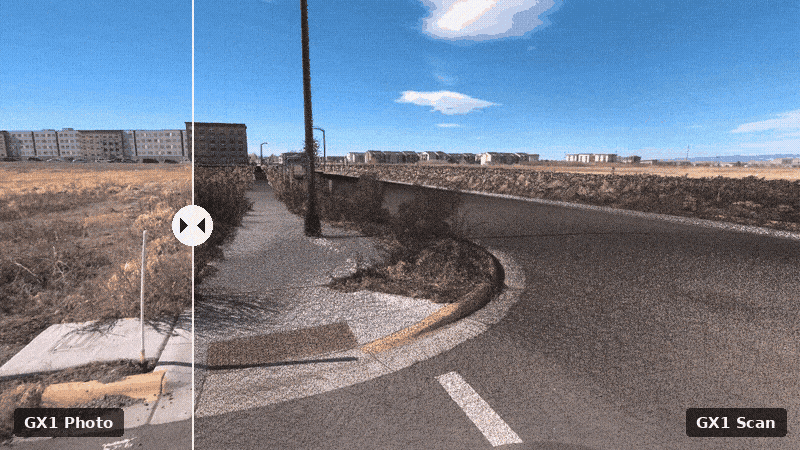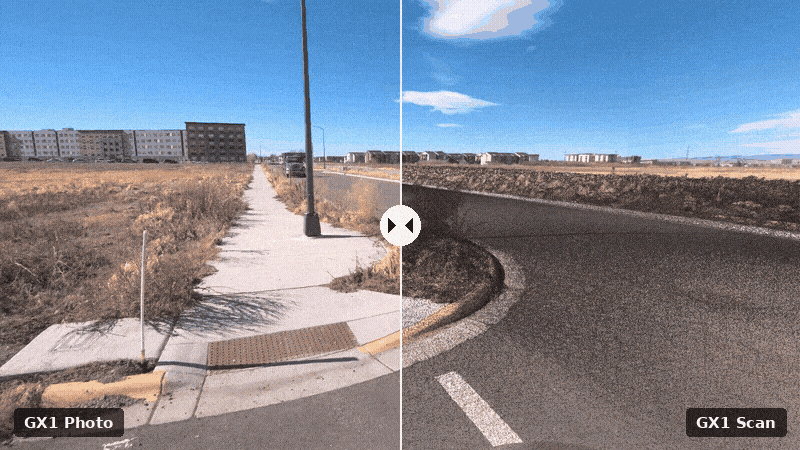
360度全景图像捕捉
同样的扫描可用于提取 360 幅图像,这些图像可与点云并排查看,以突出显示感兴趣的区域
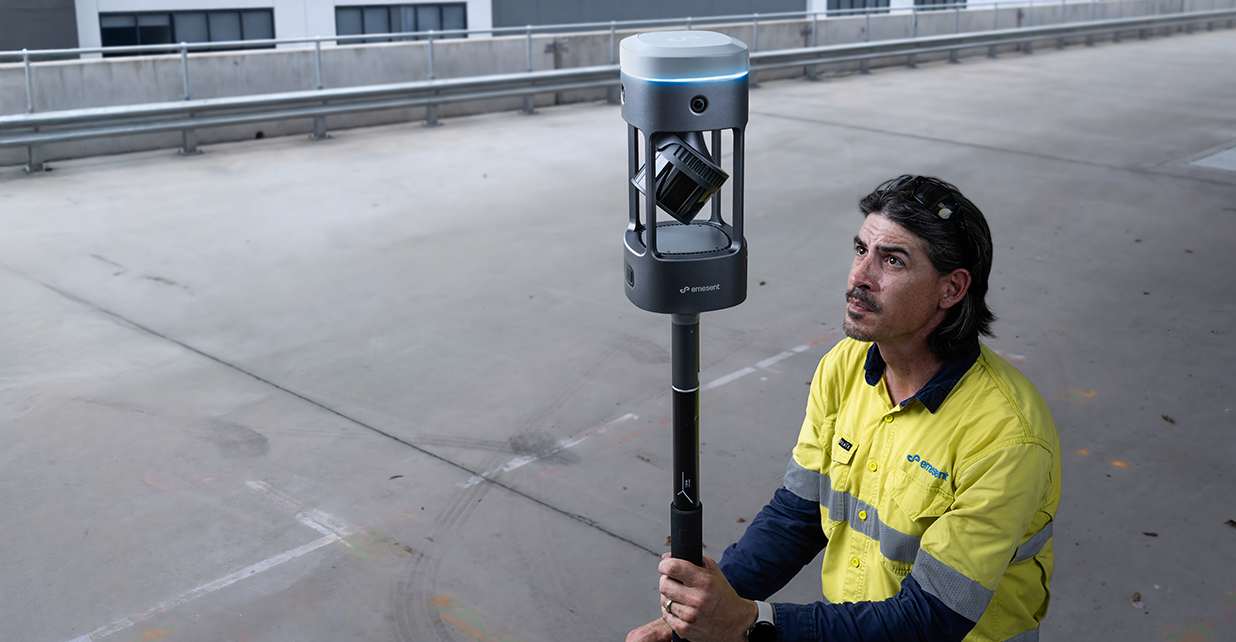
值得信赖的结果
业界领先的Emesent SLAM 可提供高度精确的数据,并确保结果的一致性
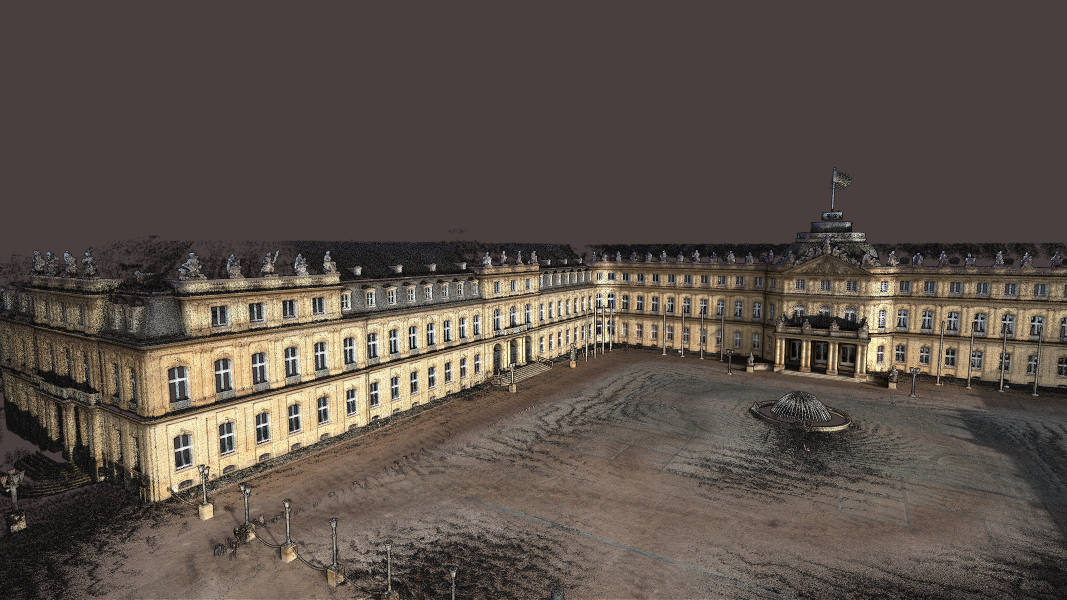
合并多个数据集
在不同时间、不同区域采集扫描结果,并轻松合并到一起
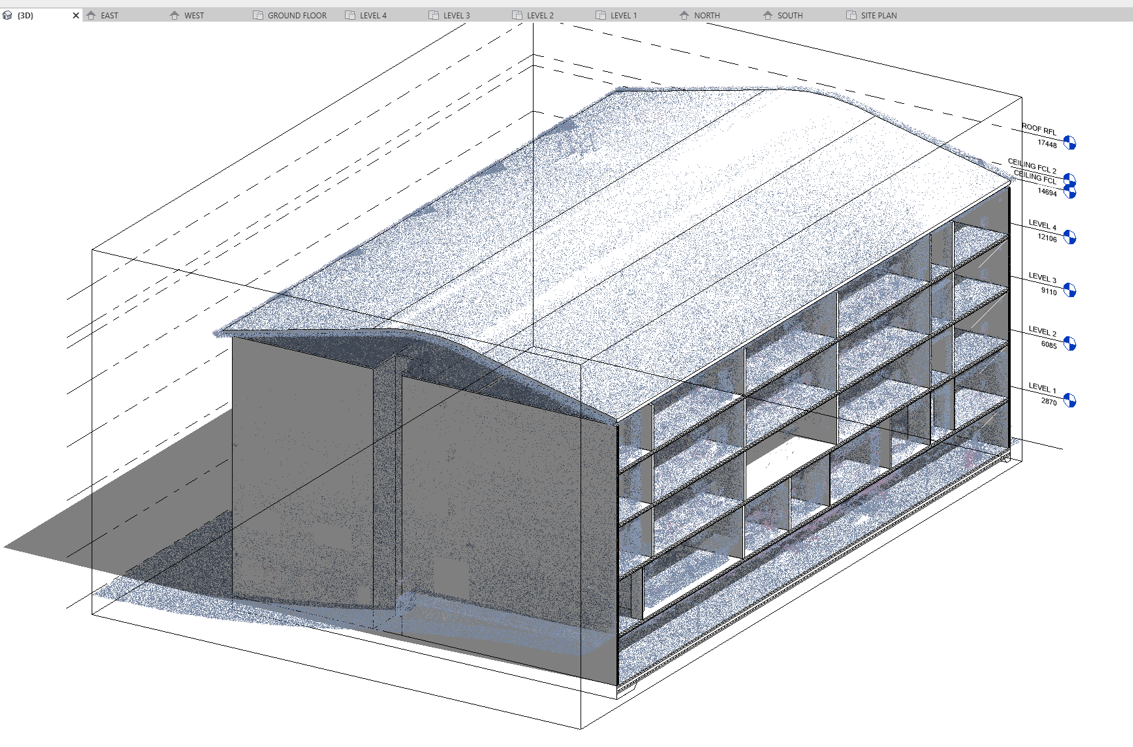
软件集成
导入到标准CAD软件包中,包括PointCab 和Revit/AutoCAD,或从Aura 云端直接传输到Trimble Connect
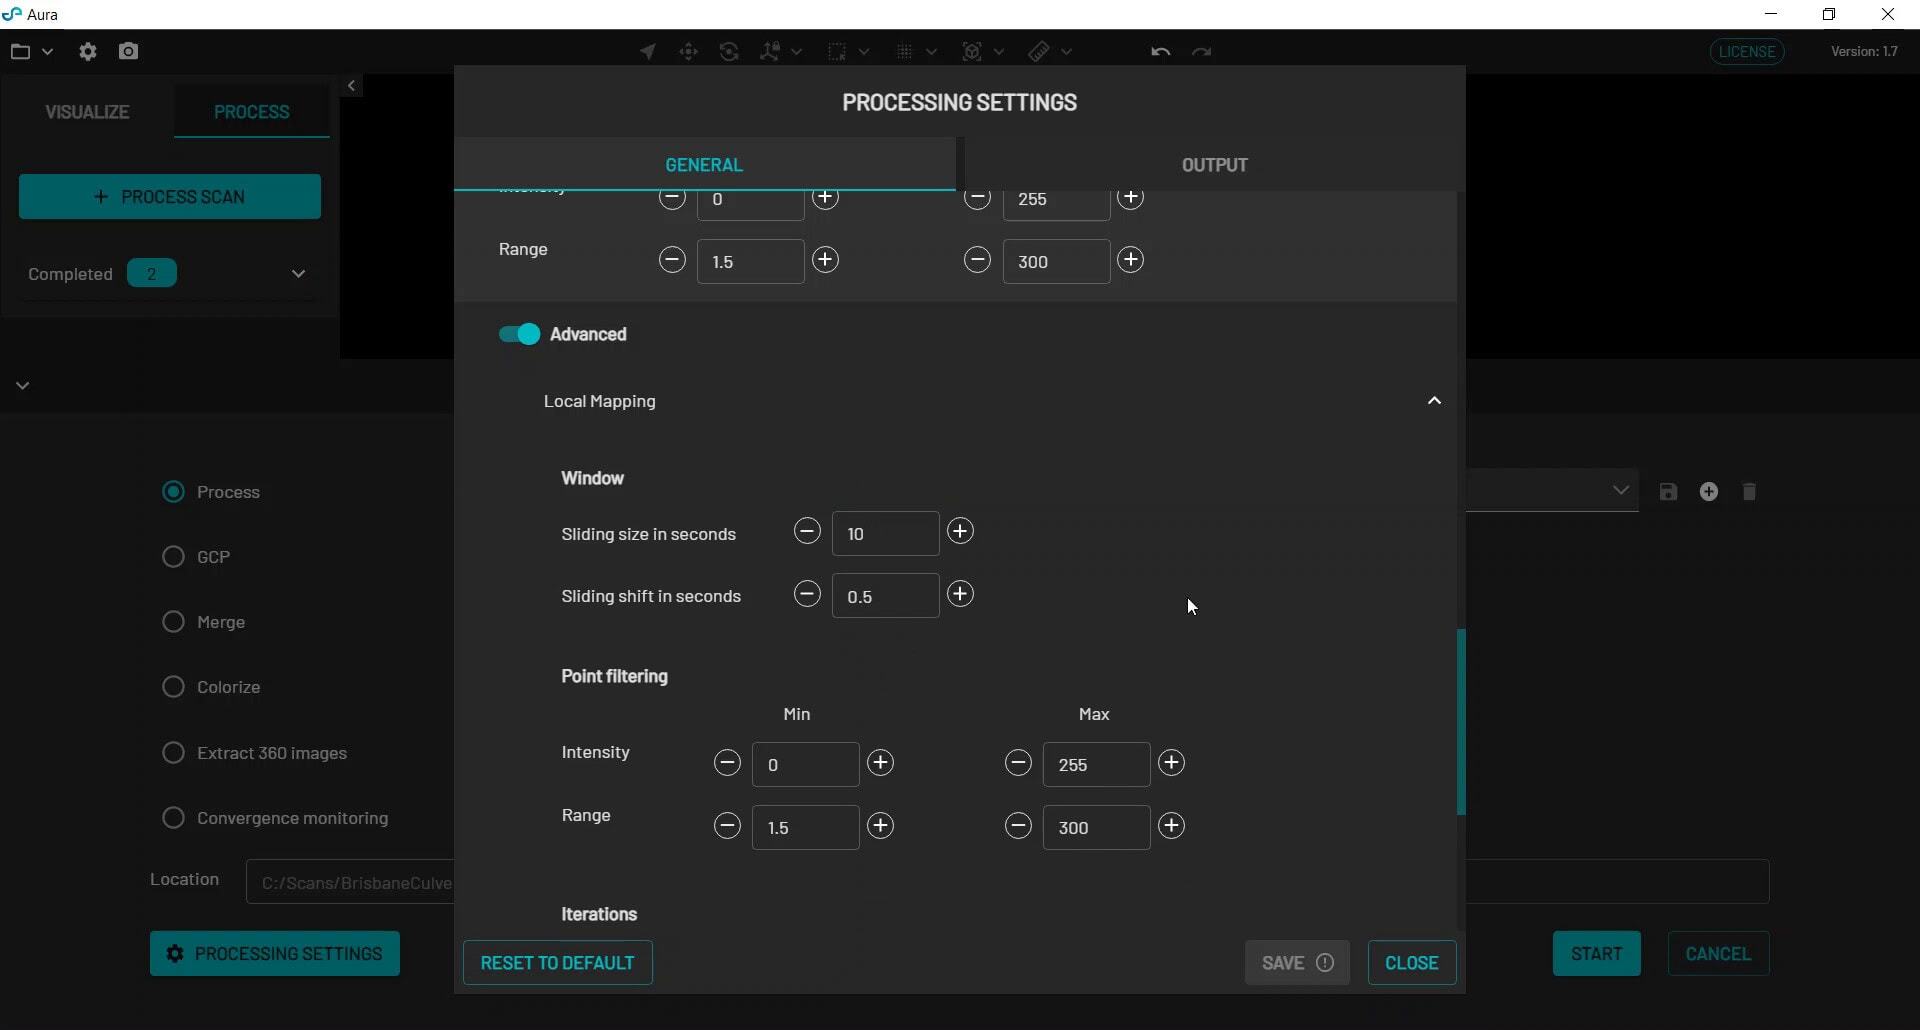
设置和遗忘处理
借助自动清理工具,可从环境中移除人物并移动物体
硬件选项
Emesent GX1