


3DMetrica公司的测绘师保罗·科拉德吉尼(Paolo Corradeghini)使用Emesent 对位于意大利马萨的马拉斯皮纳城堡(Castello Malaspina)地下两座中世纪蓄水池进行了测绘Hovermap ST 。
整个现场勘察过程,包括设备架设、安全布置和目标定位,大约耗时四小时。实际扫描仅用了25分钟。据保罗评估,SLAM 算法在穿过狭窄井道和绕过人员时都能保持稳定轨迹,而Emesent Aura 将三次扫描合并为一个数据集,覆盖了蓄水池及其周围的城堡。他在2026年10月的一次Emesent 网络研讨会上介绍了该项目。
SLAM (同步定位与建图)是一种扫描仪通过激光测量周围环境,同时根据所观察到的几何形状推算自身位置的方法。该技术无需GPS也无需光线,非常适合漆黑的蓄水池环境。
如果唯一能进入蓄水池的途径是一口狭窄的水井,该如何对蓄水池进行扫描?
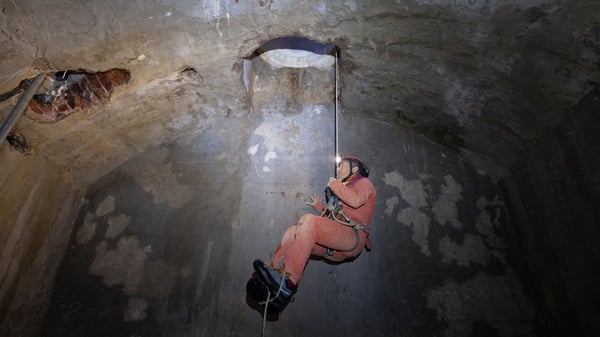 城堡的庭院下方及附近共有五座蓄水池。一支受遗产管理局委托的当地洞穴探险队,用三天时间利用激光测距仪和指南针对这五座蓄水池进行了测绘。保罗于2026年2月加入团队,并使用Hovermap (ST )对其中两座进行了扫描,部分原因是为了测试SLAM 在这种环境下的表现。
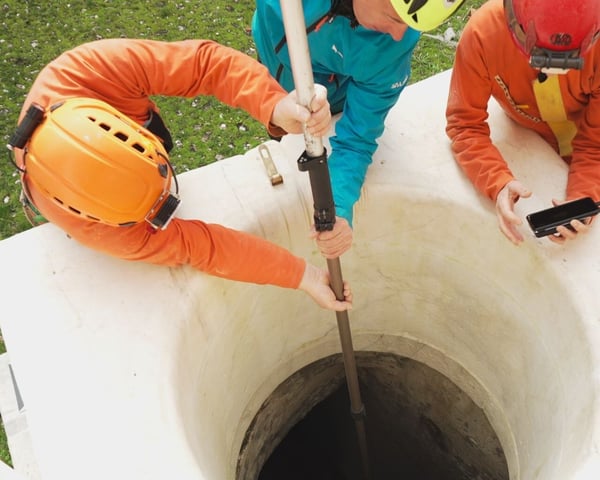
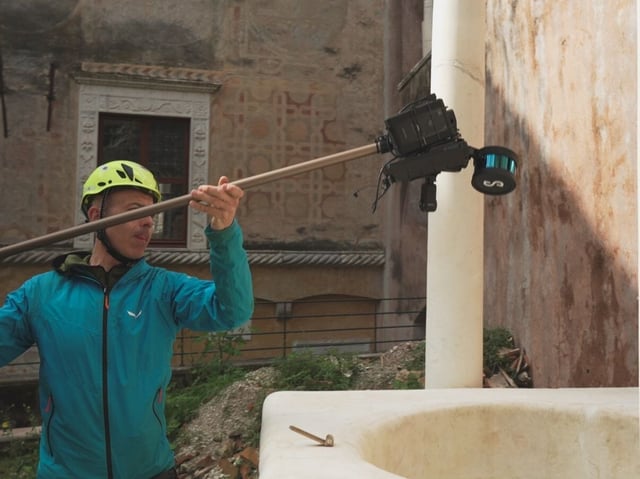
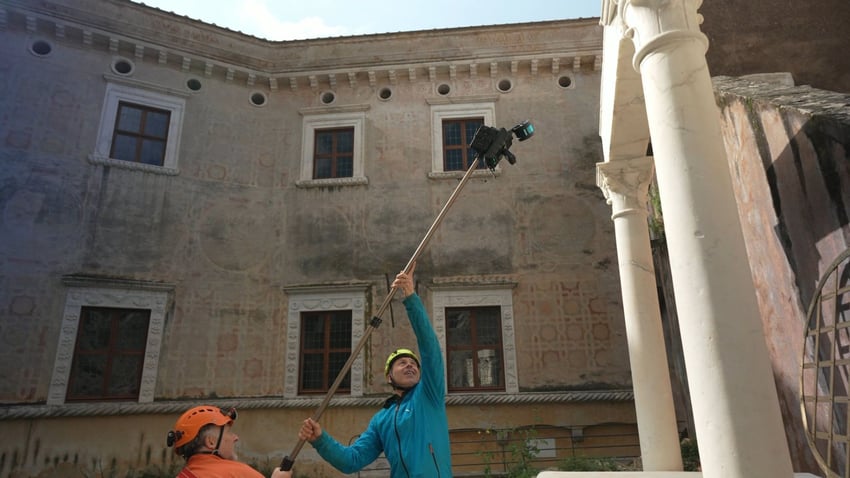
由于没有专用支架,他便在现场搭建了一个装置。他用扎带将Hovermap 的提手固定在伸缩杆的顶端,并将外接电池固定在传感器旁边。伸缩杆完全伸展后长约3.5米,足以用于这些蓄水池。 他指出,如果竖井更深,就需要采用不同的设置方案。在进入地下之前,他花了大约10分钟在庭院、楼梯和通道中进行了一番勘察,以便将每个蓄水池置于具体环境中。他通过手机上的Emesent (Commander )应用程序查看实时预览画面。
扫描仪应该单独放入水箱,还是与操作人员一起放入?
保罗在同一天测试了这两种方法。在庭院蓄水池中,扫描仪倒挂在杆子上被放进井里,而团队成员则留在井外。扫描过程大约花了五分钟。在他看来,这是更快、更安全的选择,因为没有人需要进入密闭空间。其局限在于阴影问题:扫描仪只能看到从下放位置可见的区域,因此墙壁会遮挡其后方的物体。
在厨房蓄水池中,操作人员沿着梯子爬下,并将扫描杆搬入室内。此次扫描同样耗时约五分钟。这种方法需要更多人配合并明确分工,但几乎消除了所有阴影区域。他的结论是:具体选择取决于空间的形状以及人员进入的安全性。
算法比硬件更重要吗?
在保罗看来,答案是肯定的。他认为SLAM 硬件已达到发展瓶颈,许多系统都采用类似的传感器,而如今算法的优劣在于能否从完全没有点云的数据中提取出可靠的点云。
井口就是他的测试场景。从开阔的庭院进入狭窄的管道后,两者几乎没有共同的几何特征。 点云中的每个点都是根据扫描仪的轨迹定位的,因此路径上的偏移会转化为数据误差。在厨房水箱中,位于井底传感器附近的人员也遮挡了几何结构。他的结论是:该算法通过了测试。他在Aura 中对数据进行了处理,未设置任何约束条件,并让SLAM 自动运行。
当GNSS信号几乎无法覆盖现场时,该如何对扫描数据进行地理定位?
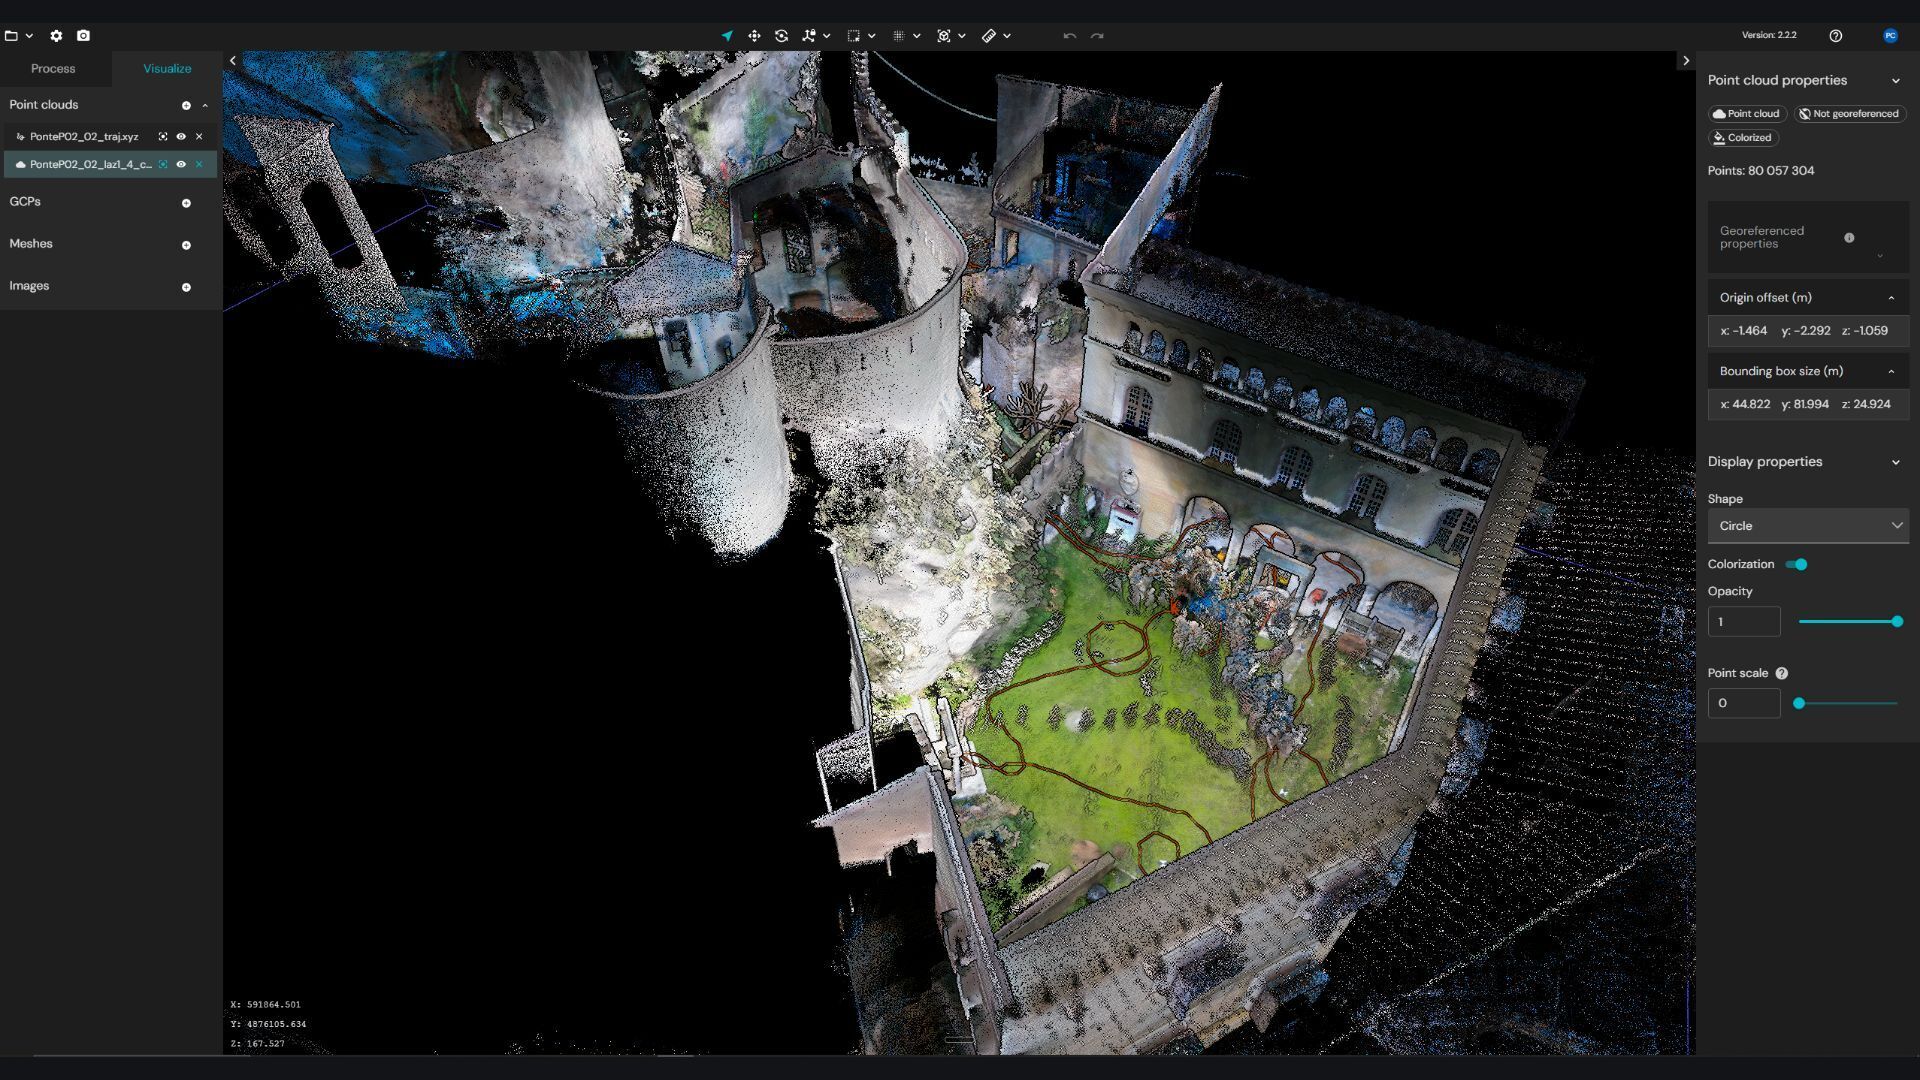
地理参考是指将扫描数据与现实世界的坐标关联起来。保罗在每口井周围放置了至少四个目标点。这些目标点既可在自动合并失败时作为对齐扫描数据的安全保障,也可作为地理参考的控制点。这三组扫描数据通过Aura 软件,基于其重叠区域进行了合并。
扫描完成后,他将扫描仪换成了安装在同一根立杆上的GNSS接收机,并将天线抬高了约四米。高高的墙壁遮挡了大部分天空。在厨房蓄水池周围,接收机完全无法工作,因此并非所有目标点都进行了测量。 已测量的目标精度在4至6厘米之间,目标残差为4至5厘米,部分达到6厘米。保罗认为这归因于GNSS的精度,而非数据处理环节。他在CloudCompare中完成了最终的地理配准和精度检查,并手动剔除了扫描过程中静止不动的人员。
在地面控制良好的情况下,它的精度能达到什么程度?
Paolo 在问答环节中根据他自己在其他项目(而非本项目)中使用Emesent Hovermap 和Aura 进行的测试,对此作出了回答。 当他在Emesent Aura 中将全站仪测量的目标点作为约束条件时,达到了8至9毫米的准确度以及5至6毫米的精确度。他的方法是让传感器头对准目标点绕行,以采集更多点云数据,并使用在Aura 中醒目的高强度目标点。这些是一位测量员在其特定条件下获得的结果,并非产品规格。
SLAM 在什么情况下会停止工作?
水。有些蓄水池的池底积水深度在30至50厘米之间。激光无法穿透水,而且平坦、反光且不断移动的表面让SLAM 几乎无法捕捉到有效信号。其中一个蓄水池的水位高达两三米,因此洞穴潜水员使用卷尺、水下罗盘和深度计对其进行了勘测。
保罗对工作范围的评估很客观。 洞穴探险队在三天内勘测了全部五个蓄水池,包括那个被水淹没的。他在现场花了四到四个半小时,勘测了两个蓄水池及其周边环境,实际扫描时间约为25分钟。其余时间都花在后勤保障上。他的结论是:只有在最适合的场合使用相应的方法,才能获得最佳效果。
观众提问
如需了解更多信息,请观看可按需观看的网络研讨会录像: 地下多功能性:利用……绘制中世纪城堡蓄水池的分布图Emesent Hovermap ST