


Paolo Corradeghini, géomètre chez 3DMetrica, a cartographié deux citernes médiévales situées sous le Castello Malaspina à Massa, en Italie, à l'aide d'un Emesent Hovermap ST .
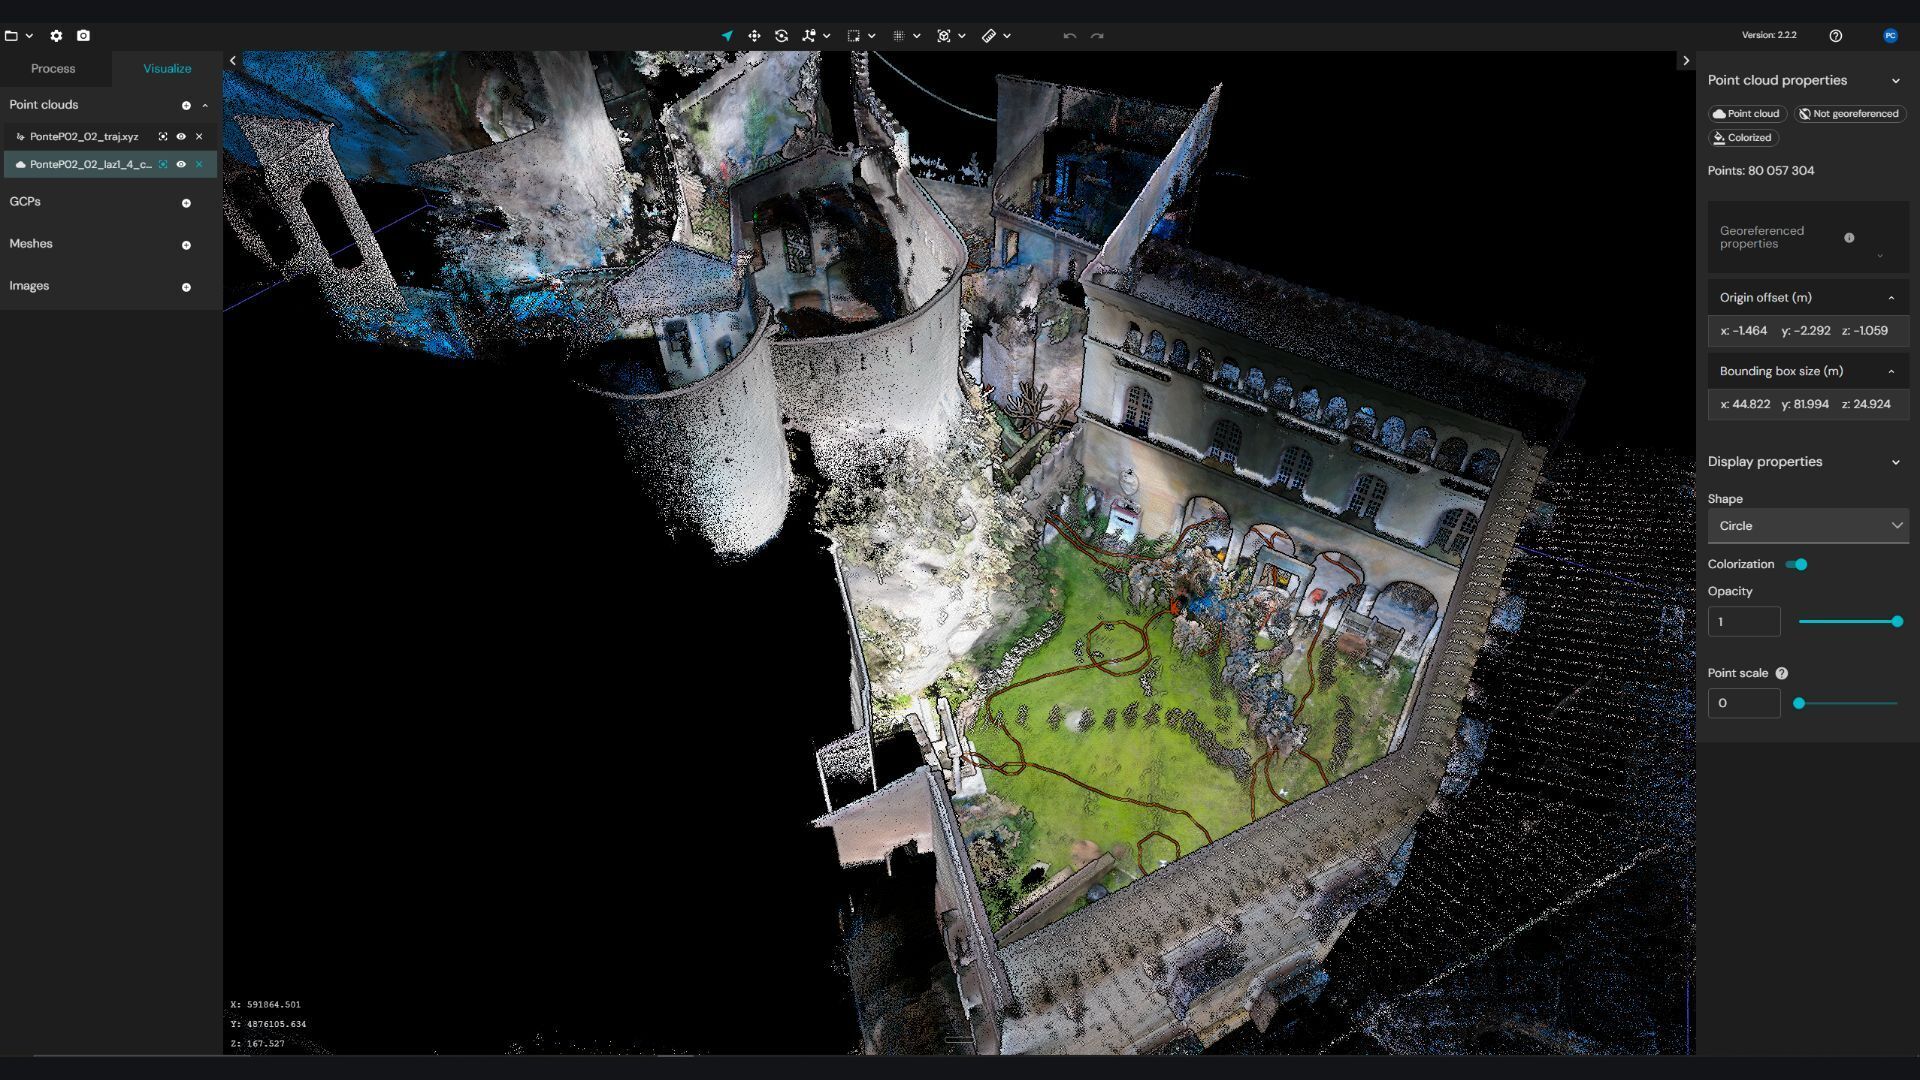
La visite complète du site, y compris l’installation du matériel, la mise en place des mesures de sécurité et le repérage des cibles, a duré environ quatre heures. La numérisation proprement dite n’a pris que 25 minutes. Selon l’évaluation de Paolo, l’algorithme « SLAM » a su maintenir sa trajectoire à travers un puits étroit et autour des personnes, et Emesent Aura a fusionné trois numérisations en un seul ensemble de données couvrant les citernes et le château qui les entoure. Il a présenté ce projet lors d’un webinaire organisé par l’ Emesent en octobre 2026.
SLAM (localisation et cartographie simultanées) est une méthode par laquelle un scanner mesure son environnement à l’aide d’un laser tout en déterminant sa propre position à partir de la géométrie qu’il perçoit. Elle ne nécessite ni GPS ni lumière, ce qui convient parfaitement à une citerne plongée dans l’obscurité totale.
Comment inspecter une citerne lorsque le seul moyen d'y accéder est un puits étroit ?
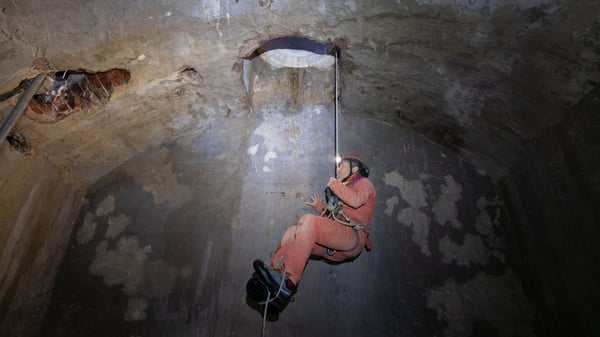 Le château compte cinq citernes situées sous ses cours et à proximité de celles-ci. Une équipe de spéléologues locaux, travaillant pour le compte de l’Autorité du patrimoine, a procédé à l’étude de ces cinq citernes à l’aide de télémètres laser et de boussoles pendant trois jours. Paolo s’est joint à eux en février 2026 et a numérisé deux d’entre elles à l’aide de l’ Hovermap ST , en partie pour évaluer les performances d’ SLAM dans un environnement de ce type.
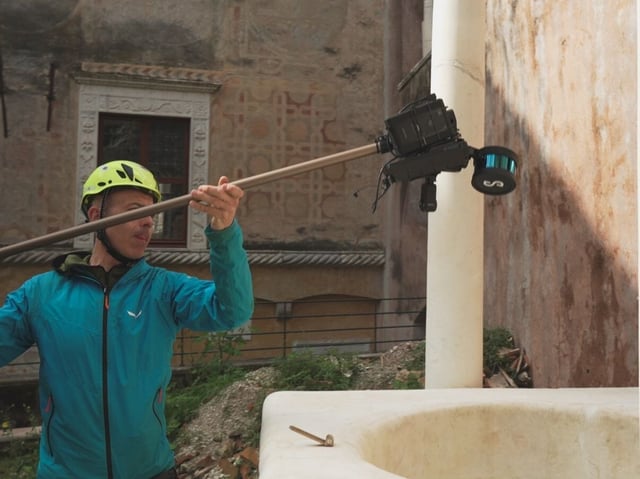
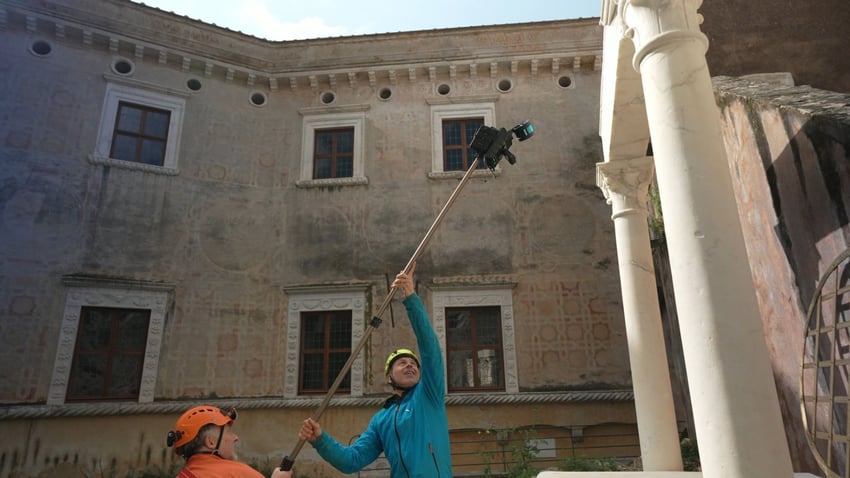
Comme il n’y avait pas de support adapté, il a fabriqué un dispositif sur place. Il a fixé la poignée de transport de l’ Hovermap à l’extrémité d’une perche télescopique à l’aide d’attaches de câble, puis a fixé la batterie externe à côté du capteur. Une fois déployée au maximum, la perche atteignait environ 3,5 mètres, ce qui était suffisant pour ces citernes. Il a noté qu’un puits plus profond nécessiterait une configuration différente. Avant de descendre sous terre, il a effectué un balayage d’environ 10 minutes à travers les cours, les escaliers et les passages, afin que chaque citerne puisse être replacée dans son contexte. Il a suivi un aperçu en direct dans l’application « Emesent »Commander sur son téléphone.
Le scanner doit-il être introduit dans la cuve seul ou en présence des opérateurs ?
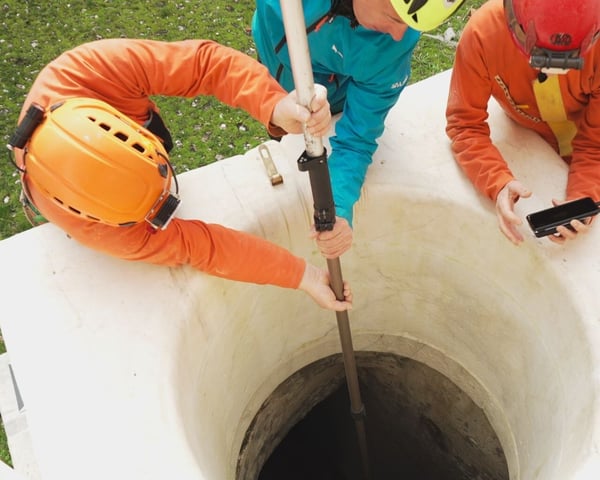
Paolo a testé les deux approches le même jour. Dans la citerne de la cour, le scanner a été descendu dans le puits à l’envers, fixé à une perche, tandis que l’équipe restait à l’extérieur. Le scan a duré environ cinq minutes. Selon lui, il s’agit de l’option la plus rapide et la plus sûre, car personne ne pénètre dans un espace confiné. Son inconvénient réside dans les zones d’ombre : le scanner ne voit que ce qui est visible depuis l’endroit où il est descendu, de sorte qu’un mur cache ce qui se trouve derrière lui.
Dans la citerne de la cuisine, les opérateurs ont descendu une échelle et ont transporté la perche à l’intérieur de la pièce. Ce scan a également duré environ cinq minutes. Cette méthode a nécessité davantage de personnes aux rôles bien définis, mais elle a permis d’éliminer la quasi-totalité des zones d’ombre. Sa conclusion : le choix dépend de la configuration de l’espace et de la sécurité avec laquelle les personnes peuvent y accéder.
L'algorithme est-il plus important que le matériel ?
Selon Paolo, oui. Il estime que le matériel d’ SLAM ie a atteint un plateau, de nombreux systèmes utilisant des capteurs similaires, et que c’est désormais l’algorithme qui fait la différence entre un nuage de points fiable et l’absence totale de nuage de points.
Le col du puits a constitué son test. Le passage d’une cour ouverte à un tube étroit ne laisse que très peu de géométrie commune. Chaque point du nuage est positionné à partir de la trajectoire du scanner ; ainsi, tout décalage dans le parcours se traduit par une erreur dans les données. Dans la citerne de cuisine, les personnes situées près du capteur au fond du puits masquaient également la géométrie. Son verdict : l’algorithme a réussi le test. Il a traité les données dans Aura sans aucune contrainte et a laissé l’ SLAM e fonctionner de manière autonome.
Comment géoréférencer un scan lorsque le signal GNSS est à peine capté sur le site ?
Le géoréférencement consiste à associer un scan à des coordonnées géographiques réelles. Paolo a placé au moins quatre repères autour de chaque puits. Ceux-ci servaient de filet de sécurité pour l'alignement des scans en cas d'échec de la fusion automatique, ainsi que de points de contrôle pour le géoréférencement. Les trois scans ont été fusionnés dans l'Aura , au niveau de leurs zones de chevauchement.
Après la numérisation, il a remplacé le scanner par un récepteur GNSS fixé sur le même poteau et a surélevé l’antenne d’environ quatre mètres. De hauts murs bloquaient une grande partie du ciel. Autour de la citerne de la cuisine, le récepteur ne fonctionnait pas du tout ; toutes les cibles n’ont donc pas pu être mesurées. Celles qui ont été mesurées présentaient une précision de 4 à 6 centimètres, et les écarts résiduels sur les cibles se situaient entre 4 et 5 centimètres, voire 6 pour certaines. Paolo attribue cela à la précision du GNSS, et non au traitement des données. Il a effectué le géoréférencement final et les contrôles de précision dans CloudCompare, ainsi que le nettoyage manuel des personnes qui étaient restées immobiles pendant le balayage.
Quelle précision peut-on obtenir avec un bon contrôle au sol ?
Paolo a répondu à cette question dans la rubrique « Questions-réponses », en se basant sur ses propres tests réalisés avec Emesent Hovermap et Aura dans le cadre d'autres projets, et non de celui-ci. Lorsqu’il a utilisé des cibles mesurées à l’aide d’une station totale comme contraintes dans Emesent Aura , il a atteint une exactitude de 8 à 9 millimètres et une précision de 5 à 6 millimètres. Sa technique consiste à faire le tour des cibles en orientant la tête du capteur vers celles-ci, afin de capturer davantage de points, et à utiliser des cibles à haute intensité qui se distinguent clairement sur Aura. Il s’agit là des résultats obtenus par un géomètre dans ses propres conditions, et non d’une spécification du produit.
À quel moment « SLAM » cesse-t-il de fonctionner ?
L'eau. Certaines citernes comportaient entre 30 et 50 centimètres d'eau au sol. Le laser ne traverse pas l'eau, et une surface plane, réfléchissante et en mouvement offre peu de points d'ancrage à l'SLAM . Une citerne était inondée jusqu'à deux ou trois mètres de profondeur ; les plongeurs spéléologues l'ont donc relevée à l'aide d'un mètre ruban, d'un compas sous-marin et d'un profondimètre.
Paolo fait preuve d'honnêteté quant à l'étendue des travaux. Les trois jours passés par les spéléologues leur ont permis de couvrir les cinq citernes, y compris celle qui était inondée. Ses quatre à quatre heures et demie passées sur place lui ont permis de couvrir deux citernes et leur contexte, avec environ 25 minutes de balayage effectif. Le reste était consacré à la logistique. Sa conclusion : les meilleurs résultats s’obtiennent en utilisant chaque méthode là où elle est la plus efficace.
Questions du public
Pour en savoir plus, visionnez l'enregistrement du webinaire, disponible à la demande : Polyvalence souterraine : cartographie des citernes d'un château médiéval avec Emesent Hovermap ST