
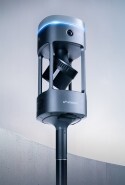


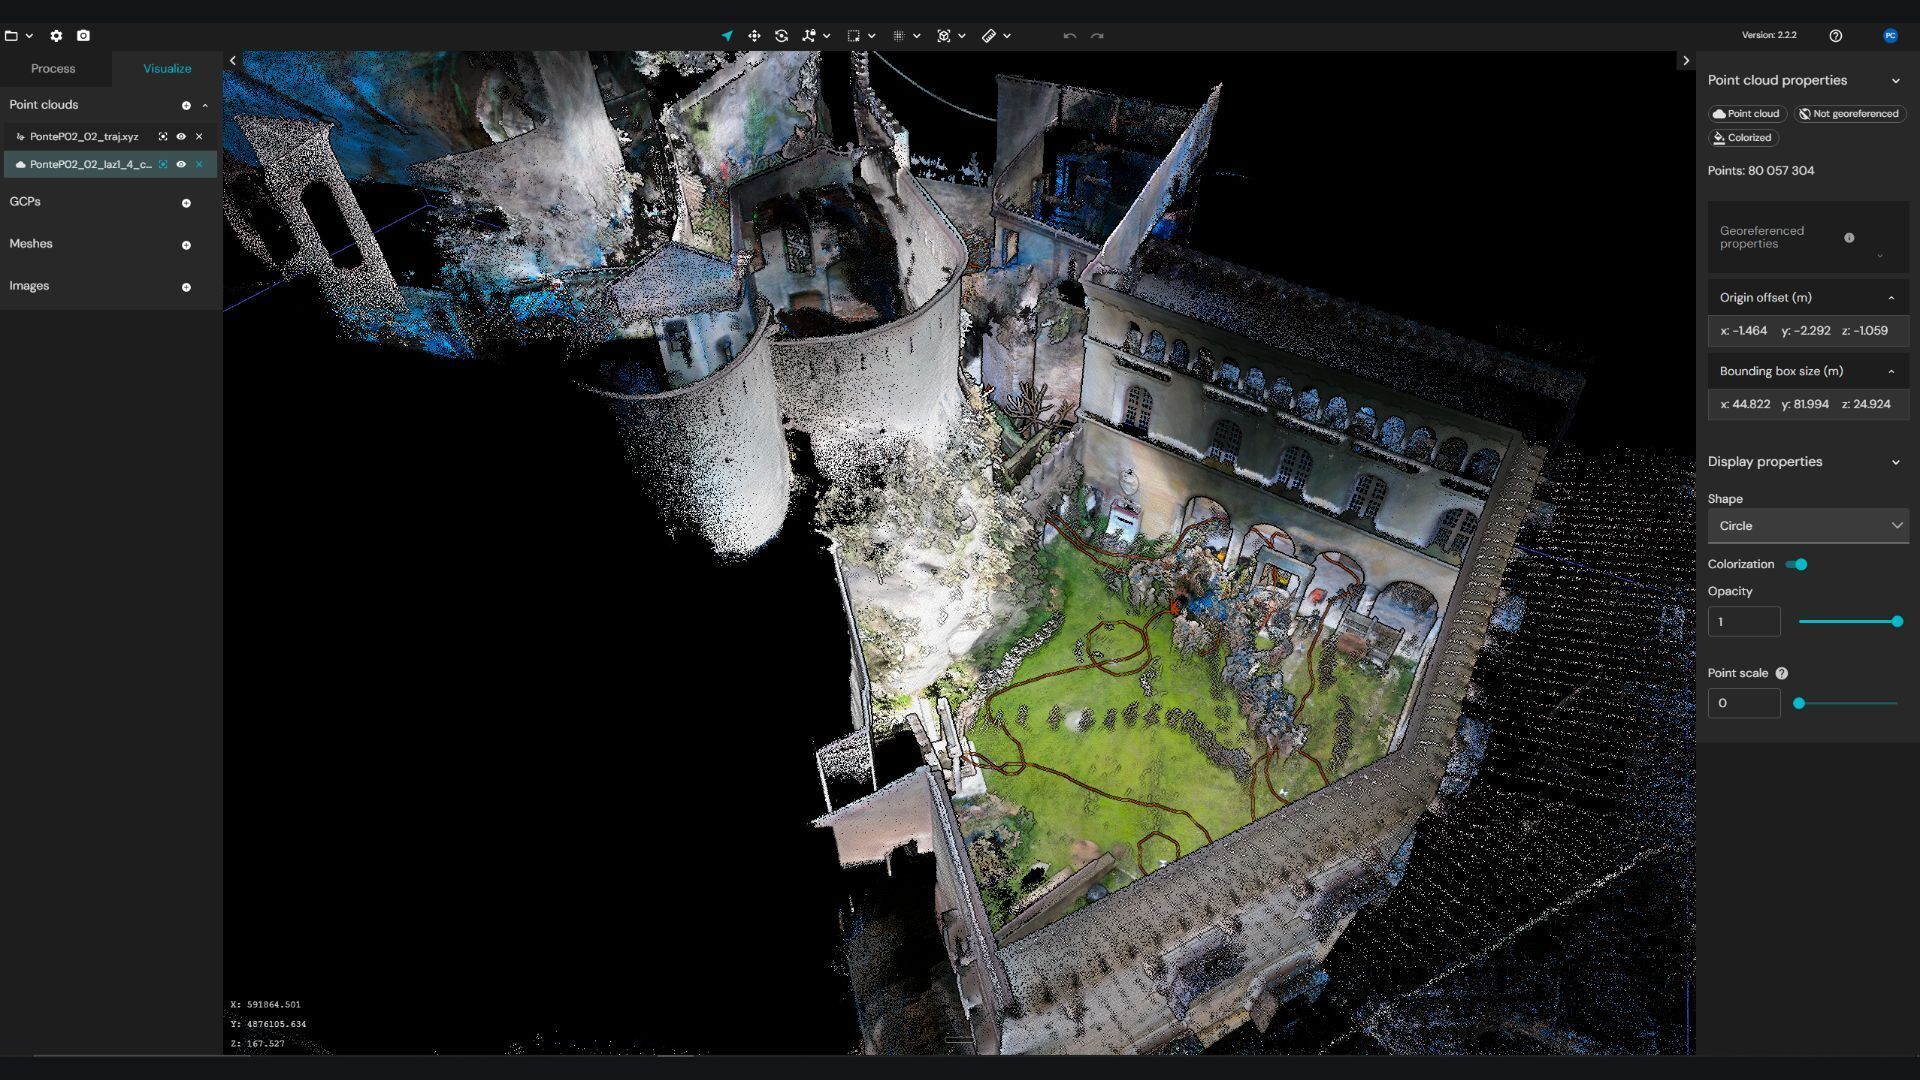
Paolo Corradeghini, Vermessungsingenieur bei 3DMetrica, hat zwei mittelalterliche Zisternen unterhalb des Castello Malaspina in Massa, Italien, mit einem „ Emesent “ kartiert:Hovermap ST .
Der gesamte Vor-Ort-Einsatz, einschließlich Aufbau der Ausrüstung, Sicherheitsvorkehrungen und Zielmarkierungen, dauerte etwa vier Stunden. Der eigentliche Scanvorgang nahm nur 25 Minuten in Anspruch. Nach Paolos Einschätzung hielt der Algorithmus „ SLAM “ seine Flugbahn durch einen engen Schacht und um Personen herum bei, und Emesent Aura führte drei Scans zu einem einzigen Datensatz zusammen, der die Zisternen und die sie umgebende Burg abdeckte. Er stellte das Projekt im Oktober 2026 in einem Webinar der „ Emesent “ vor.
SLAM (Simultaneous Localization and Mapping) ist eine Methode, bei der ein Scanner seine Umgebung mit einem Laser vermisst und gleichzeitig seine eigene Position anhand der erfassten Geometrie ermittelt. Er benötigt weder GPS noch Licht, was für eine stockdunkle Zisterne ideal ist.
Wie untersucht man eine Zisterne, wenn der einzige Zugang ein schmaler Schacht ist?
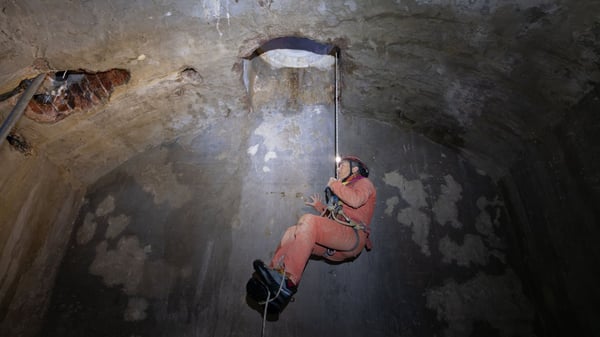 Unter und in der Nähe der Innenhöfe des Schlosses befinden sich fünf Zisternen. Ein Team aus lokalen Höhlenforschern, das im Auftrag der Denkmalschutzbehörde tätig war, hat alle fünf Zisternen über einen Zeitraum von drei Tagen mit Laser-Entfernungsmessern und Kompassen vermessen. Paolo schloss sich dem Team im Februar 2026 an und scannte zwei davon mit dem „ Hovermap “ST – unter anderem, um zu sehen, wie sich „ SLAM “ an einem Ort wie diesem bewährt.
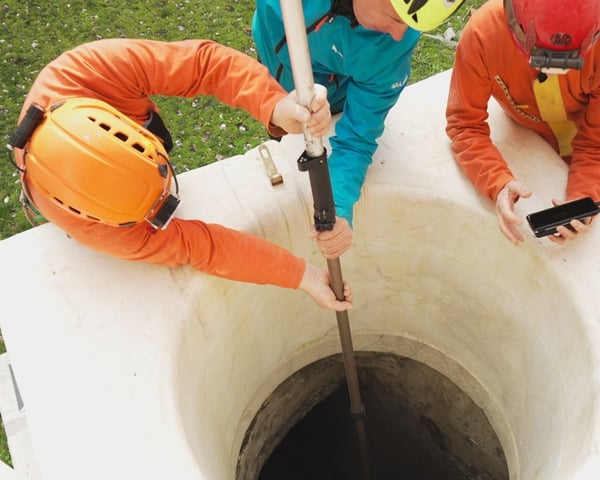
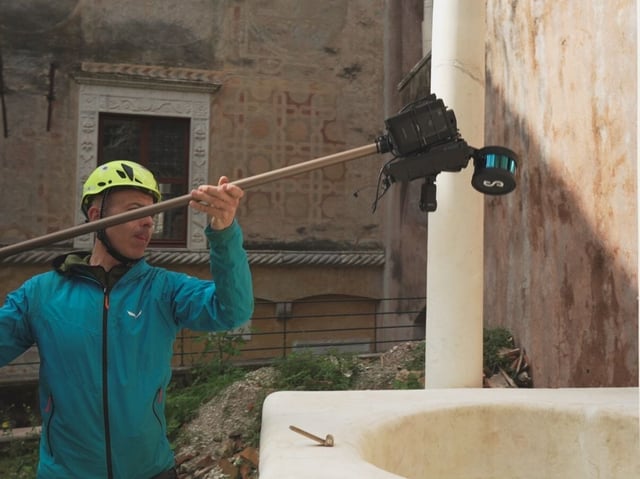
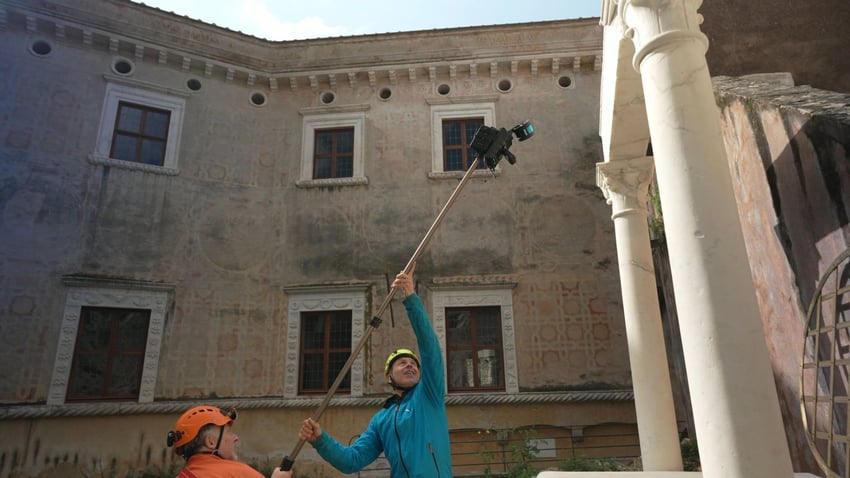
Da es keine spezielle Halterung gab, baute er vor Ort eine Vorrichtung. Er befestigte den Tragegriff des „ Hovermap “ mit Kabelbindern am Kopf einer ausziehbaren Stange und sicherte den externen Akku neben dem Sensor. Vollständig ausgezogen erreichte die Stange etwa 3,5 Meter – ausreichend für diese Zisternen. Ein tieferer Schacht, so stellte er fest, würde eine andere Vorrichtung erfordern. Bevor er in den Untergrund hinabstieg, führte er einen etwa 10-minütigen Scan durch die Innenhöfe, Treppen und Gänge durch, damit jede Zisterne in ihren Kontext eingeordnet werden konnte. Dabei verfolgte er eine Live-Vorschau in der App „ Emesent “ (Commander ) auf seinem Smartphone.
Soll der Scanner allein in den Spülkasten gelangen oder zusammen mit den Bedienern?
Paolo testete beide Vorgehensweisen am selben Tag. In der Zisterne im Innenhof wurde der Scanner kopfüber an der Stange in den Brunnen hinabgelassen, während das Team draußen blieb. Der Scan dauerte etwa fünf Minuten. Seiner Ansicht nach ist dies die schnellere und sicherere Variante, da niemand einen beengten Raum betreten muss. Der Nachteil dabei sind Schatten: Der Scanner erfasst nur das, was von der Stelle aus, an der er abgesenkt wird, sichtbar ist; eine Wand verdeckt also alles, was dahinter liegt.
In der Küchenzisterne stiegen die Bediener eine Leiter hinab und trugen die Stange in den Raum. Auch dieser Scan dauerte etwa fünf Minuten. Hierfür waren mehr Personen mit festgelegten Aufgaben erforderlich, dafür wurden fast alle Schattenbereiche beseitigt. Sein Fazit: Die Wahl hängt von der Form des Raums ab und davon, wie sicher Personen ihn betreten können.
Ist der Algorithmus wichtiger als die Hardware?
Paolos Ansicht nach ja. Er ist der Meinung, dass die Hardware für „ SLAM “ einen Stillstand erreicht hat, da viele Systeme ähnliche Sensoren verwenden, und dass der Algorithmus nun den Unterschied zwischen einer zuverlässigen Punktwolke und gar keiner Punktwolke ausmacht.
Der Brunnenhals war sein Test. Der Übergang von einem offenen Innenhof in einen engen Schacht lässt nur sehr wenig gemeinsame Geometrie übrig. Jeder Punkt in der Punktwolke wird anhand der Bewegungsbahn des Scanners positioniert, sodass Abweichungen in der Bahn zu Fehlern in den Daten führen. Im Küchenzisterne verdeckten Personen in der Nähe des Sensors am Boden des Schachts zudem Geometrie. Sein Fazit: Der Algorithmus hat bestanden. Er verarbeitete die Daten in „ Aura “ ohne Einschränkungen und ließ den „ SLAM “ eigenständig laufen.
Wie georeferenziert man einen Scan, wenn GNSS den Standort kaum erreicht?
Georeferenzierung bedeutet, einen Scan mit Koordinaten in der realen Welt zu verknüpfen. Paolo platzierte mindestens vier Markierungen rund um jedes Bohrloch. Diese dienten als Sicherheitsnetz für die Ausrichtung der Scans, falls die automatische Zusammenführung fehlgeschlagen sein sollte, sowie als Kontrollpunkte für die Georeferenzierung. Die drei Scans wurden in „ Aura “ anhand ihrer überlappenden Bereiche zusammengeführt.
Nach dem Scannen tauschte er den Scanner gegen einen GNSS-Empfänger am selben Mast aus und hob die Antenne um etwa vier Meter an. Hohe Mauern versperrten einen Großteil des Himmels. Im Bereich der Küchenzisterne funktionierte der Empfänger überhaupt nicht, sodass nicht jedes Ziel vermessen werden konnte. Die gemessenen Ziele wiesen eine Genauigkeit von 4 bis 6 Zentimetern auf, und die Restabweichungen an den Zielen lagen bei 4 bis 5 Zentimetern, teilweise bei 6. Paolo führt dies auf die GNSS-Genauigkeit zurück, nicht auf die Datenverarbeitung. Die abschließende Georeferenzierung und die Genauigkeitsprüfungen führte er in CloudCompare durch, ebenso wie die manuelle Bereinigung von Personen, die während des Scannens stillstanden.
Wie genau kann es bei guter Bodenüberwachung sein?
Paolo hat dies im Q&A anhand seiner eigenen Tests mit Emesent Hovermap und Aura bei anderen Projekten beantwortet, nicht bei diesem. Als er mit einer Totalstation vermessene Zielpunkte als Randbedingungen in Emesent Aura verwendete, erreichte er eine Genauigkeit von 8 bis 9 Millimetern und eine Präzision von 5 bis 6 Millimetern. Seine Technik besteht darin, die Zielpunkte mit dem auf sie gerichteten Sensorkopf zu umkreisen, um mehr Punkte zu erfassen, und hochreflektierende Zielpunkte zu verwenden, die in Aura gut hervorstechen. Dies sind die Ergebnisse eines Vermessungsingenieurs unter seinen eigenen Bedingungen, keine Produktspezifikation.
Ab wann funktioniert „ SLAM “ nicht mehr?
Wasser. In einigen Zisternen standen 30 bis 50 Zentimeter Wasser auf dem Boden. Der Laserstrahl dringt nicht durch Wasser, und eine flache, reflektierende, sich bewegende Oberfläche bietet „ SLAM “ kaum Anhaltspunkte. Eine Zisterne war zwei bis drei Meter hoch überflutet, sodass Höhlentaucher sie mit einem Maßband, einem Unterwasserkompass und einem Tiefenmesser vermessen mussten.
Paolo schätzt den Umfang der Arbeiten realistisch ein. In den drei Tagen, die die Höhlenforscher vor Ort verbrachten, wurden alle fünf Zisternen erfasst, einschließlich der überfluteten. In den vier bis viereinhalb Stunden, die er vor Ort verbrachte, untersuchte er zwei Zisternen und deren Umfeld, wobei etwa 25 Minuten auf das eigentliche Scannen entfielen. Der Rest entfiel auf logistische Aufgaben. Sein Fazit: Das beste Ergebnis erzielt man, wenn man jede Methode dort einsetzt, wo sie am besten funktioniert.
Fragen aus dem Publikum
Um mehr zu erfahren, sehen Sie sich die Aufzeichnung des Webinars an, die auf Abruf verfügbar ist: Vielseitigkeit unter der Erde: Kartierung der Zisternen einer mittelalterlichen Burg mit Emesent Hovermap ST