


Paolo Corradeghini, geometra presso 3DMetrica, ha mappato due cisterne medievali situate sotto il Castello Malaspina a Massa, in Italia, utilizzando un Emesent Hovermap ST .
La visita in loco completa, compresi l’allestimento delle attrezzature, le misure di sicurezza e la definizione degli obiettivi, è durata circa quattro ore. La scansione vera e propria ha richiesto solo 25 minuti. Secondo la valutazione di Paolo, l’algoritmo “ SLAM ” ha mantenuto la traiettoria attraverso uno stretto pozzo e aggirando le persone, mentre Emesent Aura ha unito tre scansioni in un unico set di dati che copre le cisterne e il castello che le circonda. Ha presentato il progetto in un webinar dell’ Emesent nell’ottobre 2026.
SLAM (localizzazione e mappatura simultanee) è un metodo in cui uno scanner misura l’ambiente circostante con un laser, calcolando al contempo la propria posizione sulla base della geometria che rileva. Non richiede né GPS né luce, il che lo rende ideale per una cisterna completamente buia.
Come si fa a ispezionare una cisterna quando l’unico modo per accedervi è un pozzo stretto?
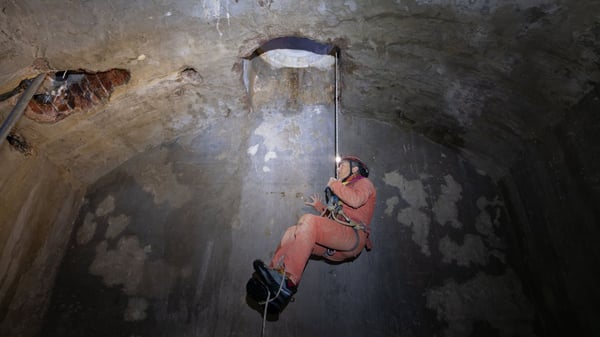 Il castello presenta cinque cisterne situate sotto e nei pressi dei suoi cortili. Un gruppo di speleologi locali, incaricati dall’Autorità per i Beni Culturali, ha effettuato il rilevamento di tutte e cinque le cisterne utilizzando telemetri laser e bussole nell’arco di tre giorni. Paolo si è unito al gruppo nel febbraio 2026 e ne ha scansionate due con l’ Hovermap ST , anche per verificare le prestazioni dell’ SLAM in un ambiente come questo.
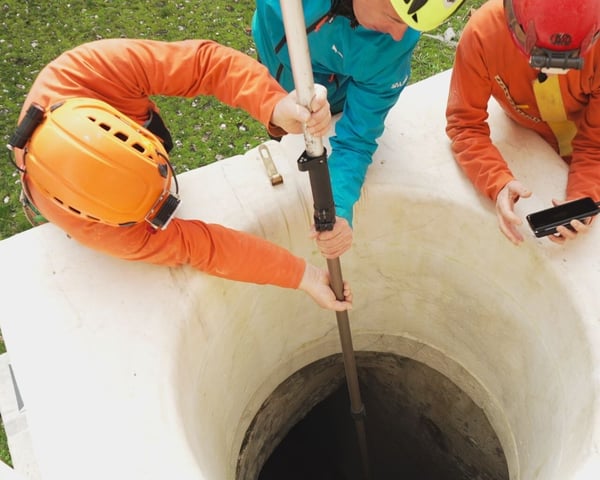
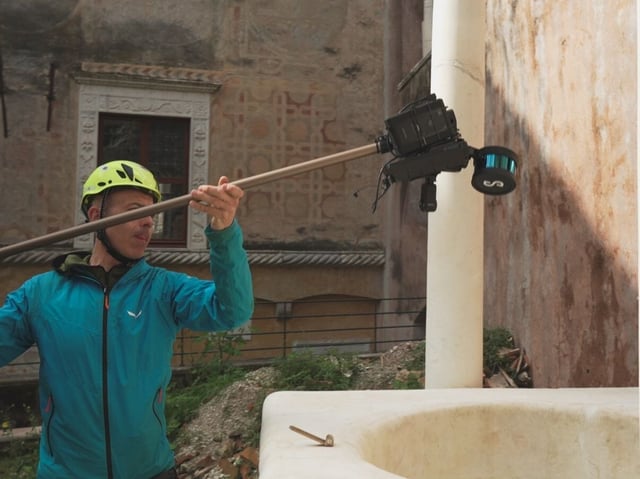
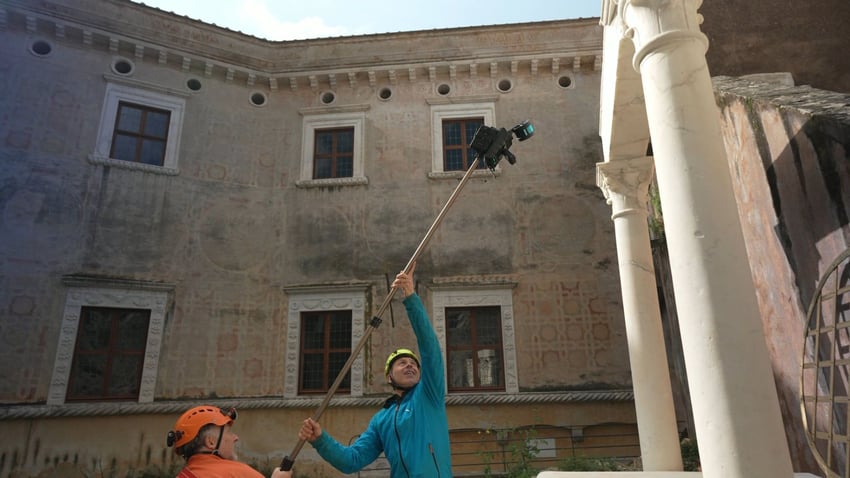
Non essendoci una staffa apposita, ha costruito un’attrezzatura sul posto. Ha fissato la maniglia di trasporto dell’ Hovermap e all’estremità di un’asta estensibile con delle fascette e ha fissato la batteria esterna accanto al sensore. Una volta estesa completamente, l’asta raggiungeva circa 3,5 metri, una lunghezza sufficiente per queste cisterne. Un pozzo più profondo, osservò, avrebbe richiesto una configurazione diversa. Prima di scendere sottoterra, effettuò una scansione di circa 10 minuti attraverso i cortili, le scale e i passaggi, in modo che ogni cisterna potesse essere collocata nel proprio contesto. Seguì un’anteprima in tempo reale nell’app Emesent Commander sul suo telefono.
Lo scanner deve essere inserito nella cisterna da solo o insieme agli operatori?
Paolo ha testato entrambi gli approcci nello stesso giorno. Nella cisterna del cortile, lo scanner è stato calato nel pozzo capovolto su un’asta, mentre il team rimaneva all’esterno. La scansione è durata circa cinque minuti. A suo avviso questa è l’opzione più veloce e sicura, poiché nessuno entra in uno spazio confinato. Il suo limite è rappresentato dalle ombre: lo scanner vede solo ciò che è visibile dal punto in cui viene calato, quindi una parete nasconde ciò che si trova dietro di essa.
Nella cisterna della cucina, gli operatori sono scesi lungo una scala e hanno portato l’asta all’interno della stanza. Anche quella scansione è durata circa cinque minuti. Ha richiesto un numero maggiore di persone con ruoli ben definiti e ha eliminato quasi tutte le aree d’ombra. La sua conclusione: la scelta dipende dalla forma dello spazio e dalla sicurezza con cui le persone possono accedervi.
L'algoritmo è più importante dell'hardware?
Secondo Paolo, sì. Ritiene che l’hardware per l SLAM a abbia raggiunto un punto di stallo, con molti sistemi che utilizzano sensori simili, e che ora sia l’algoritmo a fare la differenza tra una nuvola di punti affidabile e l’assenza totale di nuvola di punti.
Il collo del pozzo è stato il suo banco di prova. Passare da un cortile aperto a un tubo stretto lascia pochissima geometria in comune. Ogni punto della nuvola viene posizionato in base alla traiettoria dello scanner, quindi qualsiasi scostamento nel percorso si traduce in un errore nei dati. Nella cisterna della cucina, le persone vicine al sensore in fondo al pozzo nascondevano anch’esse la geometria. Il suo verdetto: l’algoritmo ha superato la prova. Ha elaborato i dati in Aura senza alcun vincolo e ha lasciato che l’ SLAM e funzionasse autonomamente.
Come si fa a georeferenziare una scansione quando il segnale GNSS arriva a malapena sul posto?
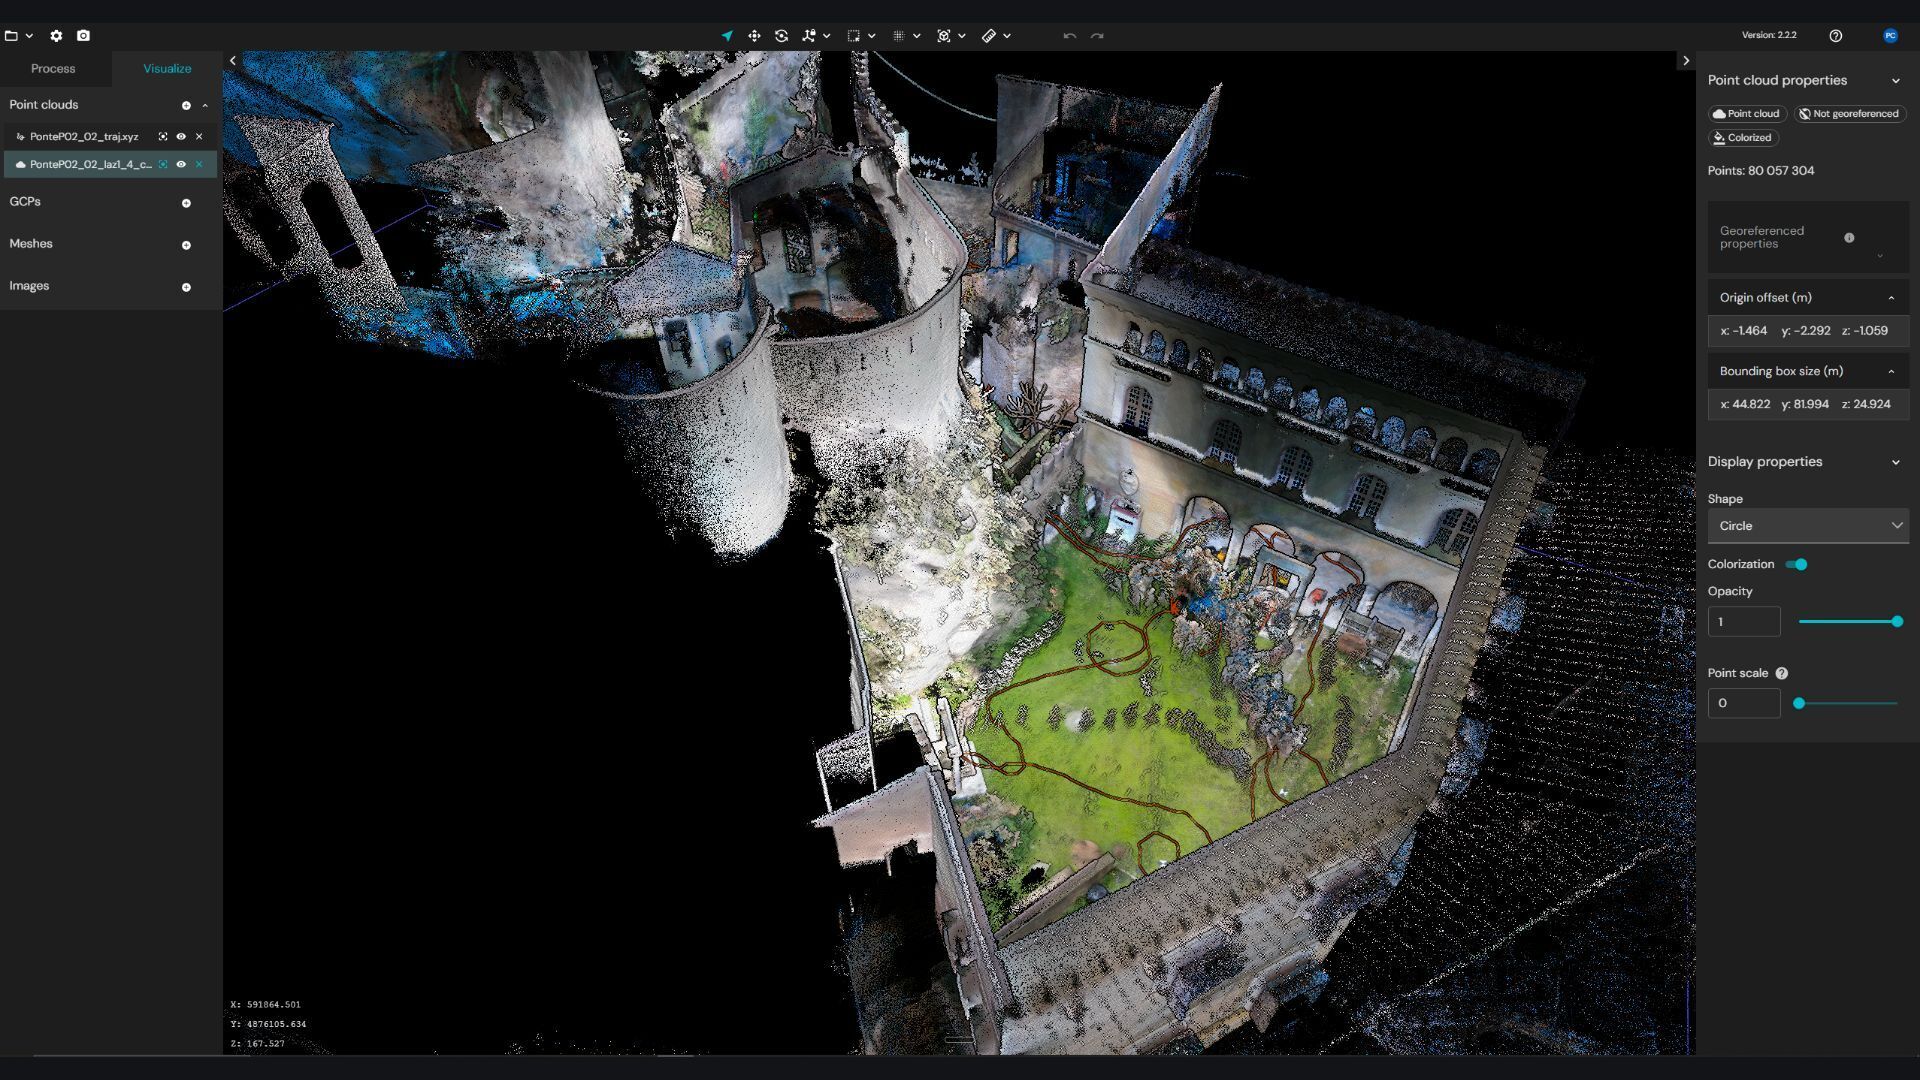
Il georeferenziazione consiste nell'associare una scansione alle coordinate del mondo reale. Paolo ha posizionato almeno quattro punti di riferimento attorno a ciascun pozzo. Questi fungevano da rete di sicurezza per l'allineamento delle scansioni nel caso in cui l'unione automatica non fosse riuscita, nonché da punti di controllo per la georeferenziazione. Le tre scansioni sono state unite in Aura attraverso le loro aree di sovrapposizione.
Dopo la scansione, ha sostituito lo scanner con un ricevitore GNSS montato sullo stesso palo e ha sollevato l’antenna di circa quattro metri. Alte pareti ostruivano gran parte del cielo. Intorno alla cisterna della cucina il ricevitore non funzionava affatto, quindi non tutti i bersagli sono stati misurati. Quelli misurati presentavano una precisione compresa tra 4 e 6 centimetri, mentre gli scostamenti sui bersagli risultavano compresi tra 4 e 5 centimetri, in alcuni casi fino a 6. Paolo attribuisce questo risultato alla precisione del GNSS, non all’elaborazione dei dati. Ha eseguito il georeferenziazione finale e i controlli di accuratezza in CloudCompare, insieme alla rimozione manuale delle persone rimaste immobili durante la scansione.
Quanto può essere preciso con un buon controllo a terra?
Paolo ha risposto a questa domanda nella sezione Domande e risposte, basandosi sui propri test effettuati con Emesent Hovermap e Aura in altri lavori, non in questo progetto. Quando ha utilizzato come vincoli i bersagli misurati con una stazione totale all’interno di Emesent Aura , ha raggiunto una accuratezza compresa tra 8 e 9 millimetri e una precisione compresa tra 5 e 6 millimetri. La sua tecnica consiste nel girare intorno ai bersagli con la testa del sensore puntata verso di essi, per acquisire più punti, e nell’utilizzare bersagli ad alta intensità che risaltano in Aura. Questi sono i risultati ottenuti da un singolo topografo nelle sue condizioni specifiche, non le specifiche di un prodotto.
In quali casi “ SLAM ” smette di funzionare?
Acqua. Alcune cisterne presentavano da 30 a 50 centimetri d’acqua sul fondo. Il raggio laser non attraversa l’acqua e una superficie piana, riflettente e in movimento offre all’ SLAM e pochi punti di riferimento. Una cisterna era allagata fino a due o tre metri di profondità, quindi i subacquei speleologi l’hanno rilevata utilizzando un metro a nastro, una bussola subacquea e un profondimetro.
Paolo è realistico riguardo alla portata del lavoro. I tre giorni di lavoro degli speleologi hanno permesso di coprire tutte e cinque le cisterne, compresa quella allagata. Le sue quattro-quattro ore e mezza sul posto hanno permesso di esaminare due cisterne e il loro contesto, con circa 25 minuti di scansione effettiva. Il resto è stato dedicato alla logistica. La sua conclusione: il risultato migliore si ottiene utilizzando ciascun metodo dove funziona meglio.
Domande del pubblico
Per saperne di più, guarda la registrazione del webinar, disponibile on demand: Versatilità sotterranea: mappatura delle cisterne di un castello medievale con Emesent Hovermap ST