


Paolo Corradeghini, topógrafo de 3DMetrica, cartografió dos cisternas medievales situadas bajo el Castello Malaspina, en Massa (Italia), con un Emesent Hovermap ST .
La visita completa al emplazamiento, incluyendo el montaje del equipo, la configuración de seguridad y los puntos de referencia, duró aproximadamente cuatro horas. El escaneo propiamente dicho solo llevó 25 minutos. Según la valoración de Paolo, el algoritmo « SLAM » mantuvo su trayectoria a través de un pozo estrecho y sorteando a las personas, y Emesent Aura fusionó tres escaneos en un único conjunto de datos que abarcaba las cisternas y el castillo que las rodeaba. Presentó el proyecto en un seminario web de Emesent en octubre de 2026.
SLAM (localización y cartografía simultáneas) es un método en el que un escáner mide su entorno con un láser mientras calcula su propia posición a partir de la geometría que observa. No necesita GPS ni luz, lo que resulta ideal para una cisterna en completa oscuridad.
¿Cómo se inspecciona una cisterna cuando la única forma de acceder a ella es a través de un pozo estrecho?
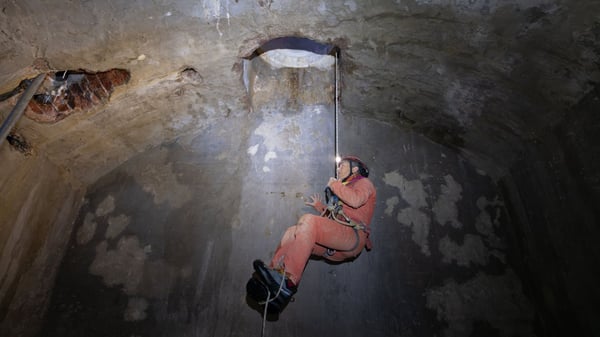 El castillo cuenta con cinco cisternas situadas debajo y cerca de sus patios. Un equipo de espeleólogos locales, que trabajaba por encargo de la Autoridad del Patrimonio, inspeccionó las cinco cisternas con telémetros láser y brújulas durante tres días. Paolo se unió al equipo en febrero de 2026 y escaneó dos de ellas con el Hovermap ST , en parte para comprobar cómo funciona SLAM en un lugar como este.
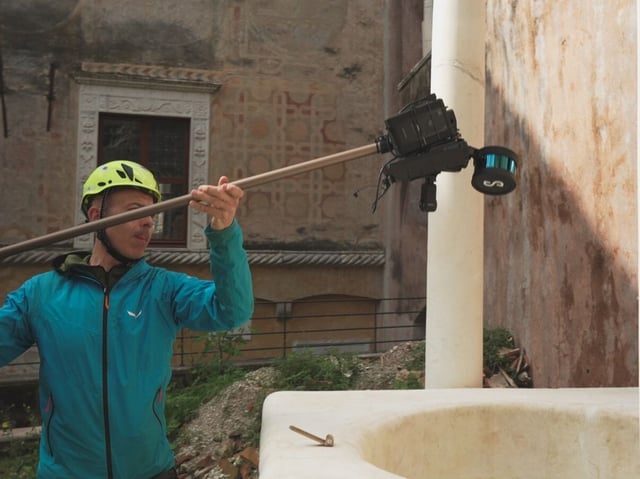
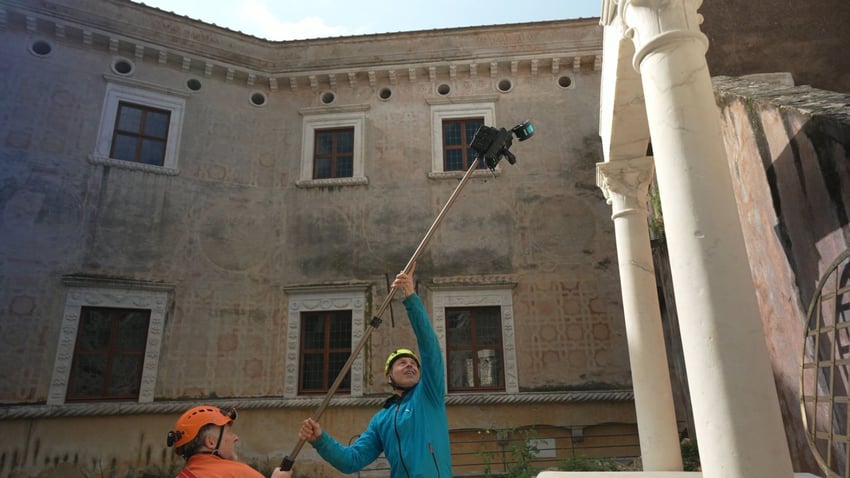
Como no había ningún soporte especial, construyó un artilugio allí mismo. Fijó el asa de transporte Hovermap a la cabeza de una pértiga extensible con bridas y sujetó la batería externa junto al sensor. Completamente extendida, la pértiga alcanzaba unos 3,5 metros, suficiente para estas cisternas. Señaló que un pozo más profundo requeriría una configuración diferente. Antes de bajar al subsuelo, realizó un recorrido de unos 10 minutos por los patios, las escaleras y los pasillos, para poder situar cada cisterna en su contexto. Siguió una vista previa en directo en la aplicación « Emesent » (Commander ) de su teléfono.
¿Debe entrar el escáner en la cisterna solo o acompañado de los operarios?
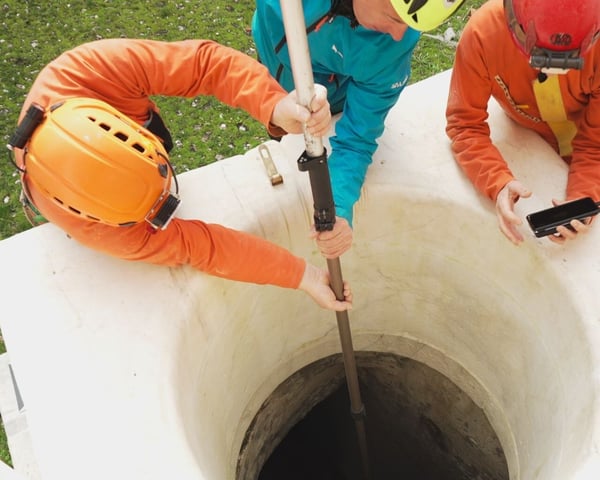
Paolo probó ambos métodos el mismo día. En la cisterna del patio, el escáner se introdujo en el pozo boca abajo, sujeto a una pértiga, mientras el equipo permanecía fuera. El escaneo duró unos cinco minutos. En su opinión, esta es la opción más rápida y segura, ya que nadie tiene que entrar en un espacio confinado. Su limitación es la sombra: el escáner solo ve lo que es visible desde el punto en el que se baja, por lo que una pared oculta lo que hay detrás de ella.
En la cisterna de la cocina, los operarios bajaron por una escalera y llevaron el mástil al interior de la estancia. Ese escaneo también duró unos cinco minutos. Se necesitaron más personas con funciones bien definidas, y se eliminaron casi todas las zonas de sombra. Su conclusión: la elección depende de la forma del espacio y de la seguridad con la que las personas puedan acceder al mismo.
¿Es más importante el algoritmo que el hardware?
En opinión de Paolo, sí. Cree que el hardware de « SLAM » ha alcanzado una meseta, ya que muchos sistemas utilizan sensores similares, y que ahora es el algoritmo el que marca la diferencia entre obtener una nube de puntos fiable o no obtener ninguna.
El cuello del pozo fue su prueba. Pasar de un patio abierto a un tubo estrecho deja muy poca geometría en común. Cada punto de la nube se sitúa utilizando la trayectoria del escáner, por lo que cualquier desviación en el recorrido se traduce en un error en los datos. En la cisterna de la cocina, las personas situadas cerca del sensor en el fondo del pozo también ocultaban geometría. Su veredicto: el algoritmo superó la prueba. Procesó los datos en Aura sin restricciones y dejó que el SLAM funcionara por sí solo.
¿Cómo se georreferencia un escaneo cuando la señal del GNSS apenas llega al lugar?
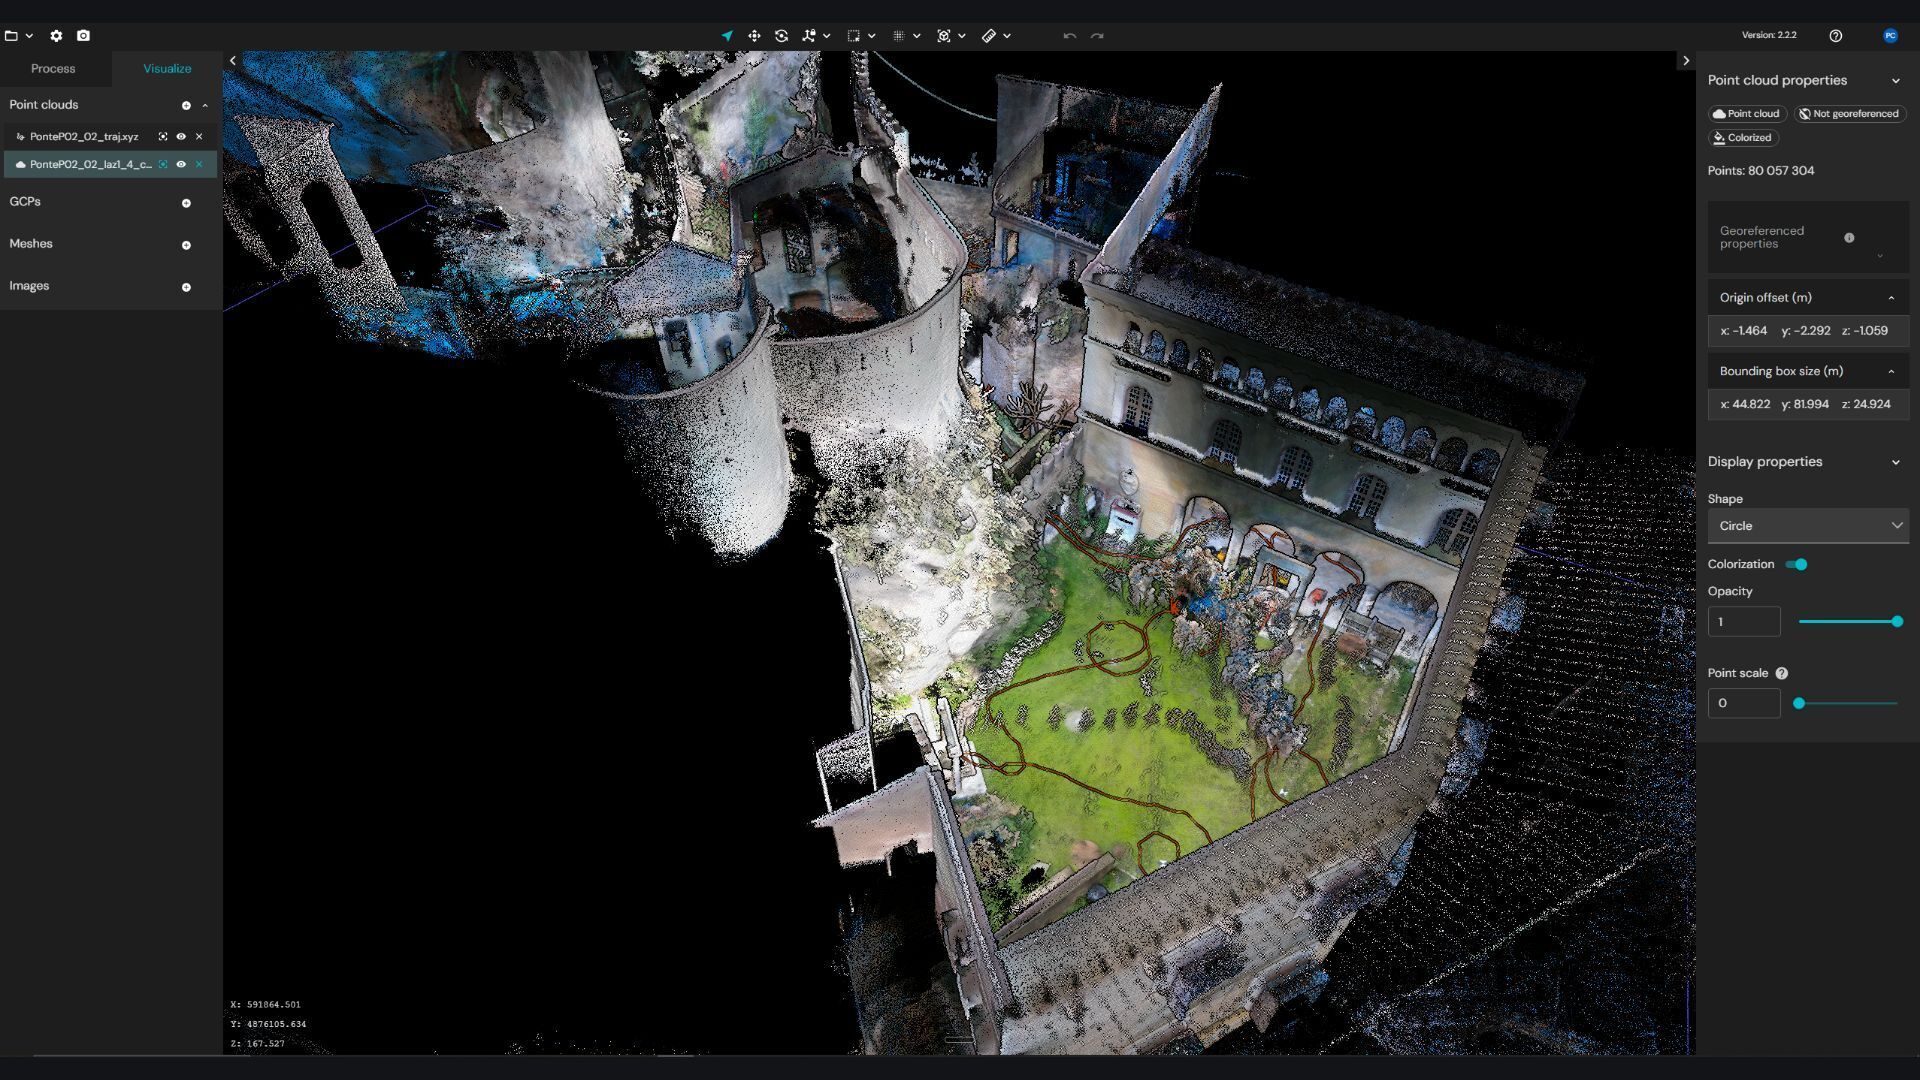
La georreferenciación consiste en vincular un escaneo a coordenadas del mundo real. Paolo colocó al menos cuatro puntos de referencia alrededor de cada pozo. Estos servían como red de seguridad para alinear los escaneos en caso de que la fusión automática fallara, y como puntos de control para la georreferenciación. Los tres escaneos se fusionaron en Aura a través de sus áreas superpuestas.
Tras el escaneo, sustituyó el escáner por un receptor GNSS en el mismo poste y elevó la antena unos cuatro metros. Unas paredes altas bloqueaban gran parte del cielo. Alrededor de la cisterna de la cocina, el receptor no funcionaba en absoluto, por lo que no se midieron todos los objetivos. Los que sí se midieron tuvieron una precisión de entre 4 y 6 centímetros, y los residuos en los objetivos oscilaron entre 4 y 5 centímetros, algunos de hasta 6. Paolo atribuye esto a la precisión del GNSS, no al procesamiento. Realizó la georreferenciación final y las comprobaciones de precisión en CloudCompare, junto con la eliminación manual de las personas que permanecieron inmóviles durante el escaneo.
¿Qué grado de precisión puede alcanzar con un buen control terrestre?
Paolo respondió a esto en la sección de preguntas y respuestas basándose en sus propias pruebas con Emesent ,Hovermap y Aura en otros trabajos, no en este proyecto. Cuando utilizó objetivos medidos con una estación total como restricciones en Emesent Aura , alcanzó una exactitud de entre 8 y 9 milímetros y una precisión de entre 5 y 6 milímetros. Su técnica consiste en rodear los objetivos con el cabezal del sensor apuntando hacia ellos, para capturar más puntos, y en utilizar objetivos de alta intensidad que destaquen en Aura. Estos son los resultados de un topógrafo en sus propias condiciones, no las especificaciones de un producto.
¿En qué casos deja de funcionar « SLAM »?
Agua. Algunas cisternas tenían entre 30 y 50 centímetros de agua en el suelo. El láser no atraviesa el agua, y una superficie plana, reflectante y en movimiento ofrece al « SLAM » muy pocos puntos de referencia. Una de las cisternas estaba inundada hasta dos o tres metros de profundidad, por lo que los buceadores de cuevas la inspeccionaron con una cinta métrica, una brújula subacuática y un profundímetro.
Paolo es realista en cuanto al alcance del trabajo. Los tres días que pasaron los espeleólogos abarcaron las cinco cisternas, incluida la inundada. Sus cuatro horas o cuatro horas y media en el lugar le permitieron cubrir dos cisternas y su contexto, con unos 25 minutos de escaneo efectivo. El resto fue logística. Su conclusión: el mejor resultado se obtiene utilizando cada método allí donde funciona mejor.
Preguntas del público
Para obtener más información, consulta la grabación del seminario web, disponible bajo demanda: Versatilidad subterránea: cartografía de las cisternas de un castillo medieval con Emesent Hovermap ST