


Paolo Corradeghini, topógrafo da 3DMetrica, mapeou duas cisternas medievais sob o Castello Malaspina, em Massa, Itália, com um Emesent Hovermap ST .
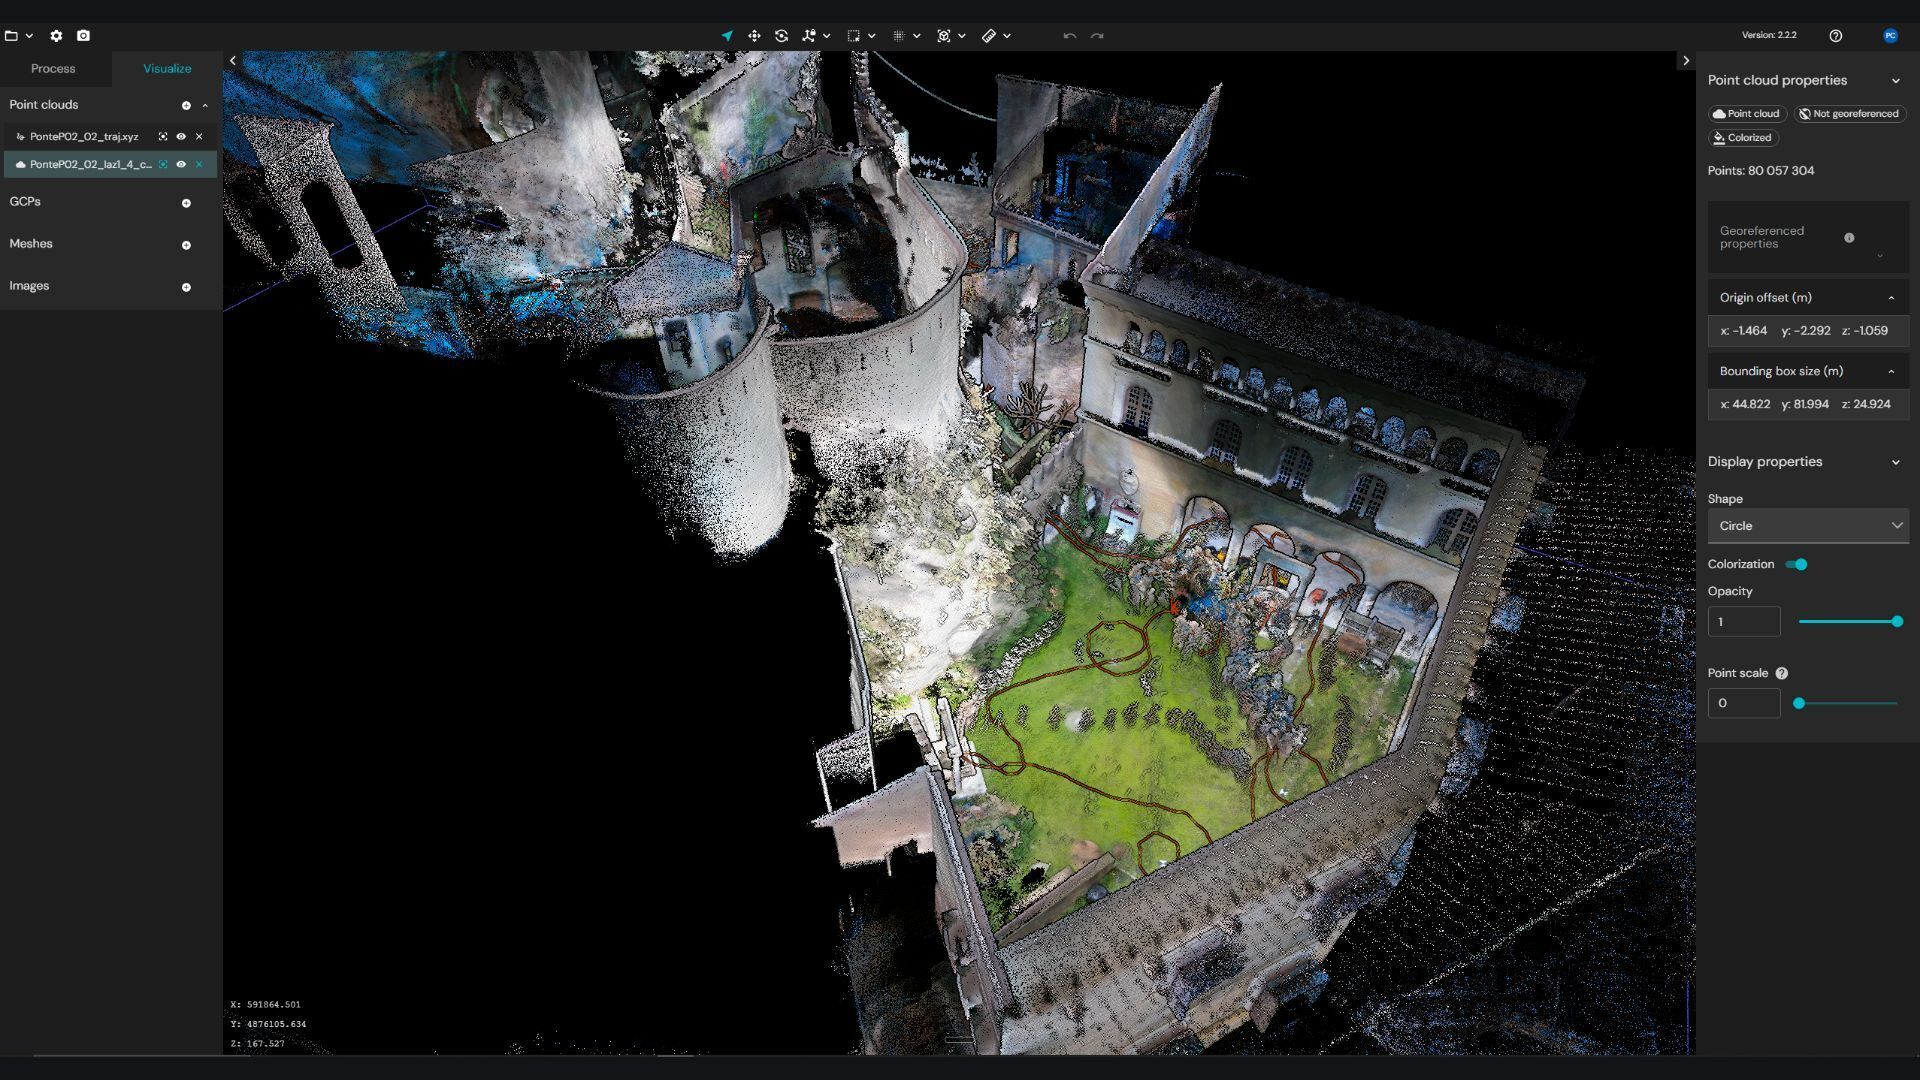
A visita completa ao local, incluindo a montagem do equipamento, as medidas de segurança e a definição de alvos, demorou cerca de quatro horas. A digitalização propriamente dita demorou apenas 25 minutos. Na avaliação de Paolo, o algoritmo « SLAM » manteve a sua trajetória através de um poço estreito e à volta das pessoas, e Emesent Aura fundiu três digitalizações num único conjunto de dados que abrangia as cisternas e o castelo à sua volta. Apresentou o projeto num webinar da Emesent em outubro de 2026.
SLAM (localização e mapeamento simultâneos) é um método em que um scanner mede o ambiente circundante com um laser, ao mesmo tempo que calcula a sua própria posição a partir da geometria que observa. Não necessita de GPS nem de luz, o que se adequa a uma cisterna na escuridão total.
Como se inspeciona uma cisterna quando a única forma de aceder ao seu interior é através de um poço estreito?
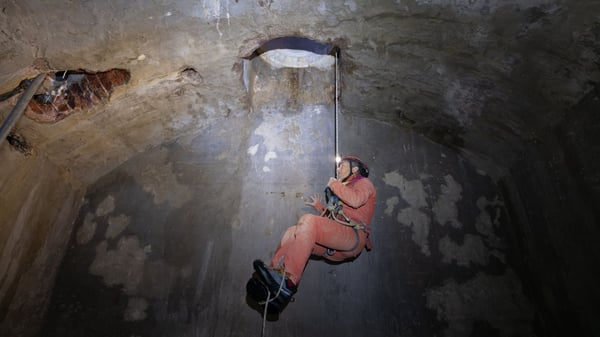 O castelo tem cinco cisternas debaixo e nas proximidades dos seus pátios. Uma equipa de espeleólogos locais, a trabalhar em nome da Autoridade do Património, inspecionou as cinco cisternas com telémetros a laser e bússolas ao longo de três dias. O Paolo juntou-se à equipa em fevereiro de 2026 e digitalizou duas delas com o Hovermap ST , em parte para ver como o SLAM se comporta num local como este.
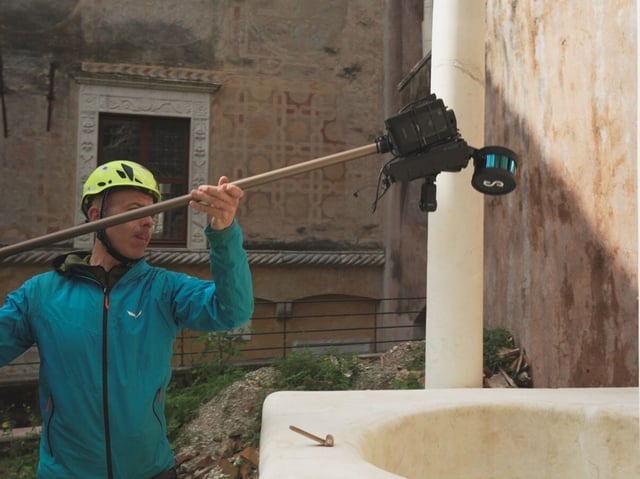
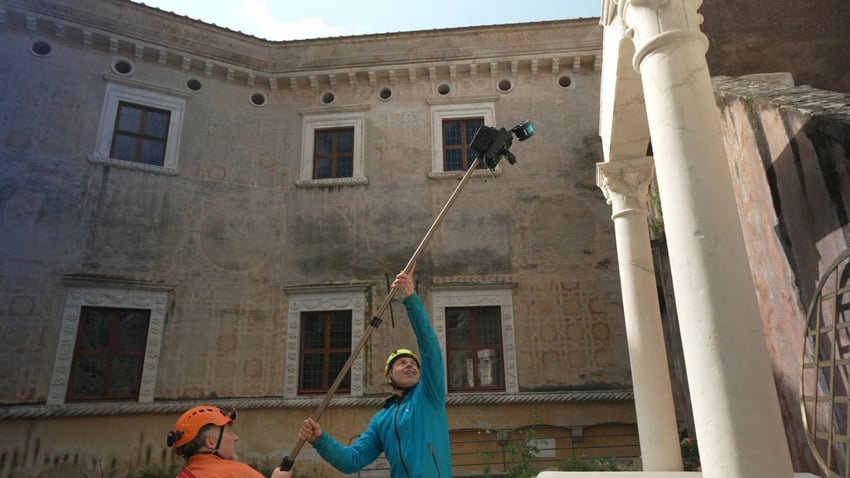
Como não havia nenhum suporte especial, ele construiu um dispositivo no local. Fixou a pega de transporte do « Hovermap » à ponta de uma vara extensível com abraçadeiras e prendeu a bateria externa ao lado do sensor. Totalmente estendida, a vara atingia cerca de 3,5 metros, o suficiente para estas cisternas. Um poço mais profundo, observou ele, exigiria uma configuração diferente. Antes de descer ao subsolo, fez uma varredura de cerca de 10 minutos pelos pátios, escadas e passagens, para que cada cisterna pudesse ser contextualizada. Acompanhou uma pré-visualização em tempo real na aplicação « Emesent »Commander no seu telemóvel.
O scanner deve entrar na cisterna sozinho ou acompanhado pelos operadores?
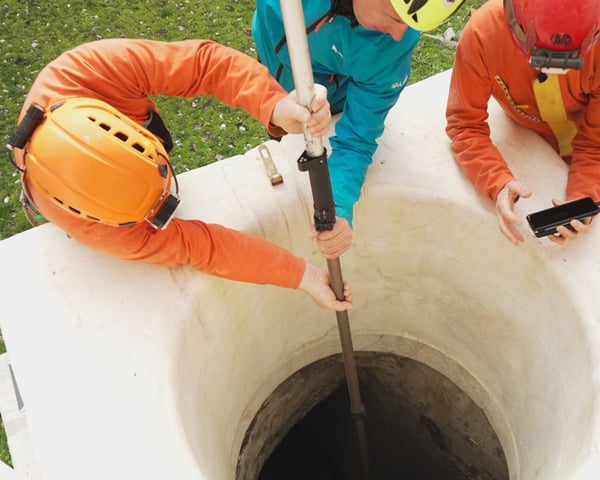
O Paolo testou ambas as abordagens no mesmo dia. Na cisterna do pátio, o scanner foi baixado pelo poço, pendurado de cabeça para baixo na vara, enquanto a equipa permanecia no exterior. A digitalização demorou cerca de cinco minutos. Na sua opinião, esta é a opção mais rápida e segura, porque ninguém entra num espaço confinado. A sua limitação é a sombra: o scanner só vê o que está visível a partir do ponto onde é baixado, pelo que uma parede oculta o que se encontra atrás dela.
Na cisterna da cozinha, os operadores desceram por uma escada e transportaram a haste para o interior da divisão. Essa digitalização também demorou cerca de cinco minutos. Requeru mais pessoas com funções definidas e eliminou quase todas as áreas de sombra. A sua conclusão: a escolha depende da forma do espaço e da segurança com que as pessoas podem entrar.
Será que o algoritmo é mais importante do que o hardware?
Na opinião de Paolo, sim. Ele acredita que o hardw SLAM o atingiu um patamar, com muitos sistemas a utilizarem sensores semelhantes, e que o algoritmo agora distingue uma nuvem de pontos fiável da ausência total de nuvem de pontos.
O gargalo do poço foi o seu teste. Passar de um pátio aberto para um tubo estreito deixa muito pouca geometria comum. Cada ponto na nuvem é posicionado com base na trajetória do scanner, pelo que qualquer desvio no percurso se traduz num erro nos dados. Na cisterna da cozinha, as pessoas próximas do sensor, no fundo do poço, também ocultaram geometria. O seu veredicto: o algoritmo passou no teste. Ele processou os dados no Aura sem restrições e deixou o SLAM funcionar por si próprio.
Como se faz a georreferência de uma digitalização quando o GNSS mal consegue chegar ao local?
Georreferenciamento significa associar uma digitalização a coordenadas do mundo real. O Paolo colocou pelo menos quatro marcadores à volta de cada poço. Estes serviram como rede de segurança para alinhar as digitalizações, caso a fusão automática falhasse, e como pontos de controlo para o georreferenciamento. As três digitalizações foram fundidas no programa « Aura » através das suas áreas de sobreposição.
Após a digitalização, trocou o scanner por um recetor GNSS no mesmo poste e elevou a antena cerca de quatro metros. As paredes altas bloqueavam grande parte do céu. Na zona da cisterna da cozinha, o recetor não funcionou de todo, pelo que nem todos os alvos foram medidos. Os alvos que foram medidos apresentaram uma precisão de 4 a 6 centímetros, e os resíduos nos alvos situaram-se entre 4 e 5 centímetros, alguns chegando aos 6. Paolo atribui isto à precisão do GNSS, e não ao processamento. Realizou a georreferenciação final e as verificações de precisão no CloudCompare, juntamente com a remoção manual das pessoas que permaneceram imóveis durante a digitalização.
Qual é o nível de precisão que se pode alcançar com um bom controlo no terreno?
O Paolo respondeu a esta questão na secção de perguntas e respostas, com base nos seus próprios testes realizados com Emesent ,Hovermap e Aura noutros trabalhos, e não neste projeto. Quando utilizou alvos medidos com uma estação total como restrições no Emesent Aura , alcançou uma exatidão de 8 a 9 milímetros e uma precisão de 5 a 6 milímetros. A sua técnica consiste em contornar os alvos com a cabeça do sensor apontada para eles, para capturar mais pontos, e utilizar alvos de alta intensidade que se destacam em Aura. Estes são os resultados de um topógrafo nas suas próprias condições, não uma especificação do produto.
Em que circunstâncias é que o « SLAM » deixa de funcionar?
Água. Algumas cisternas tinham entre 30 e 50 centímetros de água no chão. O laser não atravessa a água, e uma superfície plana, refletora e em movimento oferece pouca aderência a SLAM . Uma cisterna estava inundada até dois ou três metros, pelo que os mergulhadores de grutas a mediram com uma fita métrica, uma bússola subaquática e um medidor de profundidade.
O Paolo é realista quanto ao âmbito do trabalho. Os três dias dos espeleólogos abrangeram todas as cinco cisternas, incluindo a inundada. As suas quatro a quatro horas e meia no local abrangeram duas cisternas e o seu contexto, com cerca de 25 minutos de digitalização efetiva. O resto foi logística. A sua conclusão: o melhor resultado obtém-se utilizando cada método onde este funciona melhor.
Perguntas do público
Para saber mais, veja a gravação do webinar, disponível a pedido: Versatilidade subterrânea: mapeamento das cisternas de um castelo medieval com Emesent Hovermap ST