


로봇 공학, 자율주행차, 측량 기술이 급속히 발전하는 가운데, SLAM( SLAM , 동시 위치 추정 및 매핑)은 기계가 주변 환경을 탐색하고 이해할 수 있게 해주는 핵심 기술로 부상했습니다. 집안을 청소하는 로봇 청소기든, 복잡한 광산 현장을 매핑하는 드론이든, SLAM 기술은 뒤에서 조용히 작동하며 현재 위치, 주변 환경, 그리고 다음 이동 경로를 파악하고 있습니다.
SLAM 란 무엇인가요?
SLAM 이 기술은 오랫동안 로봇 공학 및 자율 시스템 분야를 곤란하게 해온 ‘닭이 먼저냐, 달걀이 먼저냐’와 같은 문제를 해결합니다. 즉, 장치가 미지의 환경에 대한 지도를 생성하는 동시에 그 환경 내에서 자신의 위치를 파악할 수 있는 방법은 무엇일까요? 기존의 항법 방식은 기존에 존재하는 지도나 GPS 위성과 같은 외부 기준점을 필요로 합니다. ‘ SLAM ’는 이러한 의존성을 없애줌으로써, 장치가 지하 광산, 울창한 숲, 실내 공간 등 GPS 신호가 닿지 않는 환경에서도 독립적으로 작동할 수 있도록 합니다.
이 기술은 센서(일반적으로 라이다( LiDAR , 광 탐지 및 거리 측정) 또는 카메라)를 활용하여 시스템의 움직임과 주변 환경에 대한 데이터를 수집하는 방식으로 작동합니다. 그런 다음 고급 알고리즘이 이 데이터를 실시간으로 처리하여 지도를 생성하는 동시에, 공간 내에서의 장치 위치와 궤적을 계산합니다.
SLAM 시스템의 종류
최근 몇 년간 SLAM 기술 환경은 크게 다양화되었으며, 다양한 애플리케이션과 환경에 맞춰 설계된 여러 상용 및 오픈소스 솔루션이 등장하고 있습니다.
Emesent SLAM
Emesent SLAM 의 알고리즘은 Wildcat을 기반으로 구축되었으며, 정확도 향상을 원하는 사용자의 요구를 충족시키기 위해 발전된 것으로, 특히 까다로운 지하 환경 및 GPS 신호가 차단된 환경을 위해 특별히 설계된 상용 기술의 최첨단을 대표합니다. Wildcat 알고리즘은 SLAM CSIRO 연구소에서 개발되었으며에서 개발되었으며, 이후 스타트업 기업인 ‘ Emesent ’로 분사되었고, 공동 창업자인 Stefan Hrabar 와 Farid Kendoul 가 계속해서 혁신을 주도하고 있습니다. 이 시스템은 정교한 센서 융합 기술을 통합하여, LiDAR 데이터를 관성 측정값과 결합함으로써 가장 까다로운 조건에서도 탁월한 정확도를 달성합니다. Emesent SLAM 는 기존 측량 방법이 비실용적이거나 위험한 광산 작업, 터널 측량, 협소한 공간 매핑 분야에서 뛰어난 성능을 발휘합니다. 이 시스템의 견고한 알고리즘은 동적 환경, 먼지, 시야 불량과 같은 조건에서도 원활하게 작동하며, 이러한 조건들은 기술적으로 덜 발전된 SLAM 솔루션의 성능을 저하시킬 수 있습니다.
SLAM 의 기타 주목할 만한 기술들
Emesent의 Wildcat SLAM 외에도, SLAM 생태계에는 수많은 대안이 포함되어 있습니다. B2C 옵션 외에도, GeoSLAM의 ZEB 시리즈 및 NavVis 시스템과 같은 상업용 대안들은 문화유산 기록부터 시설 관리에 이르기까지 다양한 시장 부문의 요구를 충족시킵니다. 각 시스템은 정확도, 처리 능력 요구 사항, 비용, 특정 환경에 대한 적합성 사이에서 상충 관계를 보입니다.
SLAM 시스템에서의 하드웨어-소프트웨어 구분
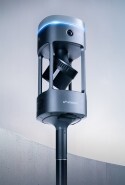
LiDAR 센서 자체(컴팩트한 원통형 모양 때문에 흔히 ‘퍽’이라고 불림)와 이 센서의 데이터를 처리하는 SLAM 소프트웨어는 명확히 구분해야 합니다. LiDAR 퍽은 단순히 레이저 펄스를 방출하고 반사된 펄스의 도달 시간을 측정하여 거리를 계산함으로써 원시 포인트 클라우드 데이터를 생성하는 하드웨어 구성 요소일 뿐입니다. SLAM 기술은 이 원시 데이터를 활용 가능한 정보로 변환하는 정교한 소프트웨어 계층으로, 일관된 지도를 구축하고, 위치를 추적하며, 드리프트를 보정하고, 자율 주행을 가능하게 합니다.
여러 제조업체들이 자사 시스템에 동일하거나 유사한 LiDAR 퍽을 사용하는 경우가 많습니다. 예를 들어, Velodyne이나 Ouster 센서는 수많은 SLAM 플랫폼에 널리 적용되어 있습니다. 그러나 동일한 LiDAR 하드웨어를 사용하는 두 시스템이라도 SLAM 알고리즘에 따라 결과가 크게 달라질 수 있습니다. 이러한 차이는 각 제조업체의 소프트웨어가 센서 융합을 처리하고, 포인트 클라우드 데이터를 처리하며, 루프 폐쇄를 감지하고, 누적 오차를 관리하며, 노이즈를 필터링하는 방식에 있습니다. 일부 제조사는 더 넓은 커버리지나 중복성을 확보하기 위해 회전하는 LiDAR 퍽을 사용하기도 합니다. 즉, SLAM 시스템을 평가할 때 소프트웨어의 품질과 정교함은 기본이 되는 센서 하드웨어만큼이나 중요하며, 경우에 따라서는 그보다 더 중요할 수도 있습니다.
SLAM 의 정확도 측정
SLAM 의 정확도를 이해하려면 시스템이 어떻게 평가되는지, 그리고 어떤 요인들이 시스템의 성능에 영향을 미치는지 살펴봐야 합니다.
제약 없는 정확도
제약 없는 SLAM 정확도는 외부 기준점이나 보정 없이 시스템이 얼마나 잘 작동하는지를 의미합니다. 이는 SLAM 알고리즘이 독립적으로 작동할 때의 “원시” 성능을 나타냅니다. 제약 없는 모드에서 SLAM 시스템은 장거리 이동이나 장기간 작동 시 드리프트가 누적될 수 있습니다. 즉, 미세한 위치 오차가 시간이 지남에 따라 누적되어 지도가 점차 왜곡될 수 있습니다. Emesent의 SLAM 와 같은 고품질 시스템은 첨단 센서 융합 및 루프 폐쇄 감지 기술을 통해 이러한 드리프트를 최소화합니다. 이 기술은 장치가 이전에 매핑된 위치로 돌아왔음을 인식하고 누적된 오류를 보정합니다.
제약 조건이 없는 정확도는 이전에 지도화되지 않은 동굴 탐사나 재난 지역의 긴급 대응과 같이 실제 기준 데이터가 존재하지 않는 응용 분야에서 매우 중요합니다. 최신 상용 자율 주행( SLAM ) 시스템은 환경과 주행 거리에 따라 1센티미터에서 수 미터에 이르는 제약 조건이 없는 정확도를 달성할 수 있습니다.
제한된 정확도
Constrained SLAM accuracy represents performance when the system can reference known control points or integrate with external positioning data. By incorporating surveyed ground control points or RTK data (when available) constrained SLAM dramatically improves accuracy. For Emesent’s SLAM, this approach integrates the RTK and ground control points as additional constraints during SLAM processing, eliminating cumulative drift and providing survey-grade results. In professional surveying applications, constrained SLAM can achieve <10mm 3D accuracy, making it suitable for engineering design and construction projects.
환경적 요인은 SLAM 의 정확도와 신뢰성에 상당한 영향을 미치므로, 운영자는 이러한 조건이 시스템 성능에 어떤 영향을 미치는지 이해해야 합니다.
실내 환경
실내 공간은 일반적으로 SLAM 시스템에 적합하며, 몇 가지 잠재적인 어려움이 있기는 하지만 매우 정확하게 측정할 수 있습니다. 벽, 출입구, 가구 등이 있는 구조화된 환경은 LiDAR 기반의 SLAM 가 쉽게 식별하고 추적할 수 있는 풍부한 기하학적 특징을 제공하여, SLAM의 위치 추정 정확도를 높여 전반적인 정확도를 향상시킵니다. 그러나 좁은 실내 공간을 빠르게 통과하거나, 출입구와 같은 전환 지점, 혹은 길고 좁은 복도와 같은 ‘반복되는 환경’을 지날 때는 더 큰 어려움이 발생할 수 있으며, 이로 인해 SLAM 가 위치를 잃을 수 있습니다. 유리벽이나 거울과 같은 반사 표면도 잘못된 측정값을 유발할 수 있습니다.
지하 및 밀폐 공간
광산, 터널, 동굴과 같은 지하 환경은 광산 탐사( SLAM ) 기술에 있어 가장 까다로운 조건 중 하나로 꼽히며, 바로 이러한 이유로 Emesent SLAM 과 같은 시스템이 이러한 용도에 특화되어 개발되었습니다. 먼지, 습기, 시야 불량 등은 센서 성능을 시험대에 올리며, 뚜렷한 특징이 없는 반복적인 터널 구조는 루프 클로저(loop closure) 알고리즘에 난제를 제기합니다. GPS 신호가 없는 환경에서는 지오디네틱( SLAM ) 시스템의 자율 주행 기능에 전적으로 의존해야 합니다. 이러한 어려움에도 불구하고, 첨단 지오디네틱( SLAM ) 시스템은 정교한 센서 융합 기술과 견고한 알고리즘을 통해 지하에서도 놀라운 정확도를 달성하며, 일반적으로 센티미터 수준의 정밀도를 유지합니다.
어디서나 작동하는 ‘ SLAM ’는 어떻게 만들 수 있을까요?
야외 환경
실외 환경은 대부분의 SLAM 시스템에 있어 어려운 과제입니다. SLAM 가 식별하고 추적할 수 있는 특징점이 현저히 적기 때문에 높은 정확도의 결과를 얻기 어렵습니다. 탁 트인 하늘 환경에서는 RTK와 통합하여 정확도를 제한하고 자동 지리 참조를 수행할 수 있으며, 알고리즘이 SLAM 및 RTK 데이터를 모두 올바르게 최적화할 경우 성능이 향상될 수 있습니다. 예를 들어 차량 스캔을 수행할 때와 같이 속도가 변수로 작용하면, SLAM 가 환경 내의 특징점을 정확하게 추적하기가 훨씬 더 어려워질 수 있습니다. 실외 환경은 Emesent SLAM 의 특별한 전문 분야입니다. 이 시스템은 다른 SLAM 시스템들이 어려움을 겪는 까다롭고, 예측 불가능하며, 접근하기 어려운 환경을 위해 개발되었기 때문입니다.
동적 환경 대 정적 환경
움직이는 물체의 존재는 SLAM 의 성능에 근본적인 영향을 미칩니다. 정적 환경에서는 시스템이 일관되고 안정적인 지도를 구축할 수 있는 반면, 보행자, 차량 또는 기계가 있는 동적 환경에서는 영구적인 지형적 특징과 일시적인 장애물을 구별할 수 있는 알고리즘이 필요합니다. 첨단 SLAM 시스템은 이러한 상황을 처리하기 위해 물체 필터링 및 동적 추적 기능을 통합하고 있지만, 매우 역동적인 환경에서는 정확도가 약간 떨어질 수 있습니다 . 일반적으로 SLAM 는 환경을 파악할 수 있을 만큼 충분한 정적 물체를 인식하고 추적할 수 있는 한, 동적 환경에서도 잘 작동합니다. 주의해야 할 상황으로는, 예를 들어 SLAM 가 이동 중인 트럭에 초점을 맞추고 있는 동안, 차량에 장착된 SLAM 가 이 물체를 추적하다가 혼란을 겪을 수 있는 경우 등이 있습니다. 마찬가지로, 엘리베이터는 SLAM의 치명적인 약점이므로 사용자는 이를 고려해야 합니다.
[ ]에서의 드리프트와 슬립 이해하기 SLAM
드리프트(Drift)란, 자율 주행 시스템( SLAM )이 외부 기준점 없이 작동할 때 시간이 지남에 따라 미세한 위치 측정 오류가 서서히 누적되는 현상을 말합니다. 걸음 수를 세며 건물 안을 걷는 상황을 상상해 보세요. 사소한 오차가 하나씩 쌓이다 보면, 100미터를 걸었을 때 실제 위치에서 몇 미터나 떨어져 있다고 생각하게 될 수 있습니다. 자율 주행 시스템( SLAM )에서도 처리 과정에서 미세한 센서 측정 오류가 누적되면서 지도가 실제 기하학적 구조와 서서히 어긋나게 됩니다. 고품질 SLAM 알고리즘은 루프 클로저 감지(이전에 매핑된 영역으로 돌아왔을 때 이를 인식하고 누적된 오류를 보정하는 방식)와 정교한 센서 융합 기술을 통해 드리프트를 최소화합니다. 그러나 뚜렷한 특징이 없는 넓은 개방 공간이나 긴 환경에서는 제약 조건이 없는 SLAM 운영 시 어느 정도의 드리프트는 불가피합니다.
슬립(Slip)은 또 다른 문제를 야기합니다. 이는 일반적으로 급격한 움직임, 주변 지형적 특징의 완전한 부재, 또는 센서의 한계로 인해 위치 기반 추적( SLAM ) 시스템이 일시적으로 위치 추적을 잃을 때 발생합니다. 드리프트(drift)가 점진적으로 일어나는 반면, 슬립은 갑작스럽게 발생합니다. 시스템이 본질적으로 ‘건너뛰는’ 현상이 발생하여 다시 방향을 잡아야 하므로, 결과적으로 생성된 지도에 불연속성이나 급격한 변화가 생길 수 있습니다. 슬립은 특징이 없는 복도를 빠르게 이동할 때, 지형이 드문 야외 환경에서 너무 빠르게 스캔할 때, 또는 먼지나 안개로 인해 LiDAR 데이터가 일시적으로 손상되었을 때 흔히 발생합니다. 드리프트와 슬립을 모두 최소화하기 위해 운영자는 안정적이고 통제된 이동 속도를 유지하며, 센서가 충분한 환경 세부 정보를 포착하도록 하고, 가능하면 자연스러운 루프를 형성하는 궤적을 계획해야 합니다.
SLAM 이 기술은 자율 시스템이 환경을 인식하고 항법하는 방식에 혁명을 일으켰습니다. Emesent 의 ‘ SLAM ’가 제공하는 전문적인 기능부터 다양한 대안 솔루션으로 구성된 생태계에 이르기까지, 현대의 SLAM 시스템은 다양한 응용 분야에서 전례 없는 유연성과 성능을 제공합니다. 제약 정확도와 비제약 정확도의 차이를 이해하면 사용자는 정밀도 요구 사항에 맞는 적절한 워크플로를 선택할 수 있으며, 환경적 요인을 파악함으로써 더 나은 계획 수립과 더욱 신뢰할 수 있는 결과를 얻을 수 있습니다. 기술이 계속 발전함에 따라 SLAM 는 의심할 여지 없이 새로운 응용 분야로 확대될 것이며, 이를 통해 모든 환경에서 자율 항법의 접근성과 정확도가 점차 향상될 것입니다.
Emesent 와SLAM 가 제공하는 결과를 확인해 보시겠습니까? 정확성, 속도, 다용도성 — 이 모든 것이 여기에 있습니다.
기사 작성자:
- 라이언 팔프리, 수석 제품 매니저, Emesent
- 앤드류 팔머, 소프트웨어 엔지니어링 책임자 - SLAM, Emesent