
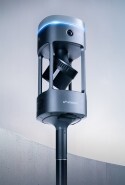


Emesent Hovermap 이 기술은 동시 위치 추정 및 매핑(SLAM) 기술을 활용하여 위치를 파악하고 정확한 포인트 클라우드를 생성합니다. 수년간의 드론 자율 주행 연구 끝에 개발된 Emesent의 ‘ SLAM ’ 알고리즘은 까다로운 지하 환경이나 GPS 신호가 차단된 기타 환경에서도 매우 높은 신뢰성을 보여줍니다. 그러나 SLAM 는 삼각대 기반 레이저 스캐닝과 달리, 캡처된 결과가 환경 내 특징점의 식별에 더 크게 의존한다는 점에서 차이가 있습니다.
터널과 배수로는 ‘ SLAM ’ 스캐너에 있어 가장 까다로운 환경 중 일부입니다. 이러한 환경에서는 특징점이 부족하여 ‘ SLAM ’가 미끄러질 수 있으며, 이로 인해 최종 용도로 사용하기 어려울 수 있는 일관성 없는 포인트 클라우드가 생성될 수 있습니다.
이 글에서는 스캔하기 까다로운 배수로를 스캔하는 과정을 단계별로 안내하고, 매번 최상의 결과를 얻을 수 있도록 몇 가지 팁을 알려드리겠습니다. 이 가이드에서 사용한 포인트 클라우드를 확인하시려면여기에서 데이터 세트를 다운로드하실 수 있습니다.
작성자: Ryan Palfrey & Andrew Palmer
컬버트가 왜 어려운가?
우리가 스캔하고 있는 배수로는 길이가 130m이며, 폭 3m × 높이 3.5m로 상당히 좁습니다.
바닥과 천장, 벽면이 매끄럽고, 배수로 양쪽 끝의 주변 환경은 주로 나무와 개울로 이루어져 있다.
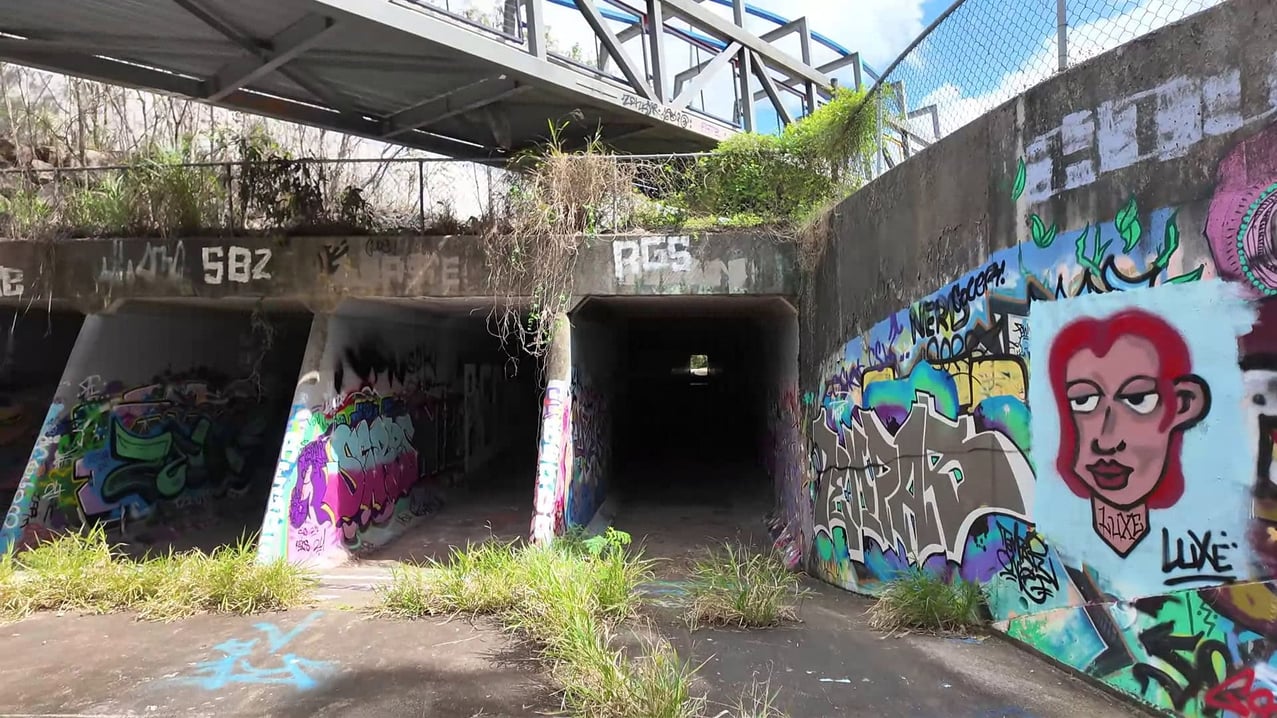
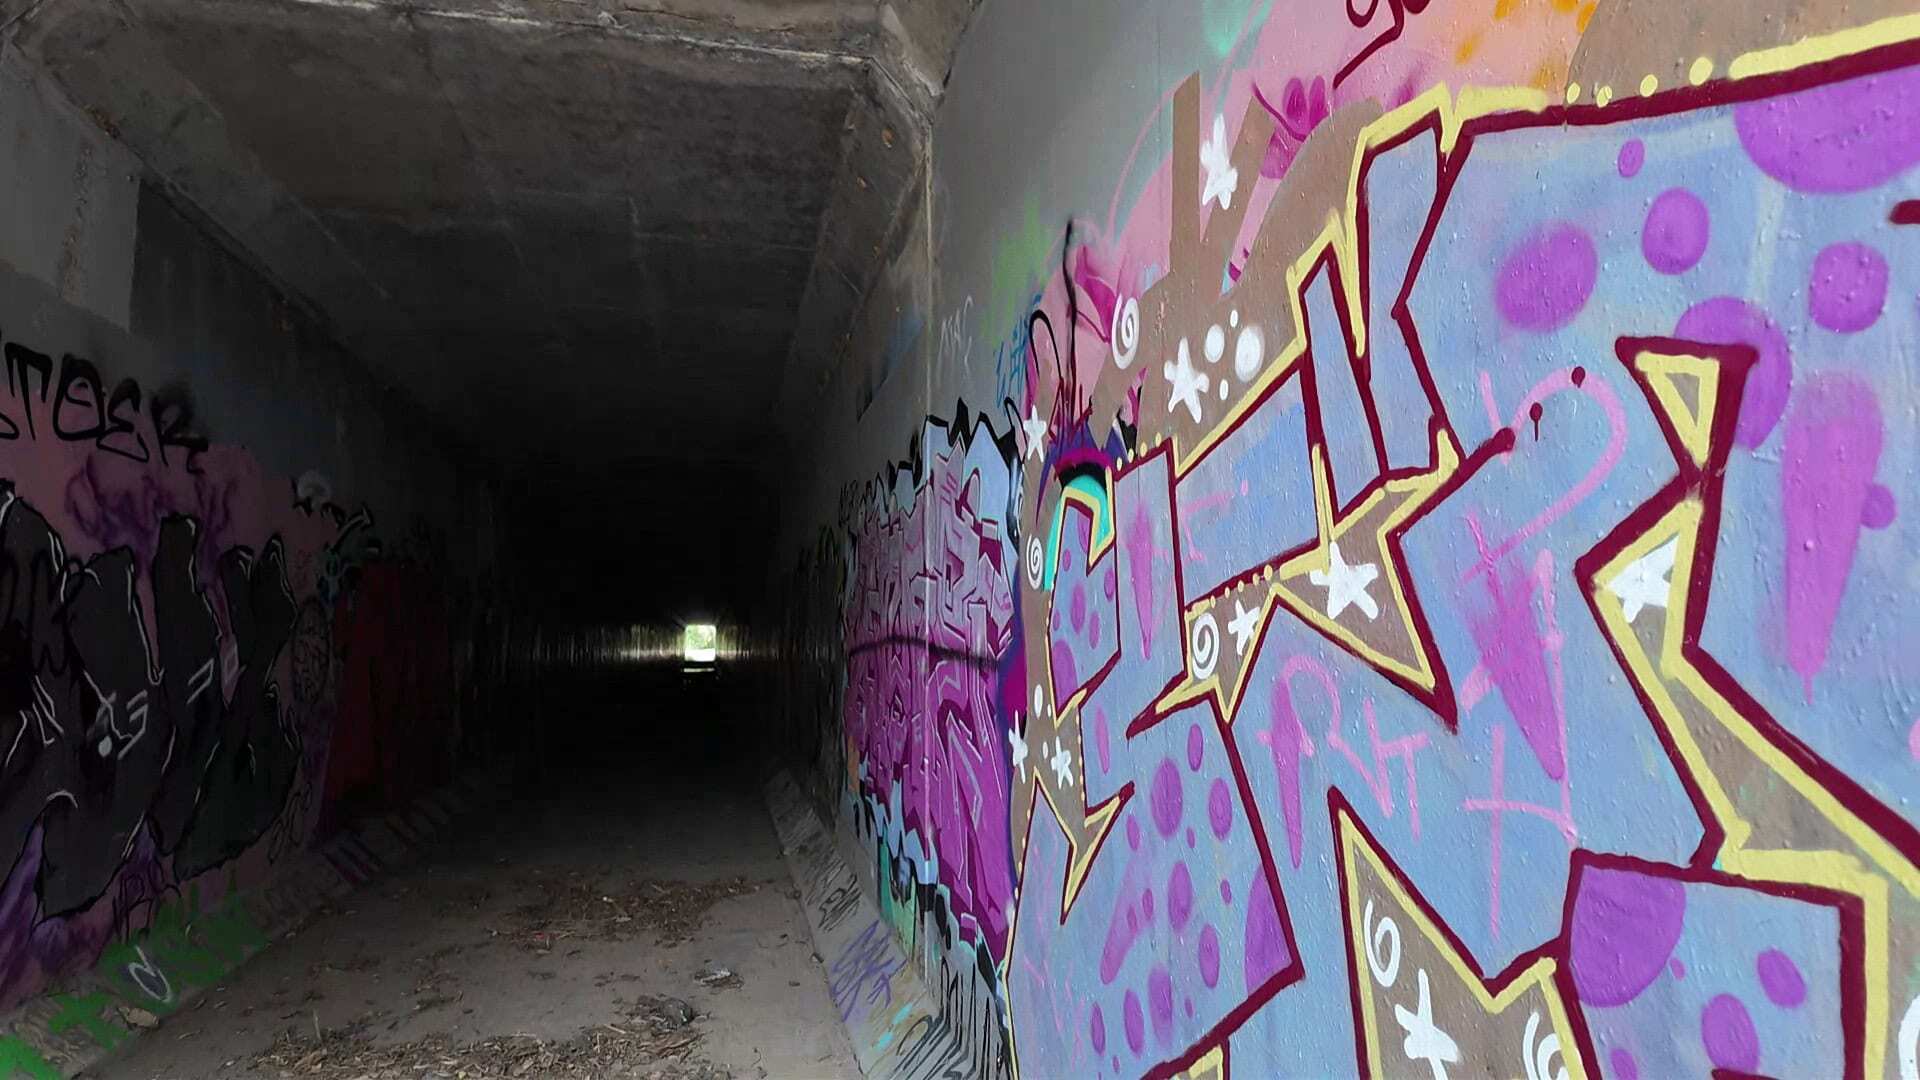
SLAM 환경 내의 표면을 활용하여 Hovermap 의 위치를 파악합니다. 배수관의 벽, 바닥, 천장은 Hovermap 가 배수관 단면 내에서 자신의 위치를 정확히 파악할 수 있게 해주는 훌륭한 특징이지만, Hovermap 가 배수관의 길이 방향 상 어디에 위치하는지에 대한 정보는 제공하지 않습니다.
주변에 다른 특징이 전혀 없다면, SLAM 는 이 방향으로 미끄러질 가능성이 매우 높습니다.
특징이 적은 환경에서 데이터를 수집하기 위한 팁
가장 좋은 방법은 ‘ Hovermap ’를 배수관 양쪽 끝이 모두 보이도록 잡는 것입니다. 예를 들어, ‘ Hovermap ’를 옆으로 뻗어 잡으세요.
배수관 전체 길이를 따라 위치를 파악하는 데 활용할 수 있는 특징이 없기 때문에, ‘ SLAM ’는 대신 배수관 양쪽 끝단의 특징을 활용합니다. 양쪽 끝단이 가능한 한 많이 보이도록 하는 것이 ‘ SLAM ’ 슬립 현상의 위험을 최소화하는 핵심입니다.
또한, Hovermap 가 배수관 중앙에 오도록 자세를 잡으시고, 급격하거나 갑작스러운 움직임은 피하십시오.
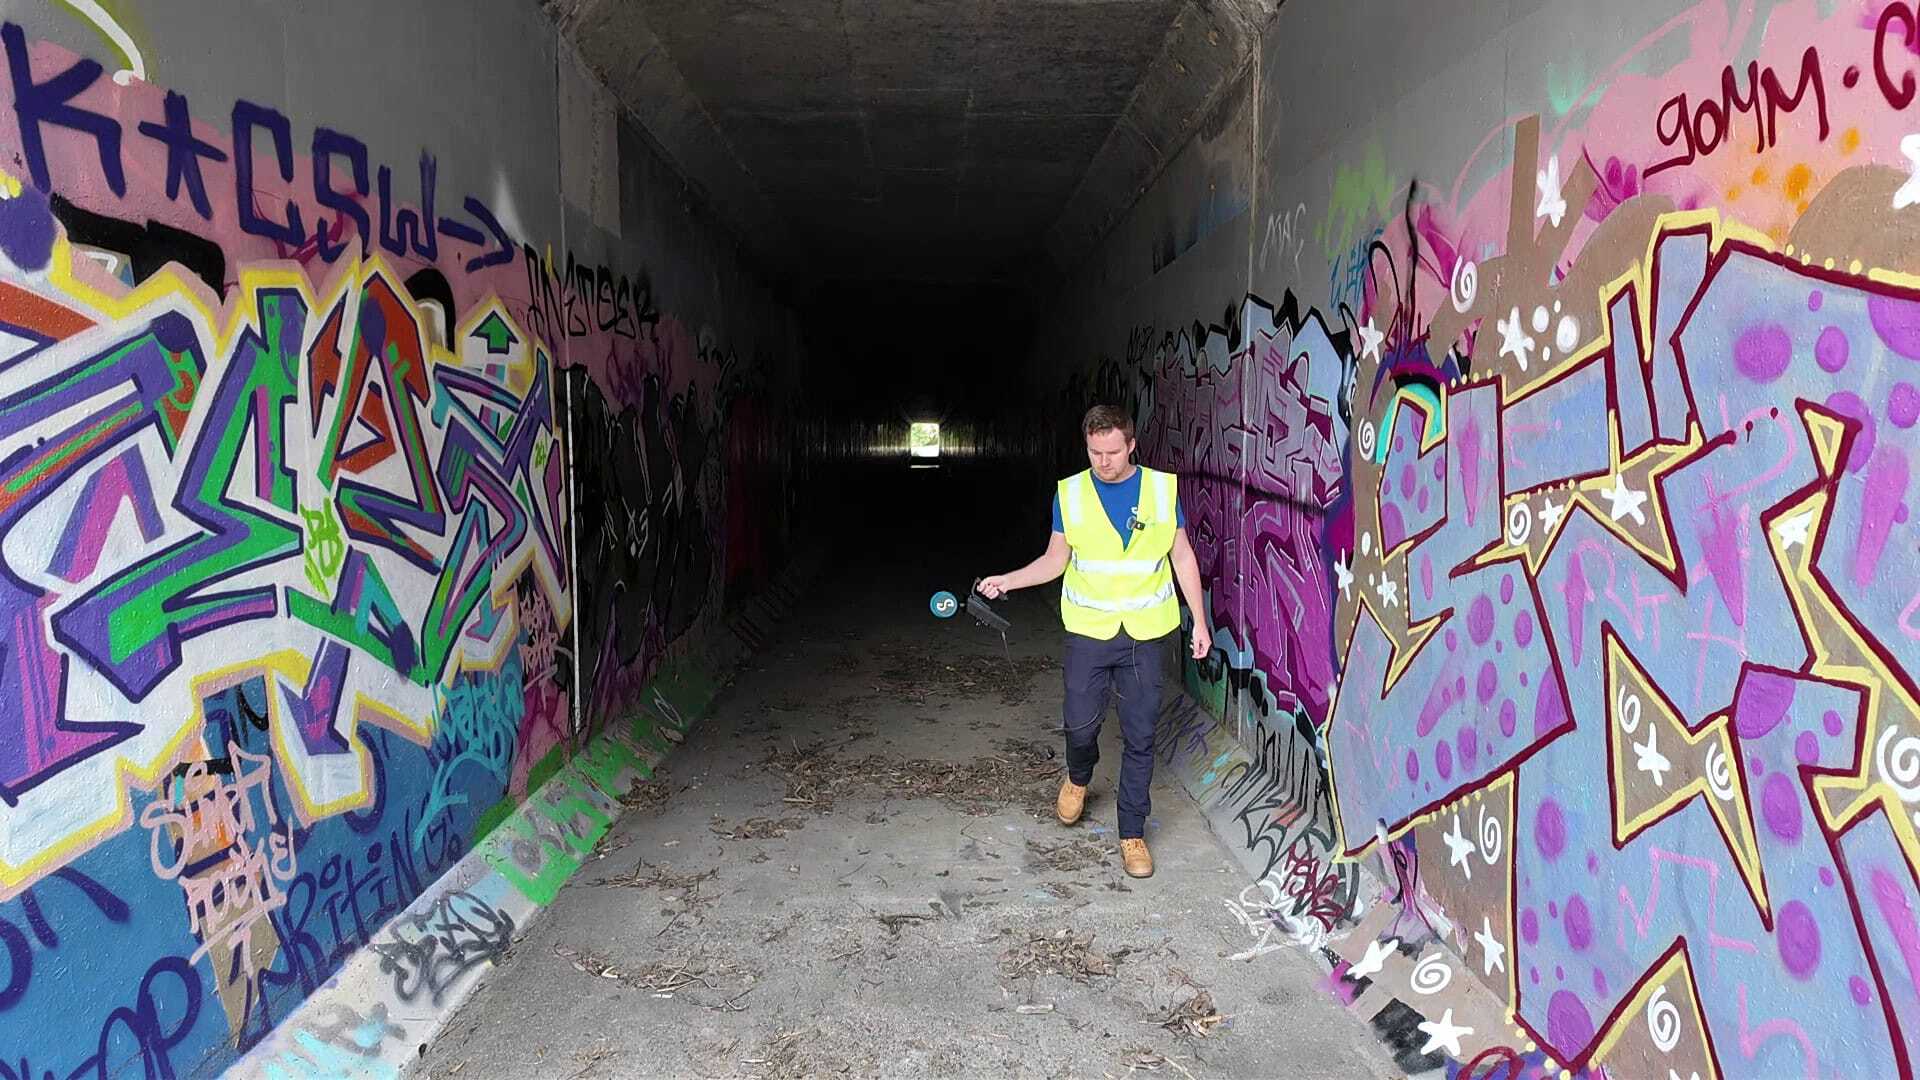
배수로 내의 특징이 적기 때문에, 부정적인 특징이 발생하지 않도록 주의해야 합니다. 부정적인 특징이란 움직이는 사람이나 차량, 물, 안개 등 SLAM 을 혼란스럽게 할 수 있는 환경적 요소를 말합니다. 안전상의 이유로 동행자가 필요한 경우, 그 사람이 Hovermap 에 비추어 볼 때 시야 사각지대에 위치하도록 반대편으로 걷게 하여 부정적인 특징이 발생하지 않도록 하십시오.
다른 방법이 모두 통하지 않는다면, 환경에 직접 물체를 추가할 수도 있습니다. 예를 들어, 약 50m 간격으로 큰 골판지 상자를 배치하는 것입니다. 스캔 중에 이 상자들이 움직이지 않도록 주의해야 하며, 그렇지 않으면 스캔 결과에서 원치 않는 물체로 인식될 수 있습니다.
스캔 처리
우리는 다음 두 가지 구성에 대해 배수관의 스캔 데이터를 수집했습니다:
- Hovermap 를 옆으로 내밀고, 뒤를 따르는 사람은 아무도 없다
- Hovermap 누군가가 뒤를 쫓는 상황에서 배낭 액세서리에 부착된
Aura 의 기본 설정을 사용하여 슬립 없이 처리된 첫 번째 스캔입니다.
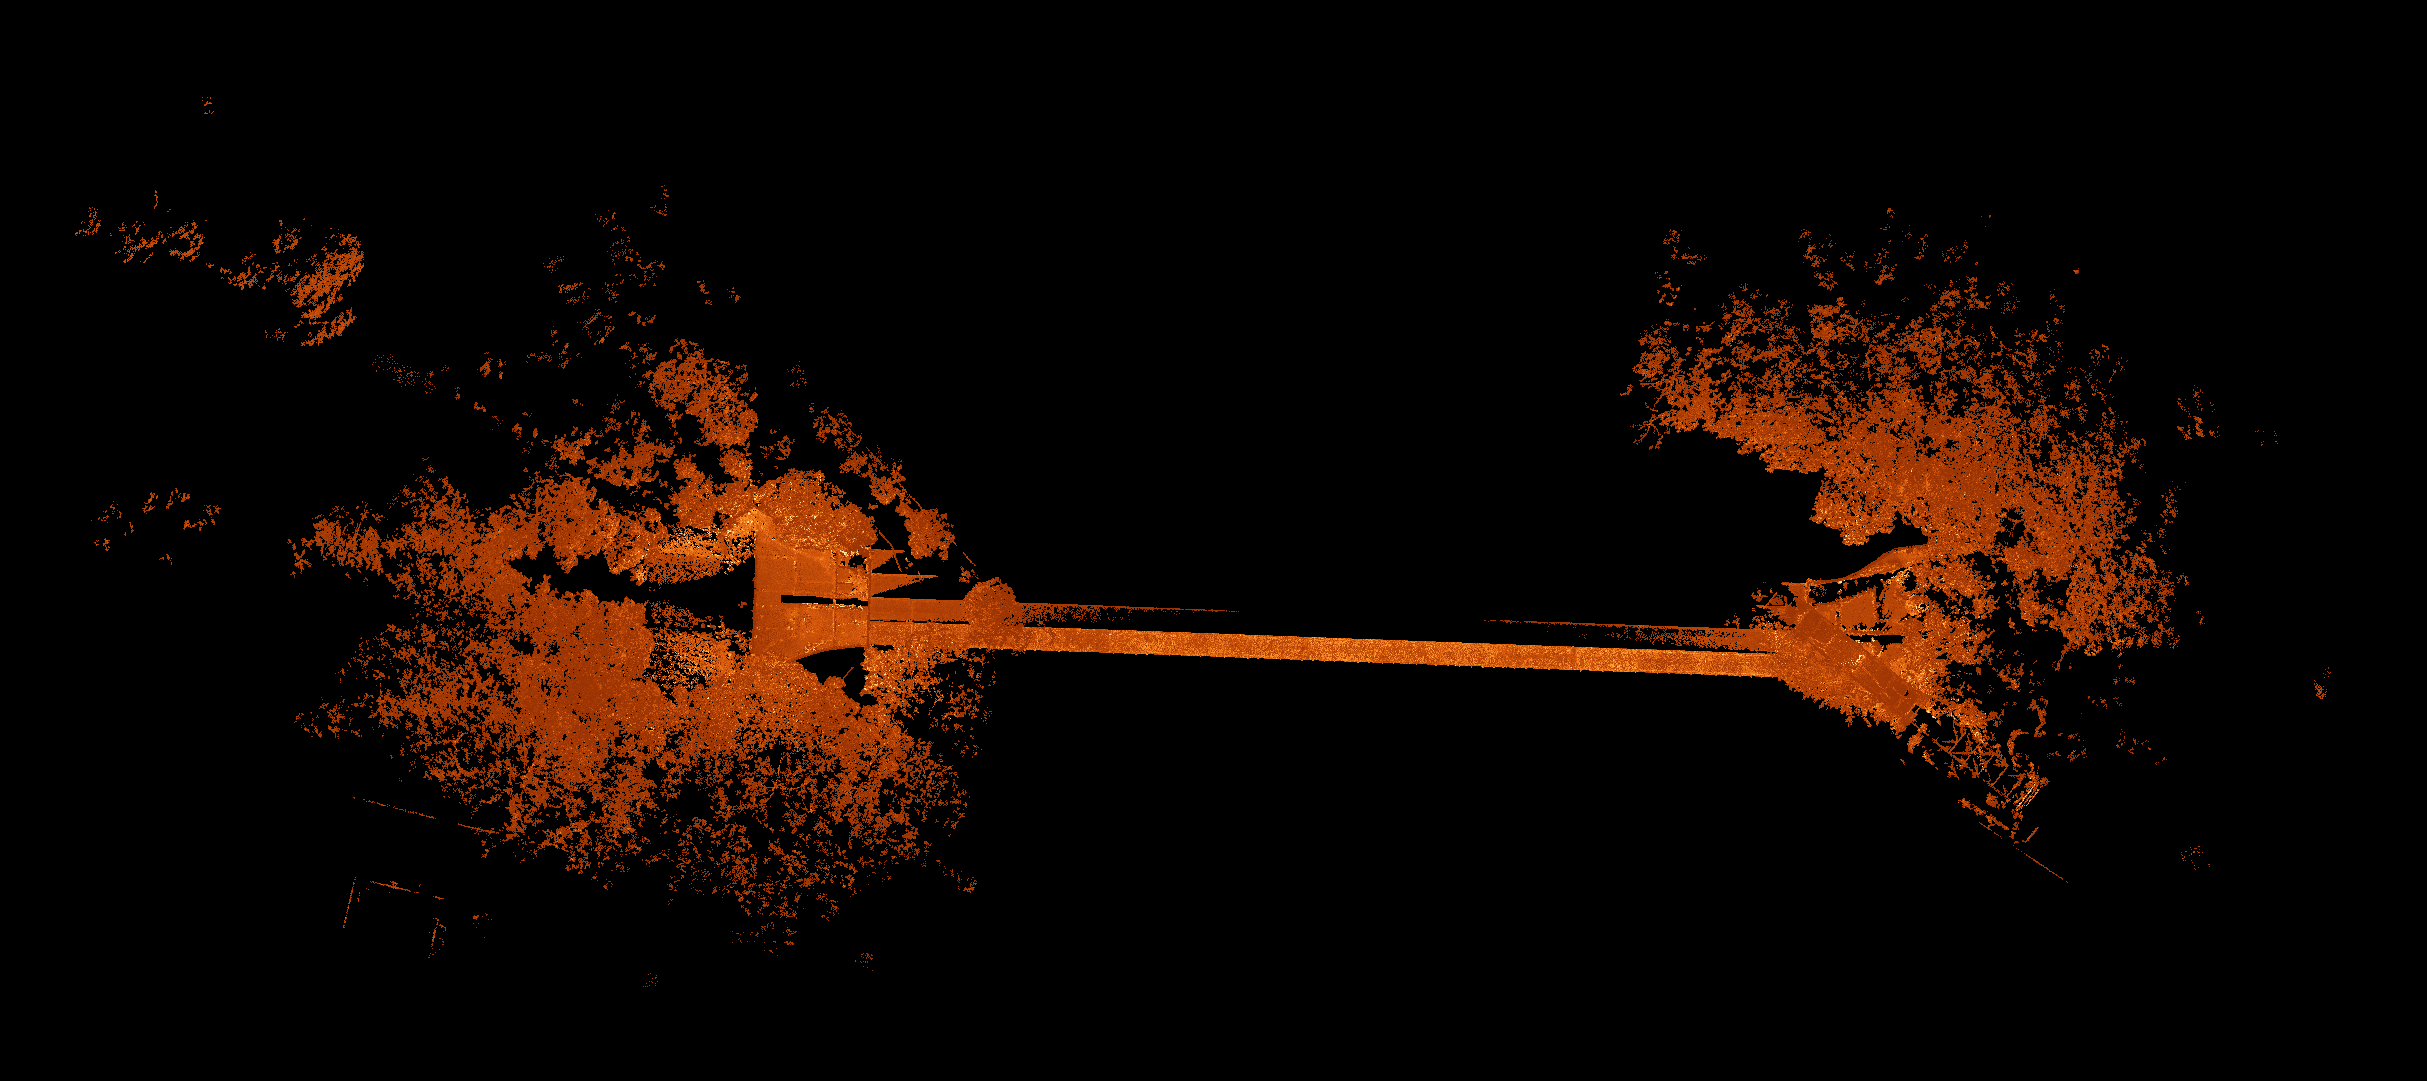
터널 내의 낙서는 슬램 슬립이 발생하지 않았음을 보여주는 증거로 활용될 수 있다.

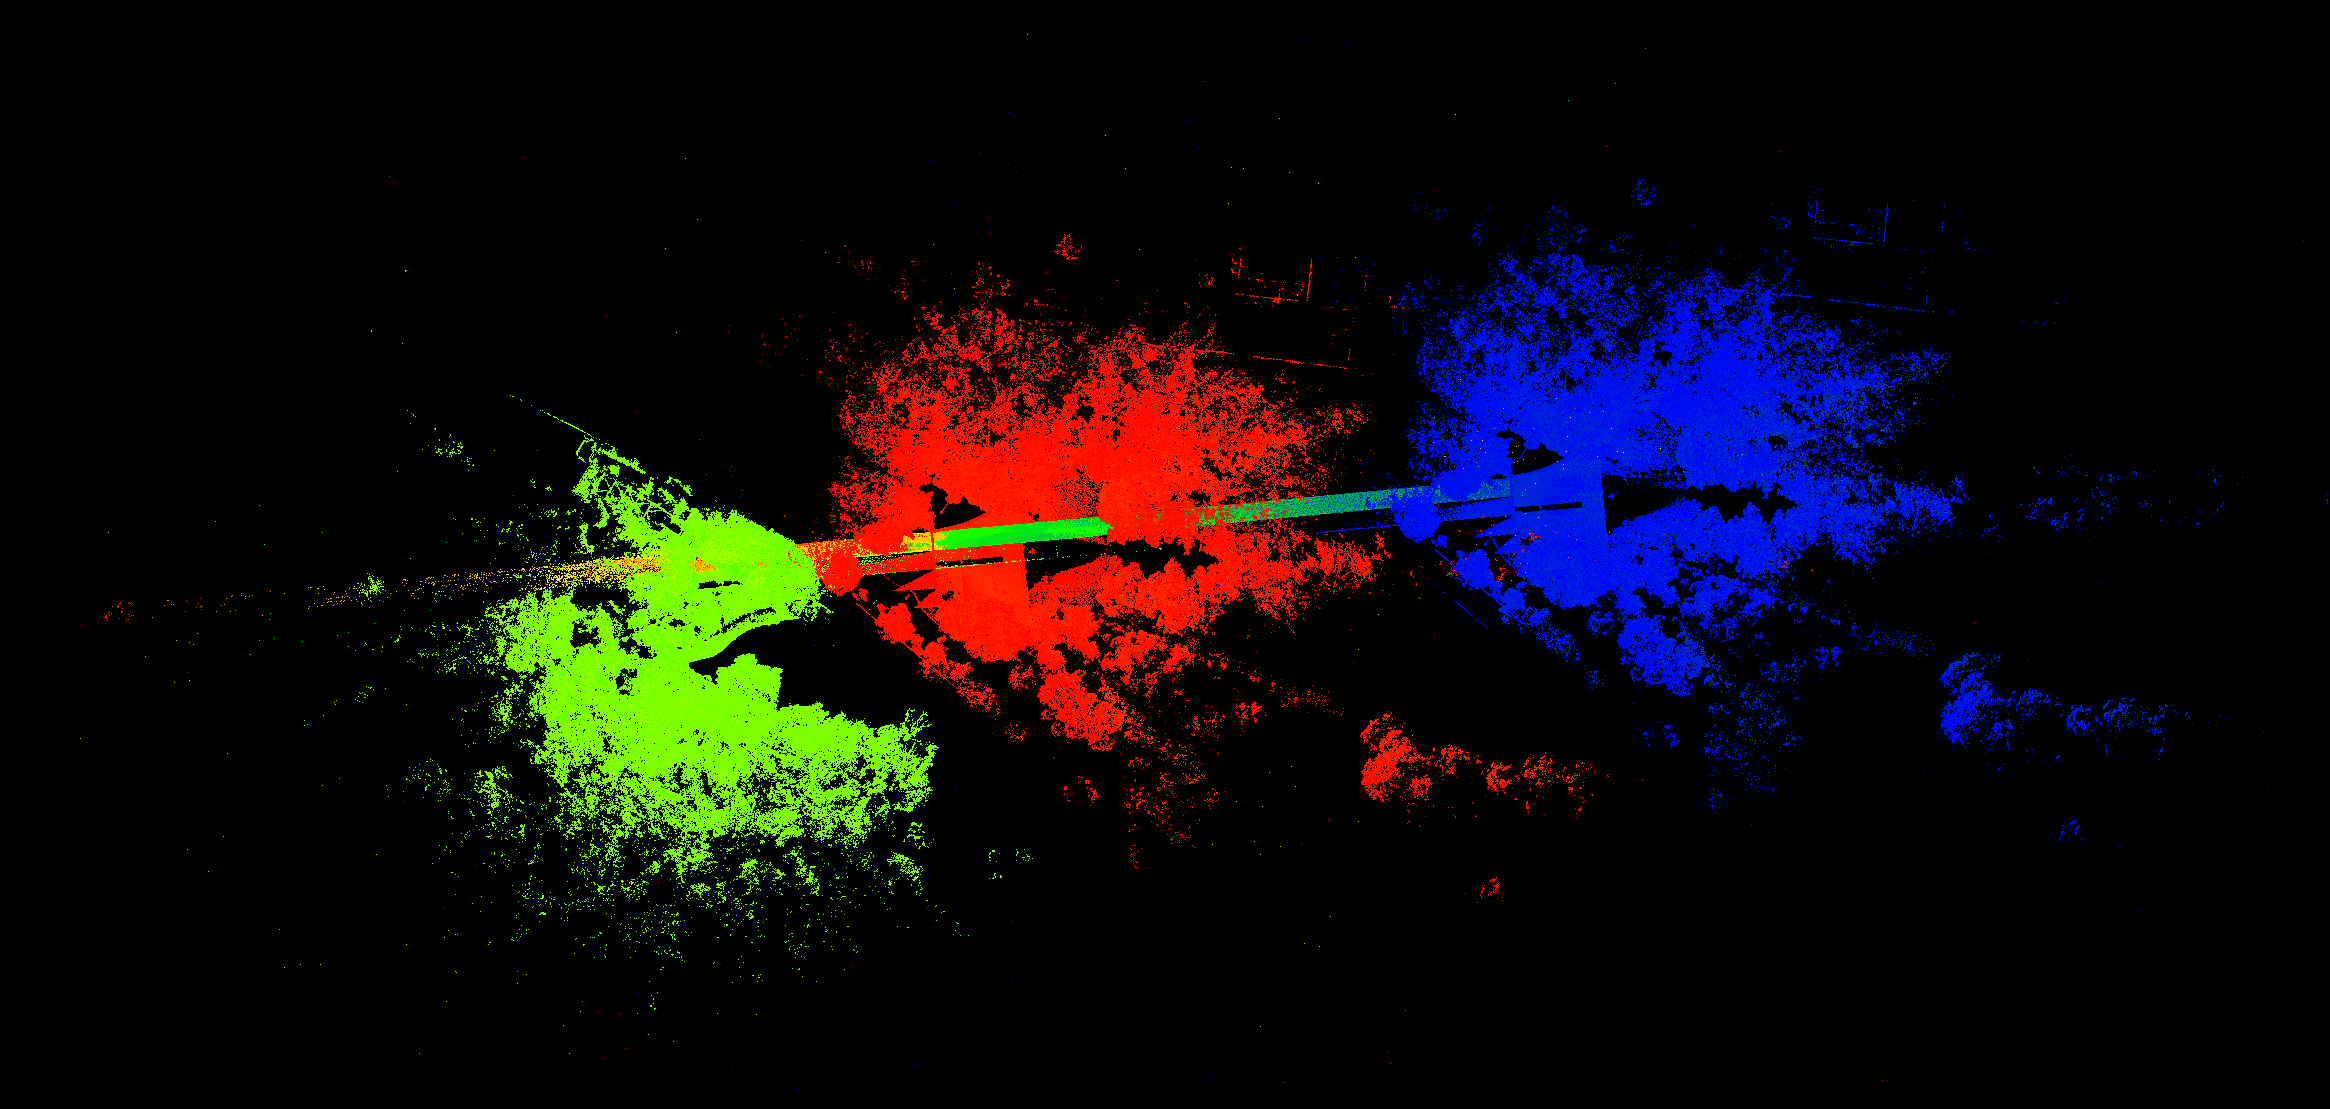
두 번째 스캔은 배낭에 장착되어 시야가 제한된 데다 뒤따르는 사람의 음영이 더해지면서, 기본 설정으로는 슬립 없이 처리되지 않았습니다. 시간별로 스캔 이미지에 색상을 입히면 SLAM 미끄러짐이 발생한 시점을 확인할 수 있습니다. 3색 이미지에서 볼 수 있듯이, 스캔은 배수관 오른쪽 끝에서 시작되어 배수관 안을 통과한 뒤 다시 되돌아왔습니다. 되돌아오는 과정에서 SLAM 가 상당히 심하게 미끄러졌으며, 그 결과 스캔의 끝부분이 시작 부분과 일치하지 않습니다.
이 이미지는 시간에 따라 색상이 지정된(파란색→초록색→빨간색) 스캔 결과를 보여줍니다. 스캔 결과에서 파란색 부분과 빨간색 부분은 각각 시작과 끝을 나타내며, 서로 일치해야 합니다.
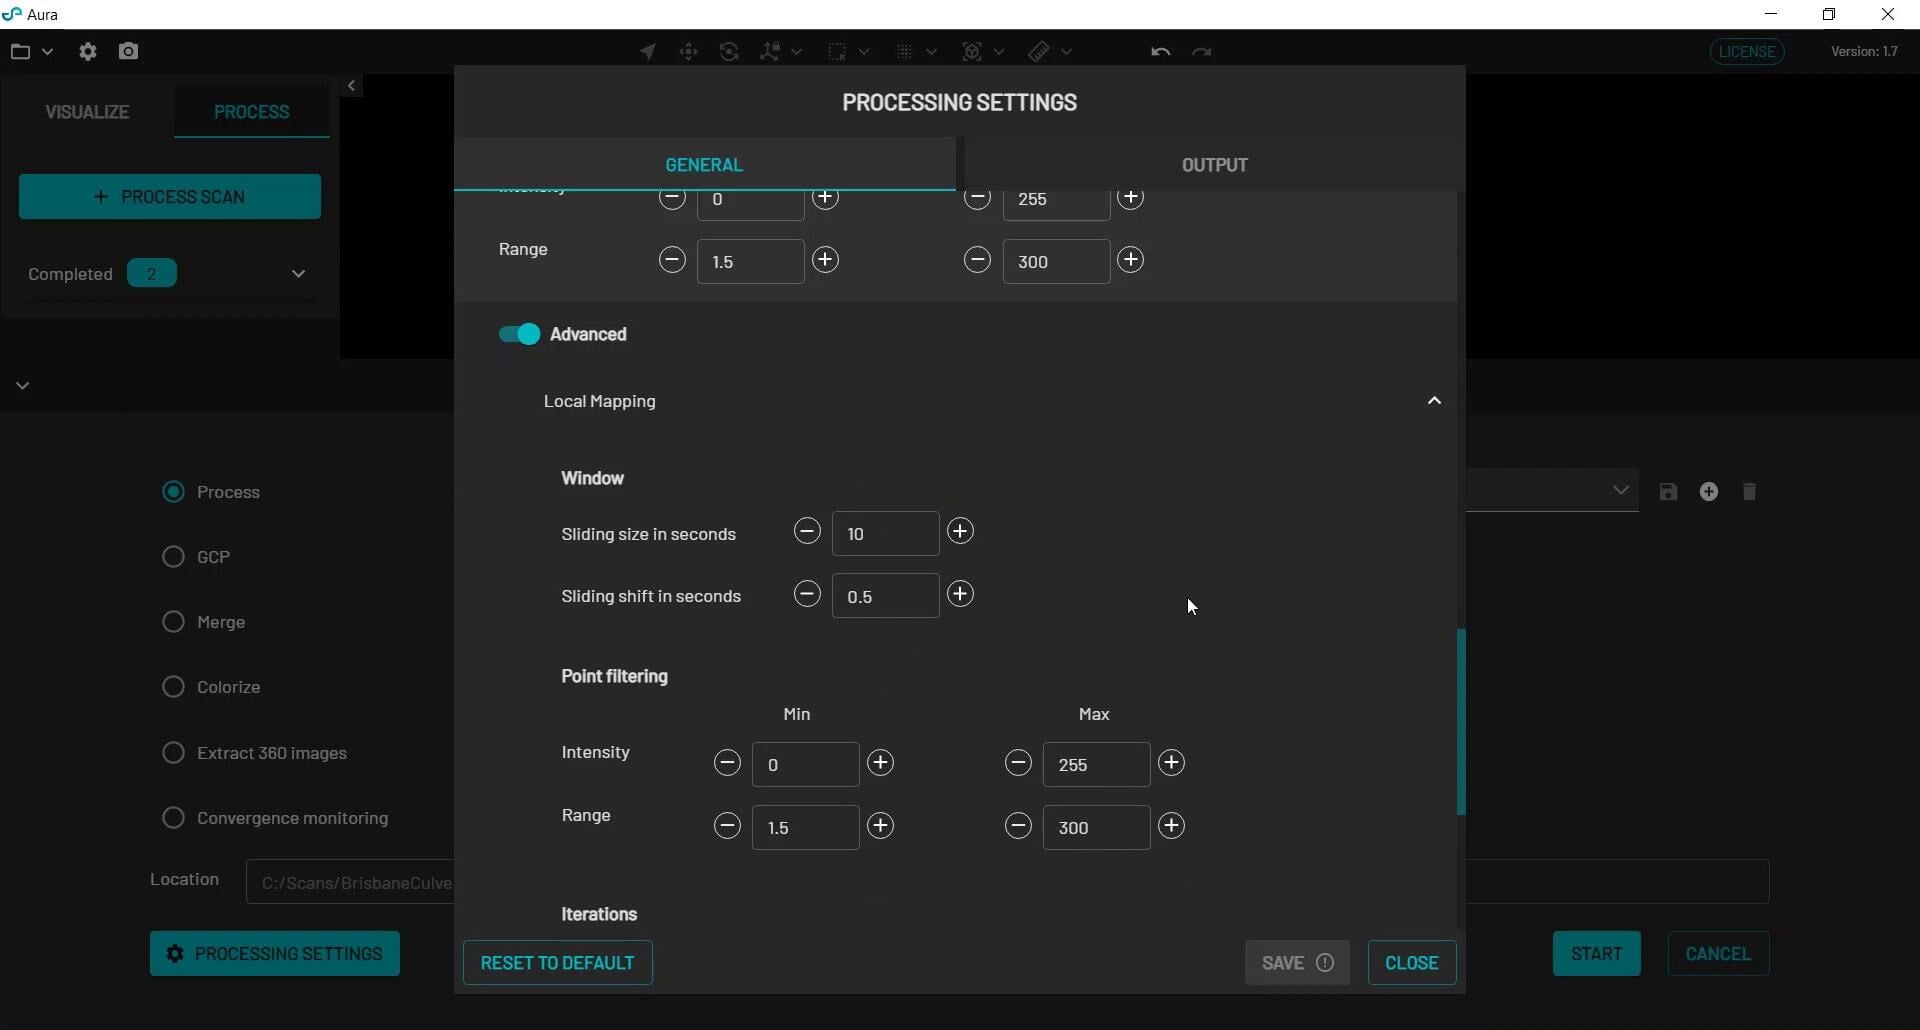
AURA 처리 설정
Aura 에서 슬램 슬립을 줄이는 데 도움이 되는 몇 가지 설정을 변경할 수 있습니다.
‘고급(Advanced)’ > ‘로컬 매핑(Local Mapping)’ > ‘창(Window)’에서‘슬라이딩 크기(Sliding size)’(단위: 초)를기본값인 5에서 10으로,‘슬라이딩 이동량(Sliding shift)’(단위: 초)을 기본값인 1에서 0.5로 변경하십시오. 이러한 값을 이렇게 수정하면 ‘ SLAM ’ 파이프라인의 일부 처리 시간이 4~5배 증가한다는 점에 유의하십시오.
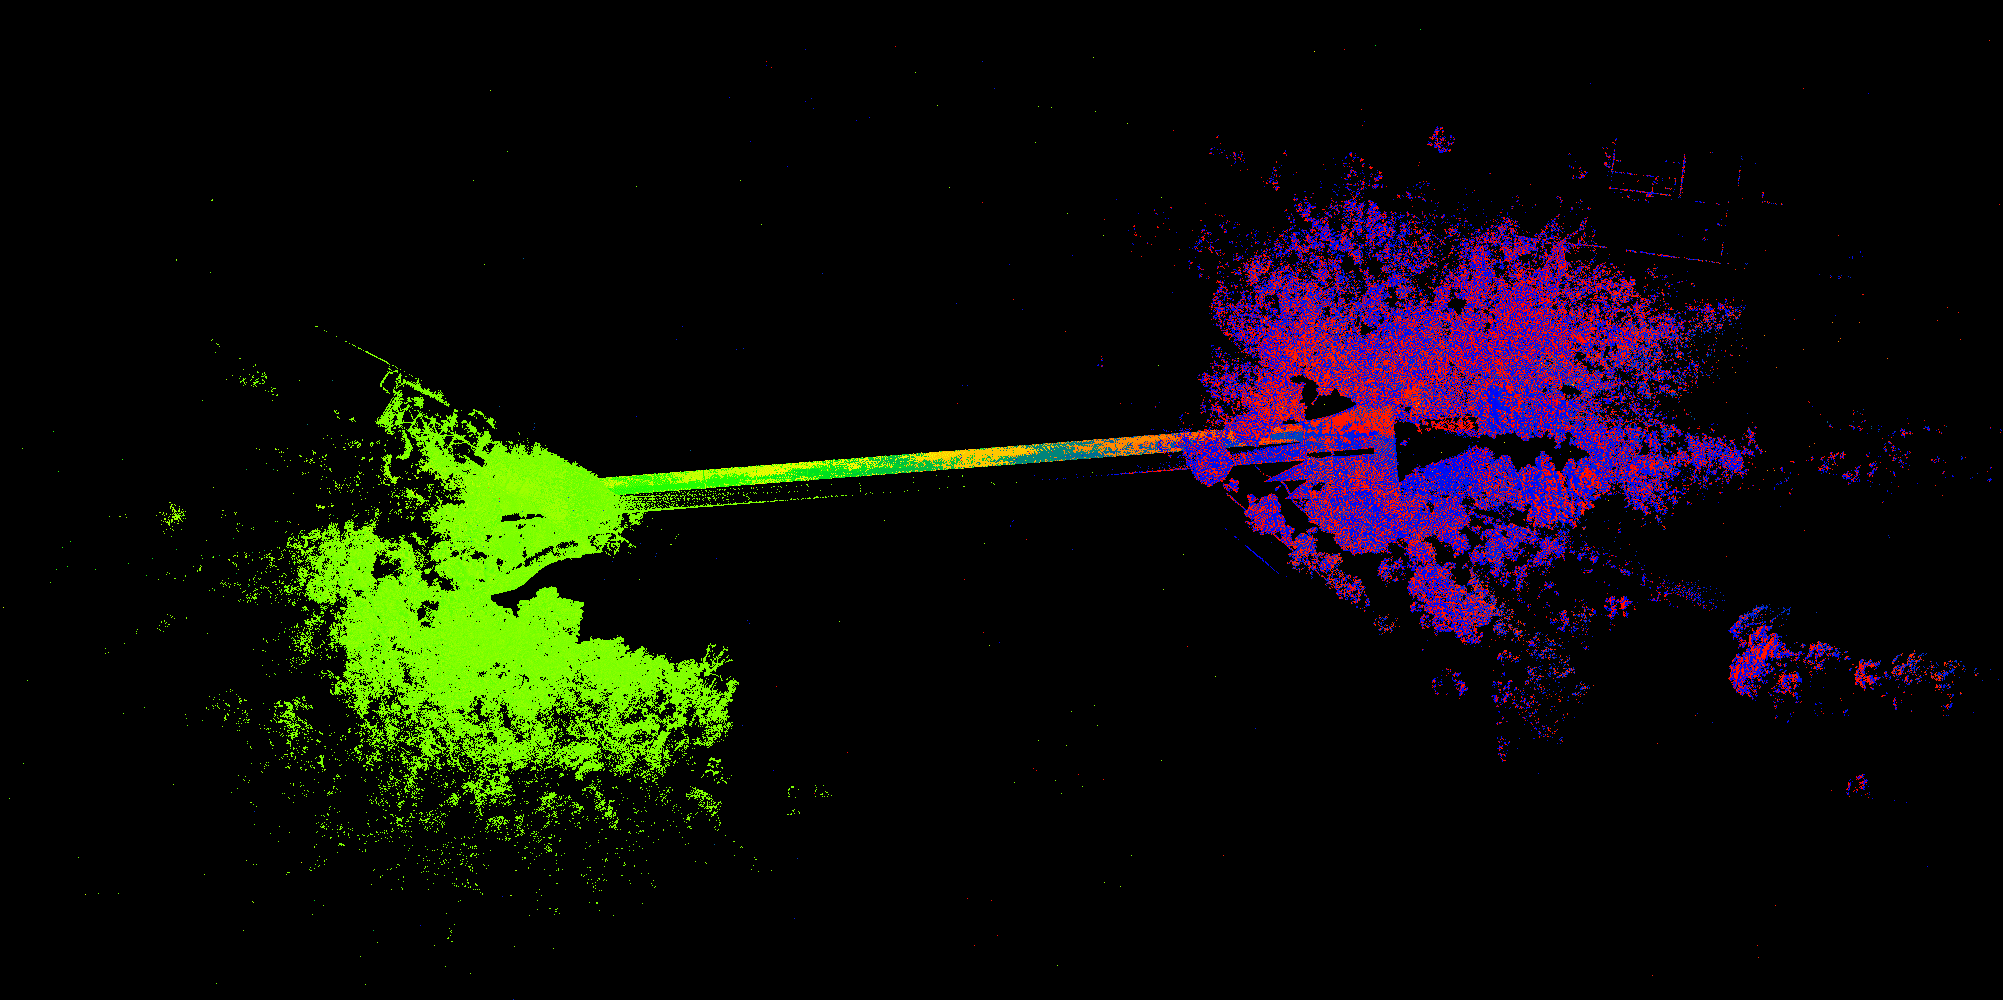
Aura 설정을 이렇게 수정하니, 이제 스캔이 미끄러짐 없이 성공적으로 처리되며, 스캔의 시작점과 끝점이 완벽하게 일치합니다.
어려운 영상 판독과 관련해 조언이 필요하시면 언제든지 주저하지 말고 연락해 주십시오. 저희는 언제나 기꺼이 도와드리겠습니다.
그동안 이 가이드에서 사용한 포인트 클라우드를 확인하고 싶으시다면, 여기에서 데이터 세트를 다운로드하실 수 있습니다.