

뛰어난 측정 속도는 동시 위치 추정 및 매핑(SLAM) 스캐너의 큰 장점이며, 특히 밀폐된 공간에서 더욱 두드러집니다. 하지만 이러한 환경에서 SLAM 은 지상 고정형 스캐너와 비교해 어떤 성능을 보일까요? 프라하 체코 공과대학교 특수 측지학과의 한 연구팀이 길이 120미터의 광산 터널에서 이를 직접 테스트해 보았습니다.
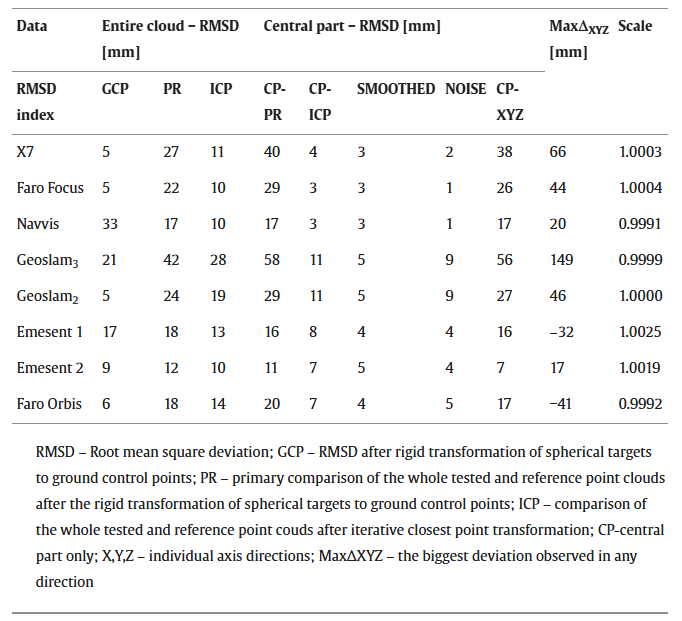
SLAM 이 연구에서 연구진은 광산 터널의 험한 환경에서 정적 스캐너와 이동형 스캐너( SLAM) 두 가지 유형의 정확도를 평가하는 방법을 개발했다. 연구진은 Trimble X7과 Faro Focus라는 두 가지 정적 스캐너를 NavVis, GeoSLAM, Faro, Emesent 의 4가지 이동형 스캐너와 대조하여 성능을 비교했다. Emesent 1을 제외한 모든 SLAM 기반 스캐너는 터널의 시작점에서 끝까지 이동한 후 다시 되돌아오는 양방향 스캔 결과를 기준으로 측정되었습니다. 놀랍게도, 일부 최신 SLAM 스캐너는 생성된 포인트 클라우드에 노이즈가 더 많이 포함되는 경향이 있었음에도 불구하고, 특히 전반적인 정확도 측면에서 고정형 스캐너와 비슷한 수준이거나 더 나은 성능을 보였습니다. 그럼에도 불구하고, 평활화 처리를 통해 노이즈를 효과적으로 줄일 수 있었으며, 이 과정에서 일부 표면 세부 사항이 손실될 수는 있었습니다. 또한 SLAM 스캐너는 점 구름의 빈틈을 최소화하기 위해 다수의 스캔이 필요한 고정식 스캐너와 달리 그림자 현상의 영향을 덜 받아, 더 완전한 점 구름을 수집할 수 있다는 장점이 있었습니다.
실제 적용 환경을 가장 잘 반영하는 정확도 특성, 즉 포인트 클라우드의 전반적인 정확도 측면에서 두드러진 결과를 보인 것은 Emesent 의 최신 SLAM 스캐너인 Hovermap STX로, 이 스캐너는 테스트 대상인 고정형 스캐너들보다 더 우수한 정확도를 달성했습니다. 이러한 연구 결과는 주로 광산 터널과 같은 험한 환경에 적용되지만, 이 연구의 워크플로는 다른 환경에서도 스캐너 성능을 평가하는 데 활용될 수 있습니다.
연구 결과를 요약하면 다음과 같습니다. 개별 스캐너를 사용하여 수행한 모든 측정값에서 모든 방향에 대한 체계적 오차의 RMSD CP-XYZ(제곱평균제곱근 편차, Root Mean Square Deviation, RMSD)와 MAXΔXYZ, 즉 각 개별 스캐너에 대해 세 번의 반복 측정에서 발견된 모든 방향 중 가장 큰 체계적 오차는 스캐너의 최대 체계적 부정확도를 나타내므로, 실제 적용에 있어 가장 중요한 매개변수일 것입니다.