
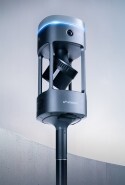


어떤 환경은 그 명성이 자자합니다. 스위스의 하수 터널 도면과 사진을 받았을 때, 우리는 의뢰인이 왜 우리에게 연락을 했는지 정확히 알 수 있었습니다. 이미 여러 주요 SLAM 기반 솔루션 업체들이 이 현장에 도전했다가 실패했기 때문입니다.
직경 약 3미터, 길이 1.48km의 지하 터널로, 내부는 콘크리트로 마감되어 있으며, 콘크리트 말뚝 위에 강철 하수관이 바닥 전체를 따라 설치되어 있다. 구조적 요소가 드물고, 기하학적 형태가 반복적이며, 조명은 최소한으로만 설치되어 있다. 모바일 매핑 기술의 한계를 시험하게 만드는 바로 그런 환경이다.
도전 과제
터널은 ‘ SLAM ’에게 유난히 까다로운 장소로 악명이 높습니다. 특히 이 터널은 더욱 그랬습니다. 5~10미터마다 콘크리트 기초가 있고, 50미터마다 더 큰 구조물이 있으며, 100미터마다 가끔씩 도관이나 배관이 나타났습니다. 지하수가 콘크리트를 뚫고 스며들어 결정화된 벽면의 염분 침전물이 약간의 변화를 주긴 했지만, 그 정도는 미미했습니다. 모든 것이 똑같이 보였고, 바로 그게 문제였습니다.
SLAM — 동시 위치 추정 및 매핑(SLAM) —은 주변의 기하학적 구조를 지속적으로 파악하여 현재 위치를 확인하는 방식으로 작동합니다. 감지하고 재식별할 수 있는 뚜렷한 특징이 충분하지 않으면 위치 추정 기능이 제대로 작동하지 않게 되고 오류가 누적됩니다. 마치 모든 것이 똑같이 보이는 강철 파이프 안에 갇힌 상황을 상상해 보세요. 사람이라도 금세 자신이 어디에 있는지 감을 잃게 될 것입니다. 이 알고리즘도 똑같은 문제에 직면합니다.
고객사는 이미 다른 솔루션에 시간과 비용을 투자했으나, 그 어떤 것도 실용적인 결과를 내놓지 못했습니다. 매번 미끄러짐과 편차가 발생했죠.
또한 고객사는 ‘지상 제어점(GCP)을 사용하지 않는다’는 구체적인 요구 사항을 가지고 있었습니다. GCP나 지리 참조 없이도 정확한 결과를 산출할 수 있는 솔루션이 필요했던 것입니다. 즉, 현장에 들어가 스캔만 하면 바로 결과를 얻을 수 있는 방식이었습니다.
12시간, 단 한 번의 기회
당사의 현장 전문가는 현장에 도착하기 위해 12시간 동안 운전했습니다. 스캔 전날 밤, 고객사가 터널 내부 사진을 보내왔습니다.
“이곳은 ‘ SLAM ’을 사용하기에 적합한 환경으로 보이지 않는다고 생각했습니다,”라고 제레미 소포니아는 회상합니다. “어떻게 기대치를 조절해야 할지 고민하기 시작해야 했습니다.”
그가 아직 몰랐던 것은 의뢰인의 기대치가 이미 매우 낮았다는 사실이었다. 제레미가 현장에 도착했을 때쯤, 의뢰인은 이미 여러 번의 실패를 지켜본 터라 이번 시도도 같은 패턴을 따를 것이라고 단정하고 있었다.
이번 출장이 헛수고가 되지 않을 것이라는 보장은 없었다. 다만 기술에 대한 확신과 어려운 환경에 대처하기 위한 체계적인 접근 방식만이 있을 뿐이었다.
SLAM 환경에 대해 확신이 서지 않을 때는 휴대 모드로 시작합니다. 천천히 걸어 다니며 센서가 가장 잘하는 일을 하게 둡니다. 우리가 한 것도 바로 그거였습니다. 1.48km를 끝까지 걸어 내려간 뒤, 방향을 돌려 다시 걸어 올라왔습니다. 사용 가능한 배터리 수명 2시간을 거의 모두 소진하며 단 한 번의 연속 스캔을 수행한 것이죠.
다른 사람들은 특징 없는 벽만 보지만, 우리는 데이터를 봅니다
핵심은 이미 존재하는 요소를 파악하고, 알고리즘이 이를 바탕으로 최대한 효과적으로 작동할 수 있도록 하는 것이었습니다. 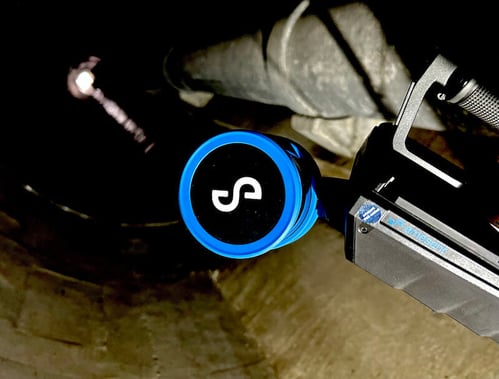
까다로운 환경에서는 해상도가 가장 중요합니다. 포인트 클라우드의 밀도가 높을수록 콘크리트 기초, 배관 구조물, 벽면의 희미한 염분 침전물 텍스처 등 주변에 존재하는 미세한 특징들을 감지하고 추적할 가능성이 높아집니다. 천천히 걷는 것이 포인트 밀도를 극대화하는 방법입니다. ‘ Hovermap ’를 배낭 마운트에 장착하지 않고 손에 들고 다녔기 때문에 센서가 앞뒤를 동시에 파악할 수 있었고, 이미 지나온 지형 특징과 앞으로 남아 있는 지형 특징을 연결할 수 있었습니다.
“환경에 어떤 지형 특징이 있든, 가능한 한 높은 해상도로 포착하고 싶었습니다.” 제레미가 설명합니다. “그래서 천천히 걸으며, 센서를 제 옆에 두고 앞뒤를 모두 볼 수 있게 한 뒤, 지형 특징들을 서로 연결하려고 노력했습니다.”
의뢰인은 그와 나란히 걸으며 Emesent Commander 에서 실시간으로 생성되는 포인트 클라우드를 지켜보았습니다.
처리 과정 및 결과
초기 처리 과정에서 약간의 오차가 나타났는데, 이 정도 길이의 터널에서 지형적 특징이 거의 없고 가이드 역할을 할 GCP도 없는 상황에서는 예상된 결과였다. 처리 설정을 약간 조정한 후, 포인트 클라우드가 깔끔하게 정리되었다.
고객은 기술 평가를 완료하는 데 이틀 정도가 걸렸습니다. 그가 다시 연락해 왔을 때, 데이터는 이전의 모든 시도에서 달성하지 못했던 정확도 요건을 충족하고 있었습니다.
“그는 마침내 그 작업을 처리할 수 있는 장비를 찾았다는 사실을 도저히 믿을 수 없었습니다,”라고 제레미는 말합니다.
핵심 요점
 모든 스캔이 첫 시도에서 순조롭게 진행되는 것은 아닙니다. 중요한 것은 우선 데이터를 캡처할 수 있는 기술을 갖추고, 결과를 정교하게 다듬을 수 있는 처리 유연성을 확보하는 것입니다.
제레미가 말한 대로: “사람들에게 ‘ Emesent SLAM ’가 최고라고 말할 수는 있지만, 그 말만으로는 설득력이 한계가 있습니다. 바로 이런 프로젝트를 통해 우리가 왜 최고인지 정확히 보여줄 수 있습니다. 우리는 경쟁사들이 어떤 부분에서 어려움을 겪었는지, 그리고 그들이 실패한 곳에서 우리가 어떻게 성공했는지를 잘 알고 있습니다.”