

세계 대부분의 지역이 도쿄 올림픽과 패럴림픽의 열기에서 서서히 회복해 가는 동안, 일부에서는 ‘로봇 올림픽’을 준비해 오고 있다.
세계에서 가장 난이도가 높은 로봇 경진대회
미국 국방고등연구계획국(DARPA,DARPA)이 주최하는 ‘서브테레니언(SubT) 챌린지’는 팀들이 복잡하고 까다로운 지하 환경을 탐색하고 지도를 작성할 수 있는 자율 로봇 함대를 개발하도록 도전 과제를 제시합니다.
항해 및 지도 제작 과정에서 함대는 배낭, 휴대전화, 갇힌 생존자, 심지어 눈에 보이지 않는 가스 같은 물체의 위치를 파악하고 지리적 좌표를 설정해야 합니다. 이 대회는 사람이 직접 진입하기 전에 위험 지역의 상황 인식을 개선할 수 있는 기술 개발을 장려하는 것을 목표로 합니다.
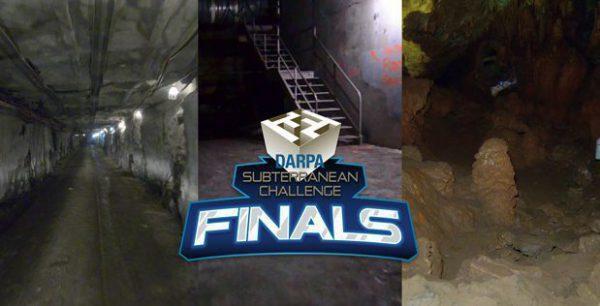
DARPA의 현재 ‘SubT 챌린지’는 2018년에 시작되어 터널, 도시, 동굴 하위 분야에서 세 차례의 예선 대회를 진행해 왔습니다. 참가 팀들은 총상금 500만 달러와 가장 어려운 로봇 경연 대회에서 우승함으로써 얻는 명예를 놓고 경쟁하고 있습니다.
최종 대회가 현재 켄터키주 루이빌 메가 캐번에서 9월 21일부터 24일까지 진행 중입니다. 코스는 세 가지 환경이 모두 결합된 형태로, 참가자들에게는 미리 공개되지 않았습니다. 각 팀당 단 한 명만이 전체 로봇 함대를 조작할 수 있으며, 로봇들은 코스를 완주하기 위해 시야 범위와 표준 통신 범위를 훨씬 넘어선 곳까지 탐사하게 됩니다. 각 팀은 60분 이내에 로봇을 배치하고 발견한 유물의 위치를 DARPA 으로 보고해야 합니다. 정확한 지리적 위치 정보(16피트 4.9인치 또는 5미터 이내)와 함께 보고된 유물 하나당 1점이 부여됩니다.
한 참가자에 따르면, 이 코스는 전반적으로 매우 복잡하며 좁은 복도, 방, 긴 터널, 계단, 여러 층, 수직 통로 등이 포함되어 있고 규모가 매우 큽니다. ‘ DARPA ’가 이 코스를 ‘메가 캐번(Mega Cavern)’ 내에 조성했기 때문에 이렇게 크게 만들 수 있었는데, 이름에서 알 수 있듯이 이곳은 400만 제곱피트(371,612.16 m²)가 넘는 상당한 규모를 자랑하며, 거대한 석회암 채석장을 개조하여 만들어졌습니다.1
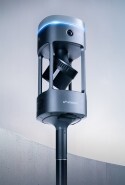
다행히도 로봇 참가자 중 한 대에게는 지하 광산이 바로 그 본연의 무대가 됩니다! 원래 단단한 암석 채굴용으로 개발된 ‘ Hovermap ’는 지하에서 흔히 볼 수 있는 좁은 공간과 특이한 장애물도 손쉽게 헤쳐 나갈 수 있습니다.
Hovermap CSIRO Data61 팀을 구성하는 로봇 중 하나로, ( 의 제작사), , 그리고 조지아 공과대학교의 인력과 기술이 결합되어 있습니다. Emesent Hovermap CSIRO
호주 팀 ‘
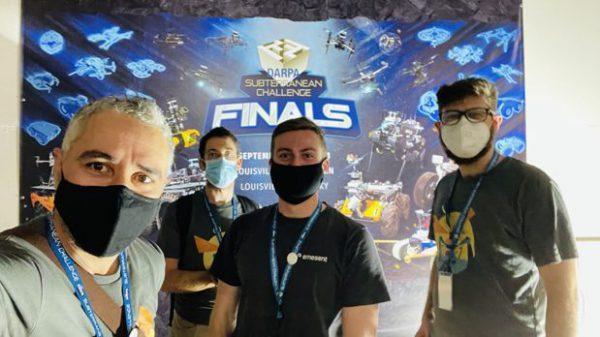
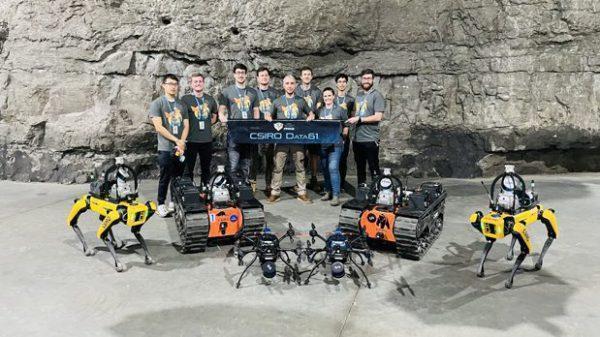
’ 호주 브리즈번에 기반을 둔 두 기관(CSIRO 및 Emesent)의 팀으로 구성된 ‘ CSIRO Data61’ 팀은 이번 대회 결승전에 호주 대표로 참가합니다. 이들은 이미 대회 참가를 위해 미국으로 떠났으며, ‘ DARPA ’로부터 선발되어 자금 지원을 받았습니다.
마지막 레이스에서 ‘ CSIRO ’ Data61 팀은 ‘ Hovermap ’ 기능을 탑재한 드론 2대와 보스턴 다이내믹스의 ‘Spot’(보행 로봇) 2대, 그리고 BIA5 ATR 무인 지상 차량(UGV) 2대로 구성된 첨단 차량 편대를 운영할 예정이다.
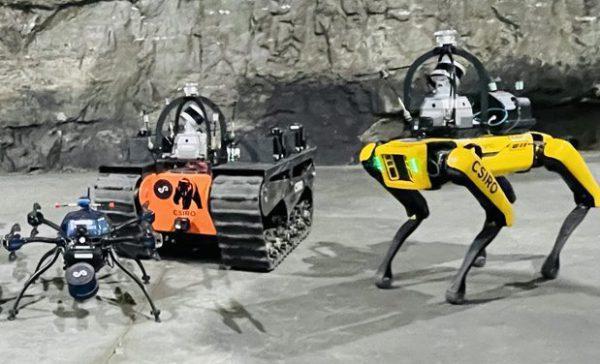
이 함대는 자율 탐사를 비롯한 첨단 자율 주행 기능을 갖추고 있습니다. 또한 함선들은 서로 협력하여 임무를 분담함으로써 탐사 범위를 극대화합니다.
함대의 능력
이 함대들은 시야 범위와 표준 통신 범위를 벗어난 곳에서 작전을 수행하게 될 것이므로, 첨단 자율 운용 능력이 필요합니다. 다음은 이 함대들이 갖춘 수많은 능력 중 일부입니다.
- 자율 탐사란, 드론이 환경을 탐사하고 탐색하기 위해 미개척 영역으로 진입하며 스스로 임무를 정의하는 것을 말합니다.
- 발사 명령에 의해 시작되는 드론의 단일 임무 수행으로, 드론은 자율적으로 Hovermap 를 실행하고, 모든 이륙 전 점검을 수행하며, 무장 상태를 설정하고, 래치를 해제하고, 이륙하여 탐색 및 탐지를 수행한 뒤, 보고를 마치고 기지로 복귀하여 착륙합니다.
- 자율 탐사를 통해 드론은 스스로 임무를 정의하고, 미개척 영역으로 이동하여 주변 환경을 탐사하고 수색할 수 있습니다.
- 발사 명령에 의해 시작되는 드론의 단일 임무 수행으로, 드론이 자율적으로 Hovermap 를 시작하고, 모든 이륙 전 점검을 수행하며, 무장하고, 래치를 해제하고, 이륙하고, 탐색하고, 탐지하고, 보고한 후, 기지로 복귀하여 착륙합니다.
- BIA5 ATR UGV가 배치한 통신 노드를 기반으로 메쉬 네트워크를 구축한다.
- 메시 네트워크와 자동으로 동기화하여 데이터를 지상 관제 시스템(GCS) 및 DARPA 으로 전송합니다.
- 다른 함대 로봇들과 데이터를 거의 실시간으로 공유하여, 각 로봇과 지상 제어 시스템(GCS)에 정확한 전체 지도를 제공합니다.
- 로봇 간에 공유된 데이터를 자동으로 병합합니다.
- 추가적인 인식 시스템과 온보드 AI를 활용하여 유물을 검색, 식별 및 지리적 위치를 파악합니다.
- DARPA 를 통해 설정된 일부 지상 기준점을 기반으로 자동으로 지리 참조를 수행합니다.
- 고급 귀가 안전 장치.
Emesent 의 CTO 겸 공동 창업자이자 Emesent팀의 리더인 Farid Kendoul 박사에 따르면, Emesent 에 소개된 이러한 기술 대부분은 조만간 상용화될 예정이라고 합니다.
“복잡한 임무를 자율적이고 협력적으로 수행하는 주행, 보행, 비행 로봇으로 구성된 군단을 갖추는 것은 중대한 기술적 이정표이자, 자율 시스템을 활용해 생명을 구하고 사람들을 돕는 방향으로 나아가는 중요한 한 걸음입니다.”
“이는 Emesent 팀원 다수가 수년 동안 열심히 노력한 결과입니다. 이 프로젝트를 도와주신 모든 분들께 진심으로 감사드립니다.”