


‘로봇 공학의 올림픽’으로 불리는 ‘ DARPA SubTerranean Challenge’는 미국 국방고등연구계획국(DARPA,DARPA)이 주관하는 자율 로봇 경진대회입니다. DARPA는 지하와 같이 예측 불가능한 환경에서 주로 수행되는 수색 및 구조 임무를 위해 더 나은 기술이 필요하다는 점을 파악하고, 기술적 격차를 확인했습니다. 이를 해결하기 위해 지하 자율 탐사 및 매핑 분야의 선구적인 연구를 장려하고 가속화하기 위해 이 대회를 창설했습니다.
대회 참가팀은 전 세계에서 모인 팀들로 구성되었으며, 그중 일부는 ‘ DARPA ’ 측에서 직접 선발하고 자금을 지원받은 팀들이었습니다. 참가팀들의 과제는 자율 주행 로봇 군단을 활용해 도시 지하, 터널, 동굴 환경 등 다양한 실제 현장 상황을 탐사하는 것이었습니다. 갇힌 생존자, 배낭, 휴대전화의 위치를 정확하게 보고한 로봇이 팀에 점수를 부여했으며, 가장 높은 점수를 얻은 팀이 해당 라운드의 승자가 되었습니다.
이 대회는 2018년에 시작되었으며, 당시 Emesent 과 CSIRO 은 지하 광산에서 가시거리 밖 탐사 기술을 연구하고 있었습니다. Emesent 와 CSIRO 은 조지아 공과대학교(Georgia Tech)의 로널드 아킨(Ronald Arkin) 교수를 통해 이 대회에 대해 알게 되었습니다. 이들은 조지아 공과대학교의 20년 이상에 걸친 협업 로봇 개발 경험, CSIRO의 지상 로봇 연구, 그리고 Emesent의 GPS 신호가 차단된 환경에서의 자율 탐사 및 매핑 기술을 결합하여 팀을 구성하기로 결정했습니다.
첫 번째 과제는 2019년 8월 피츠버그의 한 연구용 광산 터널에서 열린 ‘터널 서킷(Tunnel Circuit)’이었습니다. ‘ Emesent ’의 직원, 연구원 및 엔지니어들은 펜실베이니아로 향해 팀원들과 합류한 뒤, 험준한 지형, 물리적 장애물, 어둠, 먼지, 연기 등 실제 수색 및 구조 훈련에서 마주하게 될 위험 요소들에 맞서 로봇 함대를 테스트했습니다. 이러한 위험 요소들에 맞서기 위해 선정된 로봇 함대는 5대의 로봇으로 구성되었습니다.
- BIA5 OzBot Titan은 두 개의 캐터필러 트랙을 통해 이동하는 지상용 로봇입니다.
- 브루스, 호주 과학기술연구기구( CSIRO)의 Data61이 개발한, 거미와 같은 여섯 개의 다리로 움직이는 독자적인 헥사포드 시스템.
- Vision60의 사족 로봇 ‘고스트’.
- SuperDroid Robots Inc의 LT2는 두 개의 캐터필러 트랙을 이용해 이동하는 소형 지상 로봇입니다.
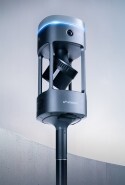
- Hovermap 6개의 회전 날개를 갖춘 드론에 탑재되어 정찰 임무를 수행하고, 지상 기반 로봇이 접근할 수 없는 지역까지 진입할 수 있도록 한다.
Emesent ( CSIRO )와 Data61–조지아 공대 팀은 7점을 기록하며 5위를 차지했습니다. 이 점수는 다음 라운드 진출에는 충분했지만, 선두와 18점 차이로 뒤처져 있어 개선의 여지가 많이 남아 있습니다.
SubT 챌린지 전체는 개발과 학습이 집중적으로 이루어지는 프로그램이었습니다.
하지만 첫 번째 챌린지를 통해 우리는 우리와 우리 로봇 군단에 무엇이 요구되는지 진정으로 이해할 수 있었습니다.
막다른 골목에 부딪혔을 때 민첩하고 유연하게 대처하며, 방법론이나 접근 방식을 바꿀 준비가 되어 있는 것이 중요합니다.
박사 Farid Kendoul
Emesent 및 Emesent 의 CTO 겸 공동 창립자, 이번 챌린지의 팀 리더
이에 6개월의 준비 기간을 가진 ‘ Emesent ’ – CSIRO Data61 – 조지아 공대 팀은 로봇 군단을 개조하고, 로봇을 신속하고 효과적으로 교체할 수 있도록 기술 스택을 구축하는 작업에 착수했습니다.
다음 도전 과제였던 도시 서킷 대회는 2020년 2월, 워싱턴주 엘마에 위치한 미완공 원자력 발전소 부지 내에 마련된 두 개의 코스에서 열렸다. 팀은 이 라운드에서 9점을 획득하며, 선두와 단 7점 차이로 4위를 차지했다.
팀은 2020년 8월에 열릴 동굴 서킷 챌린지를 대비해 차량 함대와 협업 및 자율 주행 능력을 지속적으로 개선해 나갔다.
안타깝게도 별다른 조치가 취해지기도 전에 상황이 급변했는데, 세계보건기구(WHO)가 코로나19를 팬데믹으로 선포하면서 국제 여행이 사실상 중단되었기 때문이다.
“동굴 서킷 대회는 원래 미국에서 열릴 예정이었으나 코로나19로 인해 변경될 수밖에 없었습니다. 각 팀이 현지에서 자체적으로 대회를 개최하고, 그 결과를 DARPA 로 보내도록 하는 분산된 방식으로 진행되었습니다,”라고 파리드는 설명합니다.
Emesent ( CSIRO )와 Data61, 조지아 공대(Georgia Tech)로 구성된 연구팀은 퀸즐랜드 최북단에 위치한 자연 동굴 시스템인 칠라고 동굴(Chillagoe Caves)을 활용해 지금까지 중 가장 뛰어난 결과를 얻었습니다.
“이것은 우리에게 전환점이 되었습니다. 이런 결과를 얻은 적이 한 번도 없었거든요. 매우 까다로운 환경에서도 완벽한 데이터를 확보할 수 있었습니다,”라고 파리드가 말합니다.
이 결과에 고무된 팀은 2021년 9월에 열릴 결승전에 출전하기 위해 최선을 다해 최고의 함대를 구성하는 데 계속 매진했으며, 이 대회 역시 코로나19의 영향을 다시 한 번 받았습니다.
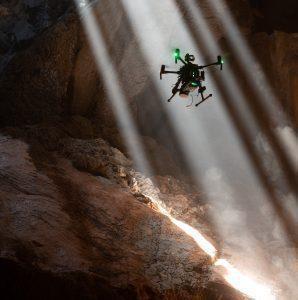
“호주의 여행 제한 조치로 인해 우리 팀원의 3분의 2가 미국에서 열리는 대회에 참가하기 위해 출국하지 못했습니다.”
“이 점은 큰 이점으로 작용했는데, 이 과제는 사람이 갈 수 없는 곳에 로봇을 보내고 배치하도록 설계되었기 때문입니다. 우리는 사람의 개입이 거의 필요 없는 로봇을 개발하는 데 각별한 노력을 기울여야 했습니다.”
팀의 인원은 적었지만, 로봇 편대는 여전히 강력한 전력을 자랑했는데, 이는 알 수 없고 다양한 지형으로 이루어진 모든 험난한 환경을 탐사할 수 있도록 이동 방식의 다양성을 고려해 선발된 6대의 로봇으로 구성되어 있었기 때문이다.
- 2족 보행 로봇, Boston Dynamics’ Spot Mini
이 로봇들은 좁은 도시 환경이나 계단에서 사용하기에 적합합니다. - 2대의 궤도 차량, 브리즈번에 본사를 둔 기업 BIA5
이 로봇들은 험한 지형을 주행하는 데 적합합니다. 또한 메쉬 네트워크용 노드나 드론과 같은 추가 장비를 탑재할 수 있어,
배터리 수명을 절약하고 최상의 결과를 얻을 수 있는 최적의 위치에 배치할 수 있습니다. - Hovermap 드론 2대, Emesent
이 드론들은 계단실, 수직 샤프트, 메자닌 층 등 지상 차량이 접근할 수 없는 구역에도 진입할 수 있습니다.
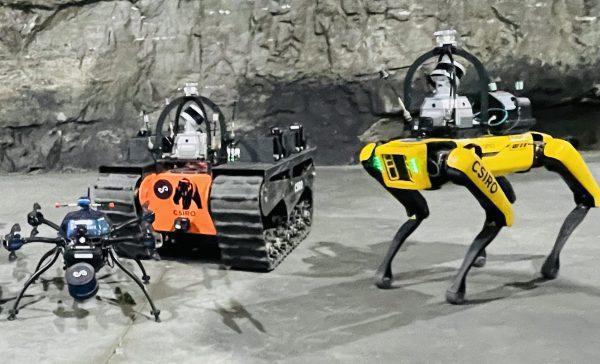
어떻게 움직이든 상관없이, 모든 로봇은 다음과 같은 기능을 포함한 첨단 자율 주행 및 AI 기능을 갖추고 있었는데,
- GPS 미사용 내비게이션
- 자율 탐사
- 로봇 팀원들과의 협업
- 데이터 공유
- 매핑
- 아티팩트를 감지하기 위한 카메라 및 기타 센서
결승전은 4일 동안 진행되었으며, 결승 상금 라운드에 앞서 두 차례의 예선 라운드가 열렸습니다. 예선 첫날, 캘리포니아 대학교 버클리( Emesent ) – 캘리포니아 대학교 샌디에이고( CSIRO ) Data61 – 조지아 공과대학교(Georgia Tech) 팀은 유물 7점을 분류하고 위치를 파악하며 그날 최고 점수를 기록했습니다. 또한 이 팀은 보유 장비에 포함된 캘리포니아 대학교 버클리( Hovermap )가 장착된 드론과 지상에서 자율적으로 발사된 지상 로봇 덕분에 수직 갱도를 발견하고 지하층에 진입한 몇 안 되는 팀 중 하나였습니다. 이로 인해 다른 팀들에 비해 탐색 범위를 넓힐 수 있었습니다.
두 번째 시험 비행에서 팀은 드론을 다시 자율적으로 발사해 더 넓은 지역을 탐색할 수 있었으며, 먼지가 자욱한 작은 동굴 같은 환경 속에서 바위 뒤에 숨어 있던 생존자까지 발견해 냈다.
예선전이 끝났을 때, Emesent – CSIRO Data61 – 조지아 공대 팀이 선두를 달리고 있었으며, 이는 이 팀이 결승 라운드에서 가장 마지막에 실력을 선보이게 될 것임을 의미했습니다.
그들의 경기는 순조롭게 진행되어 23점을 기록하며 우승 자리를 공동으로 차지했다. 심사위원들이 모든 결과를 검토하는 동안 손에 땀을 쥐게 하는 저녁 시간이 지나고, 그들은 단 몇 초 차이로 2위를 차지했다는 사실을 알게 되었다.
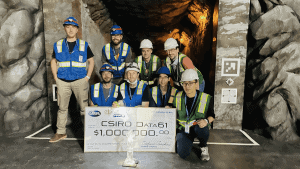
“이번 성과는 정말 놀라운 결과이며, 우리 팀이 수년간의 노력과 협력을 통해 이룬 결실입니다. 이 프로젝트에 도움을 주신 모든 분들께 진심으로 감사드립니다,”라고 파리드가 말했다.
“지난 3년 동안 ‘ Emesent ’가 로봇 공학 분야의 최첨단 기술을 발전시키고, 전 세계 무대에서 호주 기업들의 역량을 선보이는 데 기여한 점을 매우 자랑스럽게 생각합니다.”
Emesent 는 2019년부터 ‘ Hovermap ’ 드론 자율 비행 및 매핑 기술을 상용화해 왔지만, 이를 자율 주행 지상 로봇 기술과 결합함으로써 흥미롭고 가치 있는 다양한 미래 응용 분야가 열리게 됩니다.
예를 들어, 드론과 지상 로봇이 협력하면 서로를 보완하여 감시 범위를 극대화할 수 있으며, 이를 통해 사람의 개입이 더욱 줄어들게 됩니다.
지상 로봇에 비해 드론의 운용 시간은 제한적이지만, 지상 로봇이 접근할 수 없는 고지대나 수직 구덩이, 또는 차단되거나 복잡한 환경을 통과할 수 있습니다. 또한 통신 중계점 역할을 수행하여 지상 차량을 지원하고, 상황 인식을 제공함으로써 지상 차량이 경로를 최적화할 수 있도록 돕습니다.
지상 로봇을 통한 드론의 원격 발사는 운영자가 단 한 번의 클릭으로 시동을 건 후 완전히 자율적으로 진행됩니다. 이를 가능하게 하기 위해 매우 복잡한 과정이 자동화되었습니다. 다음은 성공적인 발사를 보장하기 위해 로봇들이 수행하는 복잡한 작업 중 일부입니다:
- 지상 로봇은 이동을 멈추고, 지형이 충분히 평평한지 또는 허용 가능한 경사도를 갖췄는지 확인한다
- 드론의 안전 커플링 잠금을 해제합니다
- Hovermap, 자율주행 및 지도 제작용 페이로드가 시작됩니다
- Hovermap 지상 로봇과 데이터를 동기화하고 병합합니다
- 지상 관제소와 이륙 전 점검이 완료되었다
- 드론이 시동되었습니다(프로펠러가 회전 중입니다).
- 이륙 전 점검이 실시된다
- 자동 이륙이 시작됩니다
- 자율 드론 탐사가 시작되었다
- 지상 로봇은 자체적으로 재구성하여 임무를 재개한다
파리드는 “복잡한 임무를 자율적이고 협력적으로 수행하는 주행, 보행, 비행 로봇 군단을 보유하게 된 것은 중요한 기술적 이정표이자, 자율 시스템을 활용해 생명을 구하고 사람들을 돕는 데 한 걸음 더 다가선 것”이라고 말했다.
“ Emesent 에서는 GPS 신호가 차단된 환경에서의 자율 주행 및 지도 제작 분야의 한계를 계속해서 넓혀 나갈 것이며, 이 기술이 다양한 산업 분야에 더 큰 영향을 미치게 될 것을 기대하고 있습니다.”
박사 Farid Kendoul
Emesent 및 Emesent 의 CTO 겸 공동 창립자, 이번 챌린지의 팀 리더
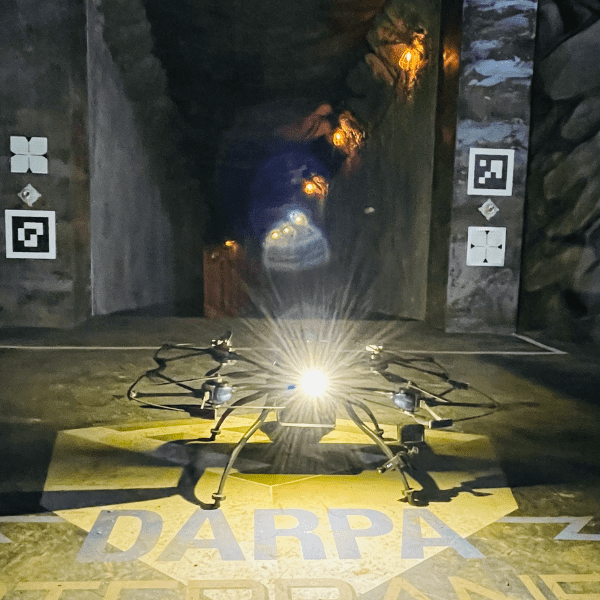
DARPA 의 ‘SubTerranean Challenge’를 통해 Emesent 는 지하 환경에서의 탐사 및 매핑 분야에서 자사 기술의 자율 주행 역량을 한 단계 발전시킬 수 있었습니다. 이번 웨비나에서 Emesent 의 CTO이자 공동 창립자인 Farid Kendoul 박사의 이야기를 들어보세요.