
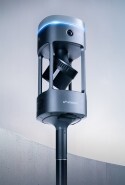


차량 탑재형 스캐닝은 드론 사용이 적합하지 않은 광활한 지역의 지도 제작에 이상적인 방법이며, 도로 측량 프로젝트, 도시 계획, 토목 공학, 도로 상태 점검 및 규정 준수 확인 등에 활용됩니다. Emesent의 Vehicle RTK 키트( Hovermap)를 사용하여 차량에 간편하게 장착할 수 있는 Emesent의 다목적 최첨단 3D LiDAR 스캐너는 이러한 환경에서 정확하고 상세한 정보를 수집하는 데 없어서는 안 될 도구임이 입증되었습니다.
여기서는 차량 기반 스캐닝을 통해 최상의 결과를 얻을 수 있도록 돕는 6가지 팁을 소개합니다.
1. ‘ Hovermap ’가 프로젝트 요구 사항을 어떻게 충족할 수 있는지 평가한다
스캔을 시작하기 전에 프로젝트 요구 사항을 파악하는 것이 매우 중요합니다. 각 프로젝트는 고유한 특성을 지니고 있어, 필요한 점 밀도와 지리 참조 정확도 수준도 프로젝트마다 다릅니다. 원하는 최종 결과를 기준으로 역으로 계획을 세우면, 이러한 요구 사항을 정확하게 충족하도록 ‘ Hovermap ’을 최적의 방식으로 활용할 수 있습니다. 예를 들어, 통행을 차단하기 어려운 교통량이 많은 도로를 스캔할 때는 하루 중 다른 시간대에 별도로 스캔을 수행한 후 이를 병합하여, 일반적으로 차량이 주차되어 있는 구역의 커버리지를 극대화하는 방식을 선택할 수 있습니다. 또는 ‘ Vehicle RTK ’으로 도로를 스캔하고, ‘ Hovermap ’ 핸드헬드 또는 백팩 형태를 사용하여 현장에서 접근하기 어려운 곳을 캡처할 수도 있습니다.
2. 점 밀도를 극대화하기 위해 ‘ Vehicle RTK ’ 키트를 장착하십시오.
RTK 기능이 탑재된 ‘ Hovermap ’ 차량용 마운트는 현지 교통 법규를 준수하는 범위 내에서 차량의 어느 곳에나 장착할 수 있습니다. 대부분의 경우, 차량 지붕에 장착할 때 가장 균일한 포인트 밀도와 주변 환경의 시야를 확보할 수 있지만, 보닛이나 차량 후면에 장착하더라도 좋은 결과를 얻을 수 있습니다.
차량에 루프 랙이나 기타 장애물이 있거나, 더 높은 점 밀도를 원하는 특정 영역에 초점을 맞춘 프로젝트인 경우, 지붕에 장착하는 것이 항상 적합한 것은 아닙니다. 이 경우, 마운트를 설치할 때 퍽이 관심 영역을 향하도록 배치해야 합니다.
3. 최적의 속도로 주행하고, 필요한 경우 여러 번 반복하여 통과하십시오.
운전 속도가 느릴수록 포인트 클라우드의 점 밀도가 더 높아집니다.
Vehicle RTK 를 이용할 때는 시속 40km에서 60km(시속 25마일~37마일)로 주행할 것을 권장합니다. 항상 도로 상황에 맞춰 안전하게 운전하십시오.
Hovermap ST -X를 사용할 경우, 더 높은 정확도와 점 밀도 덕분에 권장 속도를 초과할 수 있습니다. 하지만 주행 속도가 빠를수록 점 밀도는 낮아집니다. 이 경우, 프로젝트에 필요한 경우 점 밀도를 높이기 위해 동일한 측량 구역을 여러 번 통과하거나, 주행 속도를 낮추거나, 또는 두 가지 방법을 적절히 조합하여 적용할 수 있습니다.
4. 하나의 기기로 여러 가지 촬영 방식을 결합하세요
Hovermap이 방식의 다용도성은 차량 탑재형 스캐닝을 넘어섭니다. 차량 스캐닝을 백팩, 휴대용, 드론, 연장봉 스캐닝과 같은 다른 방법과 결합함으로써, 추가 장비나 자원을 투입하지 않고도 현장에 대한 보다 포괄적인 파악이 가능합니다.
최근사례 연구에서, 선도적인 엔지니어링 서비스 제공업체인 GeoTwin이 Vehicle RTK 을 비롯한 다양한 측량 기법을 결합하여 단 하루 만에 20헥타르 규모의 부지에 대한 지형 및 수목 조사를 수행한 과정을 확인해 보세요.
5. RTK 신호를 주의 깊게 확인하세요
RTK 신호의 신뢰성은 정확한 지리 참조를 보장하는 데 매우 중요합니다. 그러나 환경적 요인은 신호 강도에 영향을 미칠 수 있으며, 특히 GNSS 수신기가 탁 트인 하늘을 바라보는 시야가 제한되는 도시화된 지역에서 더욱 그러합니다.
RTK 신호가 약할 경우, Hovermap의 동급 최고 수준의 ‘ SLAM ’ 알고리즘은 포인트 클라우드를 생성할 때 SLAM 위치 정보를 자동으로 우선 처리함으로써 포인트 클라우드의 안정성을 보장합니다. 다만, 이 기능은 지리 참조 정확도를 향상시키지는 않습니다. 이 경우 더 높은 정확도를 얻고자 한다면 RTK에 지상 제어점을 보충해야 할 수도 있습니다.
6. 맥락을 이해하기 위해 색상과 이미지를 추가하세요
데이터 캡처 결과를 누구와 공유할지, 그리고 그 사람들이 포인트 클라우드 해석에 얼마나 익숙한지 고려해 보십시오. 포인트 클라우드에 색상을 입히고 360도 이미지를 통합하면 이해관계자와 협력자들에게 매우 귀중한 맥락 정보를 제공할 수 있습니다. 이러한 시각적 보강은 현장 상황을 더 잘 이해하는 데 도움이 되며, 포괄적인 보고서 작성에도 기여합니다.
자세한 내용을 확인하시려면 Emesent의 Vehicle RTK 페이지를 방문하거나 가까운 Hovermap 대리점에 문의해 주십시오.
–
Hovermap 에 대한 자세한 정보는Emesent 웹사이트에서확인하실 수 있습니다.
Emesent 웹사이트에서고객 사례 연구를 확인하실 수 있습니다.