
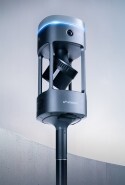


지하 광산은 매우 위험할 수 있습니다. 넥사 바잔테 광산은 라틴 아메리카의 광산 중에서도 유량이 가장 많은 곳 중 하나입니다. 이로 인해 광산용 드론을 이용한 지도 제작이 어려워지는데, 이 방법은 작업자의 안전을 높이기 위해 사용되는 만큼 우려스러운 상황입니다.
수분으로 인한 높은 습도는 ‘ LiDAR ’ 스캐너에 결로를 일으켜, 수집되는 정보의 양을 줄이고 ‘ SLAM ’ 내비게이션에 지장을 줄 수 있습니다. 또한 물이 고여 넓은 반사 영역을 형성하면 레이저 미러링 및 반사 현상이 발생할 수 있습니다. 이 두 가지 요인으로 인해 LiDAR 스캐너와 자율 채굴 드론을 사용하여 지형 및 지질 공학적 정보를 측정하고 추출하기 위한 데이터를 수집하는 데 어려움이 따릅니다. 이러한 장애물에도 불구하고, 이 광산은 기록적인 수준의 아연 채굴량을 달성하고 있어, 스마트하고 고효율적인 솔루션에 대한 필요성이 대두되고 있습니다.
작업 흐름에 보안성과 접근성을 높여줄 광산용 드론 기술을 찾던 넥사 리소스(Nexa Resources)는 여러 대안을 시도했으나, 원하는 결과를 안정적으로 제공해 줄 수 있는 기술은 없었습니다. 이에 이 회사는 브라질에 본사를 둔 Emesent 의 파트너사인 게스티앙 엔지니어리아(Gestão Engenharia)에 연락을 취했습니다.
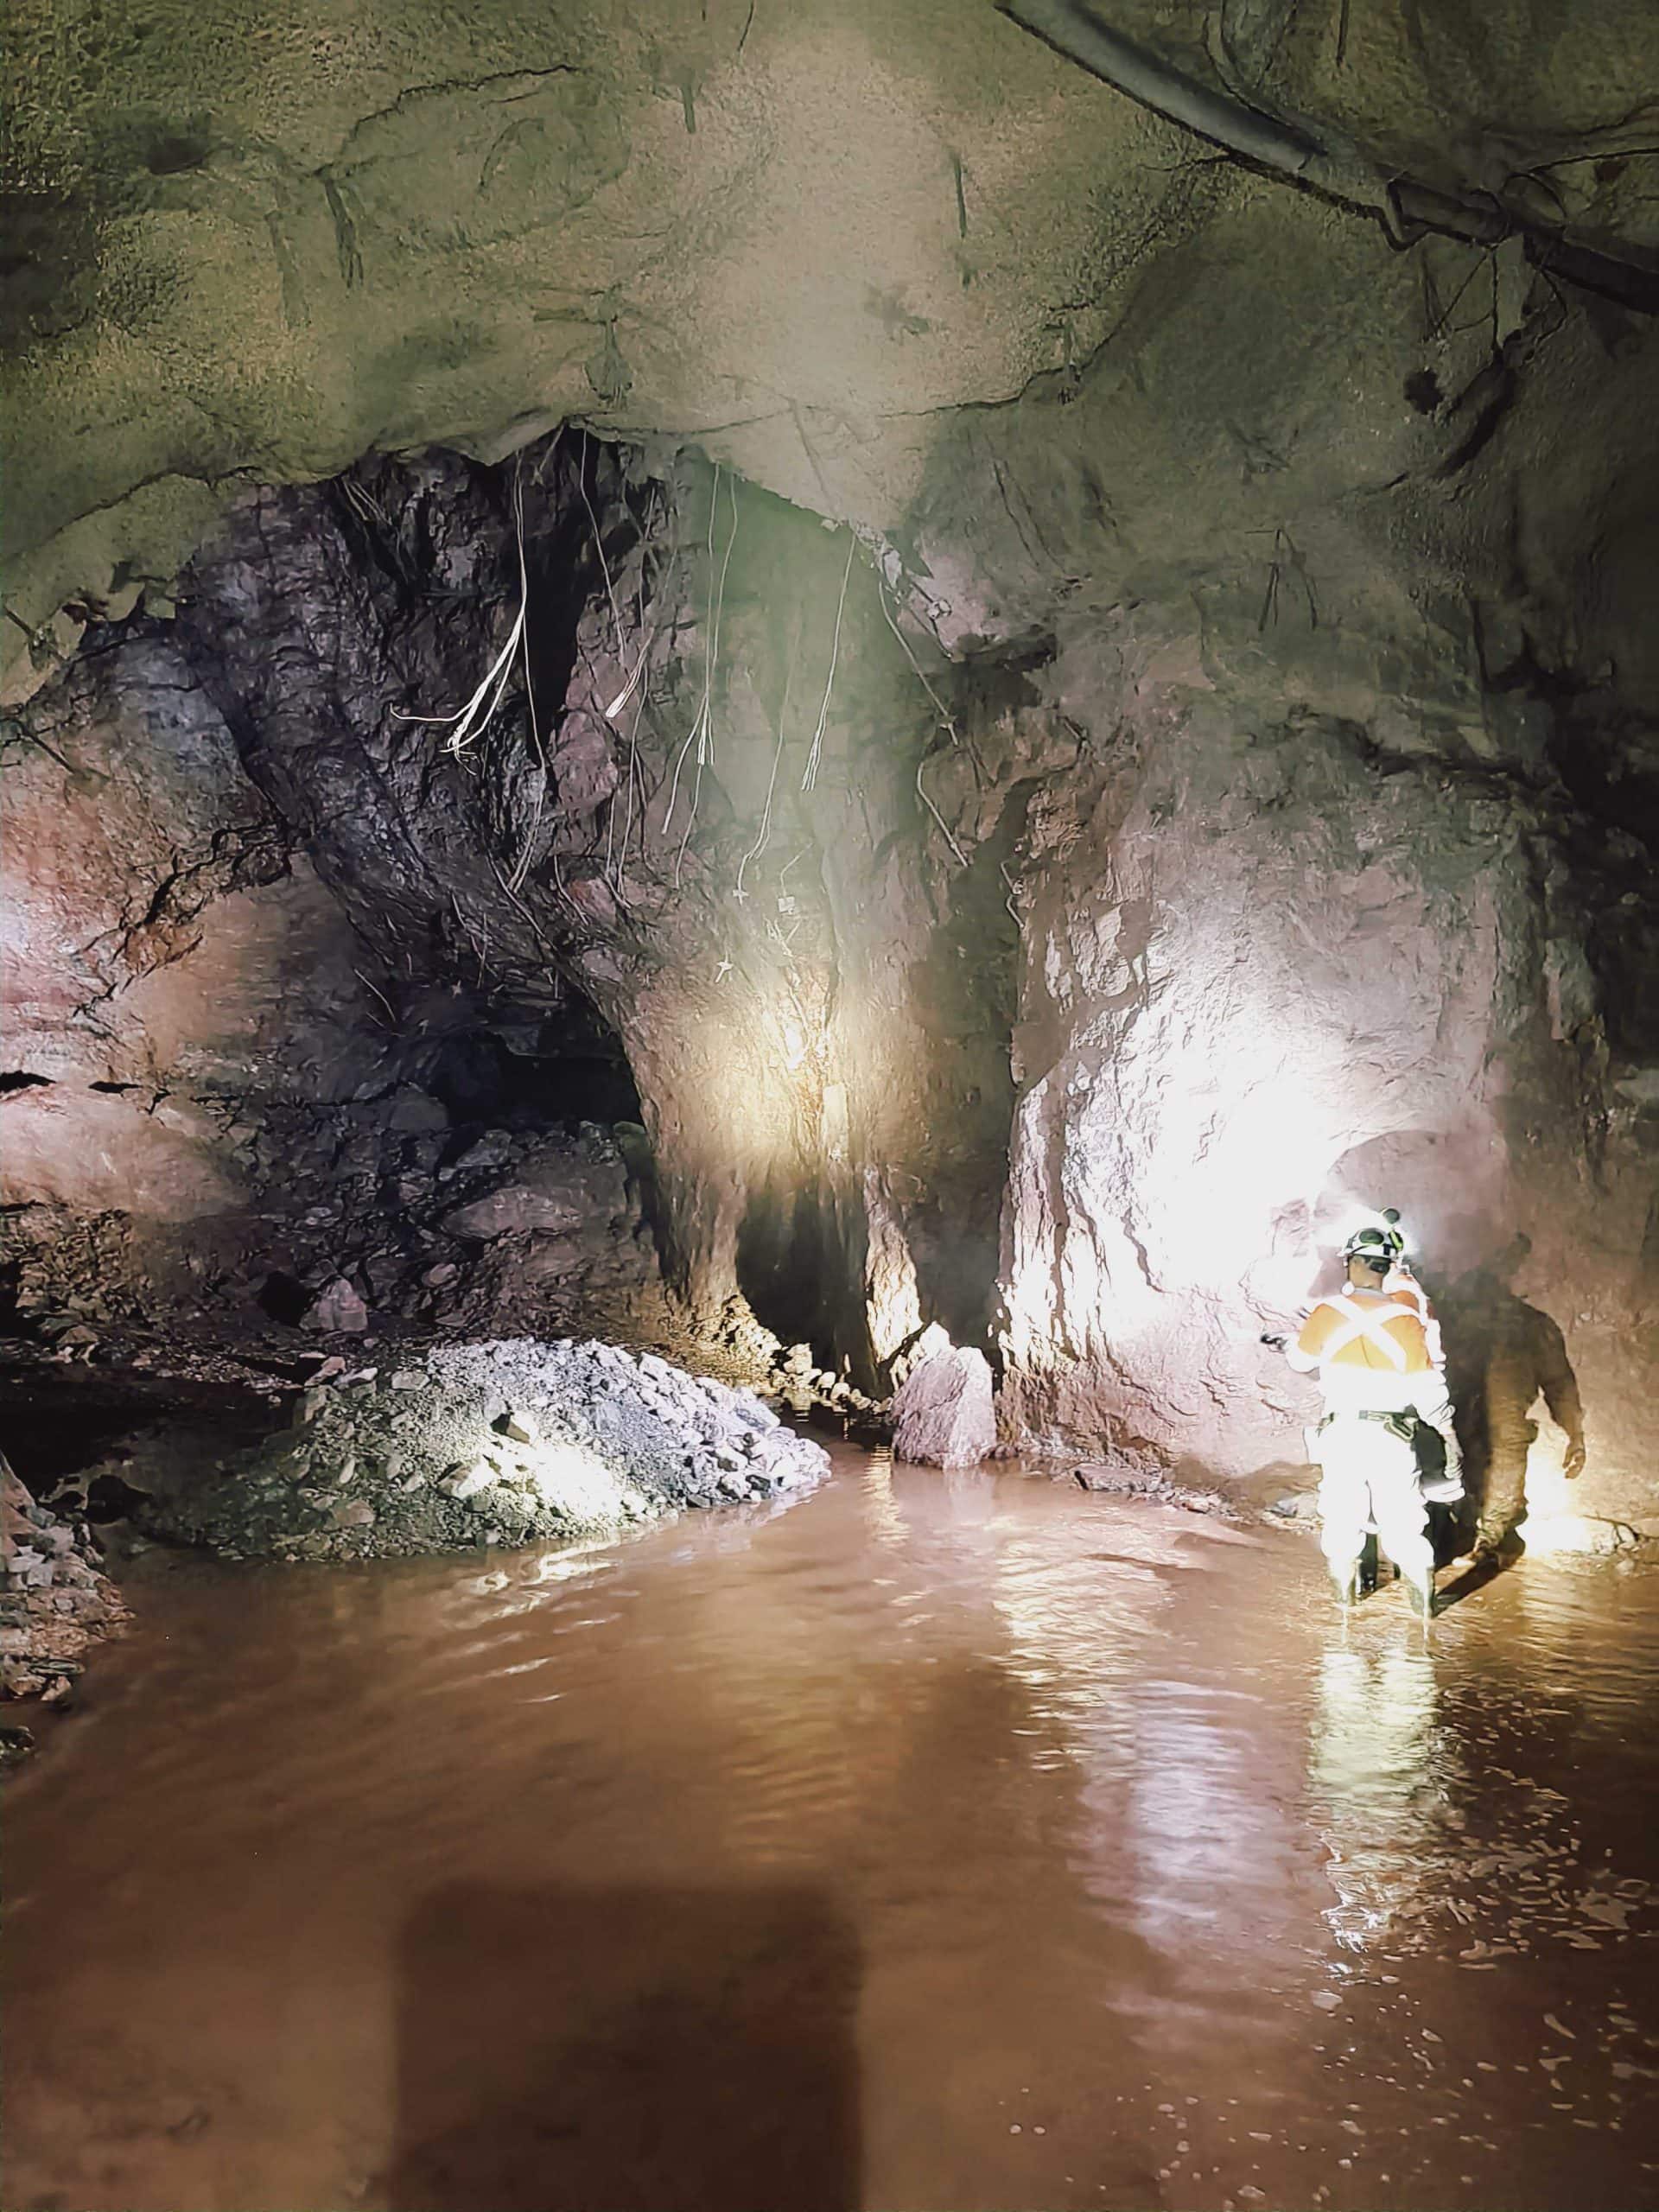
시연을 위해 넥사는 광산 내에서 촬영할 두 곳을 선정했습니다. 첫 번째는 물이 고인 구역이었고, 두 번째는 기계와 자재 더미가 쌓여 있는 좁은 갱도로, 이 갱도는 채굴장으로 이어져 있었습니다.
Gestão Engenharia와 Emesent 의 기술 전문가 클레이튼 다 실바(Clayton da Silva)는 브라질 미나스제라이스주 바잔테 시에서 약 8.5km 떨어진 광산으로 향해, ‘ Hovermap’의 성능을 시연했습니다.
물이 고인 환경에서 클레이튼은 갤러리 벽면과 드러난 지면의 정보를 포착하기 위해 스캔 작업을 진행했다. 이를 위해 그는 드론에 ‘ Hovermap ’를 장착하고, 반사 연못 근처를 비행하지 않도록 주의했다. 라이트 팩의 습도를 낮추기 위해, 그는 비행 직전까지 ‘ LiDAR ’를 플란넬 커버로 덮어 실온에 보관함으로써 결로 현상을 최소화했다.
5분 만에 클레이튼과 ‘ Hovermap ’ 팀은 벽과 지면에 대한 정확하고 신뢰할 수 있는 데이터를 확보했다.
두 번째 시험 구역의 경우, 채굴장은 자재 더미 너머에 위치해 있었습니다. 클레이튼은 드론에 장착된 ‘ Hovermap ’를 파일럿 어시스트(Pilot Assist) 모드로 사용했습니다. 이 기능은 조종사에게 전방향 충돌 방지 기능을 제공합니다. 파일럿 어시스트 모드는 드론을 위한 안전 구역 역할을 하며, 안정적인 비행을 보장하는 동시에 조종사가 자산과 장비를 안전하게 관리할 수 있도록 지원합니다.
아래 영상은 채굴장으로 이어지는 길이 사실상 장애물 코스와 다름없었으나, 클레이튼이 ‘ Hovermap ’의 도움을 받아 이를 헤쳐 나간 과정을 보여줍니다. 채굴장과 요청받은 특정 이미지를 촬영한 후, 클레이튼은 태블릿에 표시된 실시간 포인트 클라우드를 통해 채굴장 전체가 매핑되었음을 확인했습니다. 그 후 그는 ‘Return to Home’ 기능을 사용했고, 버튼 하나만 누르자 ‘ Hovermap ’가 자율적으로 채굴장을 빠져나와 이륙 지점으로 돌아왔습니다.