

시애틀에서 내륙으로 약 15마일 떨어진, 삼림 지대의 유틸리티 도로를 따라 내려가면, 자율 비행 드론 운영자들이 시공 완료 상태의 완전한 스캔 데이터를 확보하기에는 사실상 불가능해 보였던 강철 다리가 하나 있습니다.
이 다리와 부지의 소유주인 시애틀시는 자사 소유의 부동산 및 그 위에 있는 자산을 관리하는 데 도움을 줄 다양한 LiDAR 스캐닝 시스템을 검토해 왔습니다. 시애틀시는 이 다리를 제품 시연 장소로 선정했는데, 이는 실측 스캐닝을 수행하기 가장 까다로운 자산 중 하나이기 때문에 시연자들이 자사의 역량을 충분히 보여줄 수 있는 기회를 제공할 수 있기 때문입니다.
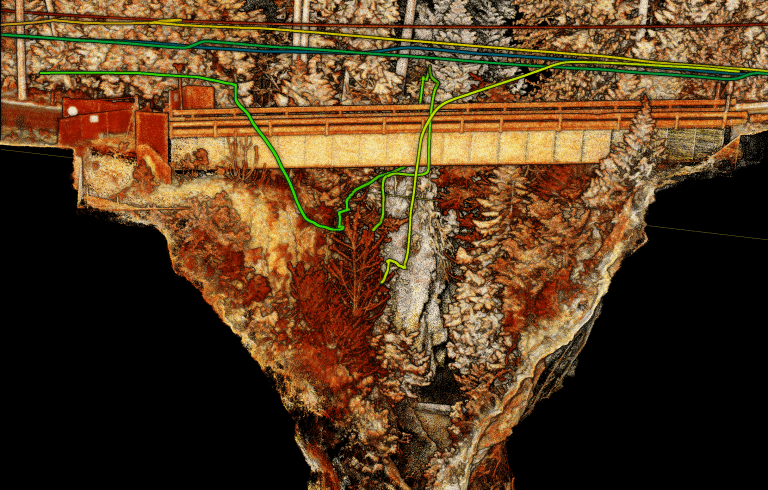
협곡을 가로지르는 이 격자형 데크와 파이프라인 다리는 길이가 약 100피트(30미터)이며, 가장 높은 지점에서는 가파른 강둑과 우거진 나무들, 그리고 흐르는 강 위로 약 150피트(50미터) 높이에 자리 잡고 있다.
8차례의 시연이 끝난 후에도 시애틀 시 팀은 여전히 해결책을 찾고 있었습니다. 이전의 모든 시도가 이 다리의 모든 각도에서 스캔 데이터를 확보하는 데 실패했기 때문이었는데, 시연을 진행한 업체들은 현장의 환경이 너무 까다롭다고 주장했습니다. 철제 다리가 드론의 운항에 방해가 될 수도 있고, 다리 아래로 비행하기를 꺼리거나, 장비 손상의 위험을 감수하지 않으려 했던 것입니다. 그러던 중 Emesent 의 라이언 맥니콜라스(Ryan McNicholas)와 아담 하그레이브스(Adam Hargraves)가 Hovermap 를 통해 등장했습니다.
Hovermap의 ‘파일럿 어시스트(Pilot Assist)’ 모드를 활용해 아담은 다리 주위를 한 바퀴 완전히 비행할 수 있었습니다. 이 모드는 전방향 충돌 방지 기능, GPS 신호가 없는 환경에서도 비행할 수 있는 기능, 그리고 안정성 제어 기능을 제공합니다. 격자 구조의 다리 상판 덕분에 그들은 미국 연방항공청(FAA) 규정에 따라 드론과 항상 시야를 확보할 수 있었습니다.
또 다른 난관은 육안 점검 시에는 보이지 않았던 다리 아래로 뻗어 나온 나무였습니다. 비행 중, ‘ Hovermap’의 장애물 감지 기능이 이 나무를 식별했고, 충돌 회피 기능이 드론을 제어하여 비행 경로를 변경함으로써 나무를 안전하게 우회할 수 있었습니다.
드론에 ‘ Hovermap ’을 장착하면 자율 비행 드론과 안전 구역이 형성되어 장비와 자산을 보호하고, 근접 비행 시 필요한 신뢰감과 안정성을 제공합니다.
5분 동안 진행된 교량 전체 스캔을 통해 시애틀시 팀은 교량 상판 하부까지 포함한 교량의 전체 3D 이미지( 3D )를 확보하게 되며, 이를 바탕으로 측정을 수행하고 BIM 모델을 생성할 수 있게 됩니다. 또한 이번 스캔 결과는 향후 상태 모니터링, 구조적 무결성 점검 및 유지보수 대상 구역 파악을 위해 수행될 스캔 결과와 비교할 수 있는 기준 자료로 활용될 것입니다.
이 사례 연구에서 네덜란드의 측지 컨설팅 업체인 GeoZICHT가 Hovermap 를 활용하여 교량을 종합적으로 점검하는 방법을 확인해 보세요.