


수색 및 구조 임무 성공적으로 완료
Emesent , 해군의 ‘Autonomous Warrior 2020’에 참가
‘오토노머스 워리어 2020(Autonomous Warrior 2020)’의 일환으로 위험 지역을 지도화하고 생존자를 파악하는 임무를 부여받은 미 육군 특수전사령부( Emesent )는 가상의 상황을 평가하고 생존자를 탐지하기 위해 자율 비행 및 지상 로봇 편대를 투입했다.
호주 왕립 해군은 창설된 지 100년이 넘었지만, 여전히 한계를 뛰어넘으며 호주 국민의 안전을 지키기 위한 더 나은 혁신적인 방법을 끊임없이 모색하고 있습니다. 이를 촉진하기 위해 해군은 ‘오토노머스 워리어(Autonomous Warrior)’라는 행사를 개최하여, 합동 및 동맹군, 산업계, 학계에서 개발한 로봇 및 자율 시스템과 인공지능 기술을 해군 고위 지휘부에게 선보이고, 이를 도입하도록 장려하고 있습니다.
올해는 Emesent, CSIRO의 Data61을 비롯해 여러 공급업체들이 자사의 기술이 향후 재해 복구 요구 사항을 어떻게 지원할 수 있는지 선보일 차례였습니다. 이를 위해 적대적인 환경에서 발생한 재해 이후의 수색 및 구조 시나리오가 제시되었습니다.
임무 시나리오
제시된 가상의 상황은 브리즈번 강변의 도크랜드를 배경으로 했습니다. 폭발로 인해 건물이 붕괴되면서 현장에 있던 45명 중 정확한 수는 알 수 없는 인원이 갇히거나 부상을 입었습니다. 또한 폭발로 인해 강변 쪽 출입구가 막혀, 건조선박으로 들어가는 강이나 손상되었을 가능성이 있는 부교만이 유일한 진입로로 남아 있었습니다. Emesent 와 Data61의 임무는 구조대를 지원하는 것이었습니다. 이를 위해 잠재적 위험 요소를 표시하고, 생존자의 위치와 상태를 파악할 수 있는 지역 지도를 제공하며, 생존자 이송을 돕기 위한 실시간 상황 데이터를 제공해야 했습니다.
해결책
Emesent Data61은 이 과제에 대응하기 위해, 공중 로봇 3대와 지상 로봇 2대로 구성된 자율 로봇 함대를 투입했으며, 이 로봇들은 서로 협력하여 주변 환경을 탐사하고 지도를 작성했습니다.
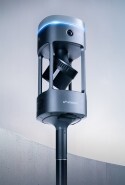
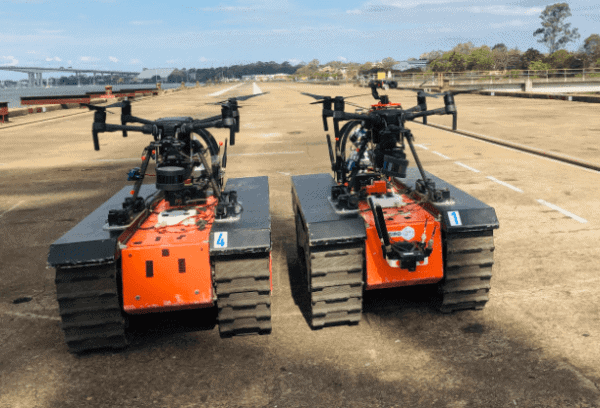
Emesent Hovermap 가 탑재된 드론 3대를 투입했으며, 이 중 2대는 Data61의 자율 주행 무인 지상 차량(UGV)인 ‘타이탄(Titan)’의 후면에서 발사되었습니다. ‘ ’는 드론의 자율 주행 기능을, ‘ ’는 매핑 기능을 제공했습니다. Hovermap 3D
재난 현장을 탐사하고 지도를 작성하며 생존자를 수색하기 위해 드론과 무인 지상 차량(UGV) 2세트가 투입되었다.
5대의 로봇 모두는 단 한 명의 조작자가 내리는 상위 레벨 명령에 따라 제어되었습니다. 조작자가 근무 위치에서 안전하게 작업할 수 있도록, 전진작전기지 및 지휘소(FOB CP)는 외딴 곳에 위치해 있었습니다.
이 임무를 수행하기 위해 각 로봇에는 ‘ SLAM ’ 기반의 ‘ LiDAR ’ 매핑 기능, 자율 주행 장비, 그리고 사람과 기타 특징을 감지하도록 훈련된 카메라 시스템이 탑재되었습니다. 당사의 첨단 다중 에이전트 자율 주행 기술을 통해 로봇들은 위험 지역을 독립적으로 또는 협력하여 탐색하고, 매핑하며, 수색할 수 있었습니다. 여기에는 건물 내부나 숲의 수관 아래와 같이 GPS 신호가 차단된 환경도 포함되었습니다.
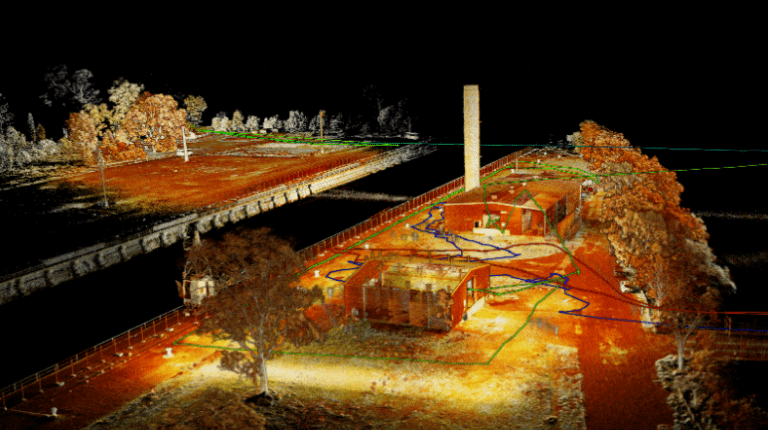
임무 수행 중 로봇들은 메쉬 네트워크를 통해 각자의 ‘ 3D ’ 지도를 실시간으로 공유했습니다. 이를 통해 각 로봇은 통합적이고 전역적이며 지리적 좌표가 반영된 지도를 구축할 수 있었으며, 이 지도는 모든 로봇이 공유하고 전방작전기지(FOB) 지휘소(CP)로 전송되었습니다. 메쉬 네트워크는 로봇 편대에 의해 구축되었으며, 각 로봇이 노드 역할을 수행했고, 지상 로봇들은 연결성을 유지하기 위해 필요에 따라 추가 노드를 배치했습니다.
탐사 과정에서 탐지된 관련 물체의 위치는 로봇들에 의해 ‘ 3D ’ 지도 좌표계 내에서 정확하게 보고되었다.
1단계 – 정찰
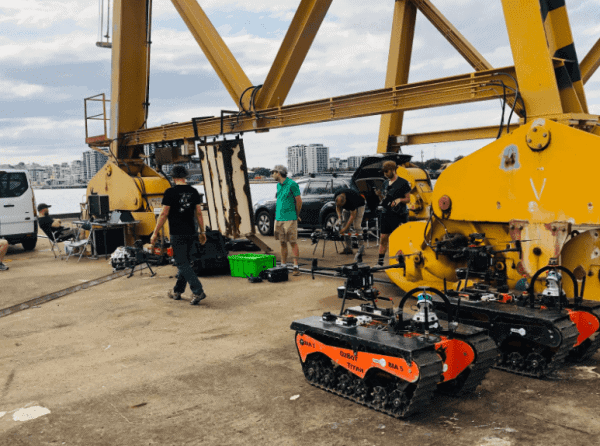
FOB CP는 안전한 장소에 설치되었으며, 한 명의 조작자가 고수준 명령을 통해 5대의 로봇을 모두 제어할 수 있게 해주었습니다.
임무 1단계에서는 상황을 파악하고, 원격 전진기지의 지휘소를 위한 안전 구역을 선정해야 했다.
이를 위해 DJI M300 드론에 장착된 Hovermap 를 발사하여 상공에서 해당 지역을 매핑하고 정찰했으며, 저해상도 3D 지도와 고해상도 영상 및 열화상 영상을 구조팀으로 실시간으로 전송했습니다. 이 정보를 바탕으로 구조팀은 안전한 지역을 선정하고 전진기지(FOB) 지휘소를 구축할 수 있었습니다.
2단계 – 탐색 및 탐지
Hovermap 의 GPS 신호가 차단된 환경에서의 비행 및 충돌 방지 기능 덕분에 건물 내부와 나무 그늘 아래에서도 매핑 및 탐사가 이루어졌습니다.
FOB CP가 구축되자, 폭발 현장을 정찰하기 위해 드론을 탑재한 타이탄(Titan) 무인 지상 차량(UGV) 2대가 이곳에서 출동했다. 드론과 UGV로 구성된 이 팀은 구조 현장으로 이동한 후, 고해상도 카메라( Hovermap)가 장착된 드론이 UGV에서 자율적으로 발사되었다. UGV는 지상에서, 드론은 상공에서 각각 정찰을 수행했다.
Hovermap의 GPS 비지원 비행 및 충돌 회피 기능 덕분에, 이 드론은 건물 내부까지 진입해 생존자를 수색할 수 있었습니다. 이 단계에서는 운영자가 ‘ 3D ’ 지도에서 임무를 부여하면, 로봇들에게 상위 수준의 명령이 전송되었습니다.
그 후 두 번째 UxV(무인 차량) 쌍이 지오펜스 제한이 적용된 다른 지역을 조사하고 지도를 작성하기 위해 파견되었다. 드론이 이 지역을 수색하고 지도를 작성한 후, 인근 산림 지역으로 이동하여 나무 캐노피 아래와 작은 관목 사이를 포함해 지도를 작성했다. 로봇들은 임무를 완료하거나 배터리 잔량이 부족해질 때까지 탐사 및 수색을 계속했다. 이후 드론과 UGV는 자동으로 전진기지(FOB) 지휘소로 복귀했다.
3D 의 지도 및 생존자 탐지 데이터는 4대의 로봇 모두에서 FOB 지휘소로 실시간으로 전송되었습니다. 이곳에서 해당 데이터는 하나의 지도로 통합되어 운영자와 구조팀에 제공되었습니다.
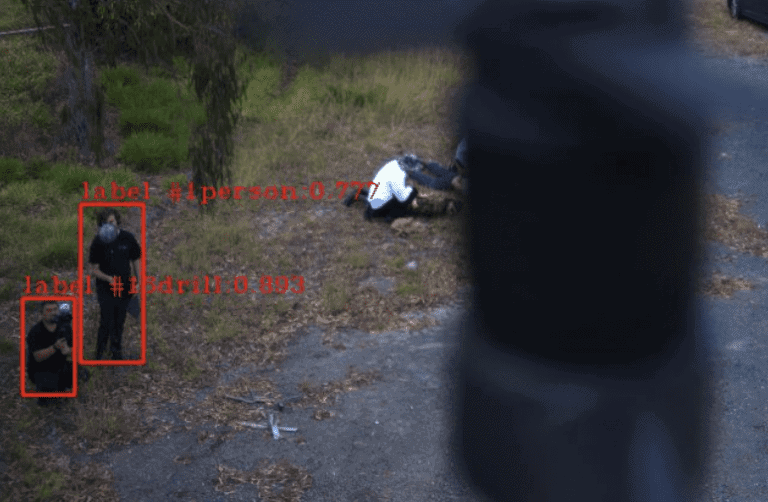
3단계 – 구조 작전
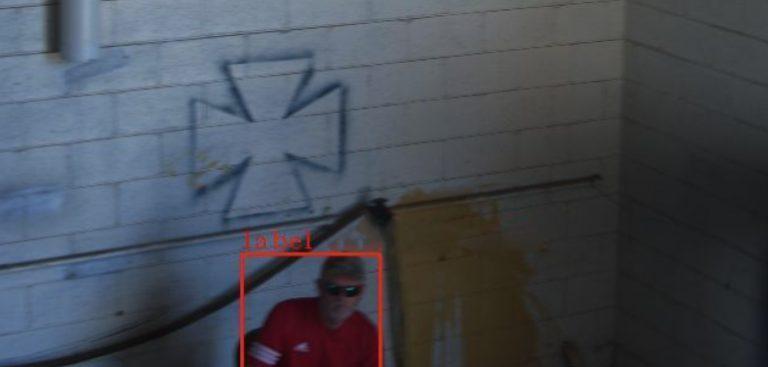
드론에 장착된 ‘ Hovermap ’을 통해 생존자들이 확인되고 그들의 모습이 포착되었다.
이러한 임무의 결과로 대응팀은 실내와 수목 우거진 지역 모두에 대한 정확한 지도를 확보할 수 있었습니다. 또한 생존자를 파악하여 ‘ 3D ’ 지도에 그들의 위치를 표시하고, 이미지를 제공함으로써 팀이 생존자들의 상태를 파악할 수 있게 했습니다.
이 정보를 바탕으로, 팀은 위중한 상태에 처한 한 그룹의 생존자들에게 통신 장비와 응급처치 키트를 전달하기로 결정했습니다. 이 작업은 프리스페이스 오퍼레이션즈(Freespace Operations)가 슬렁 로드 시스템과 중량물 운반 드론을 활용하여 수행했습니다. 배송 드론은 구글 지도의 웨이포인트 내비게이션을 통해 안내받았습니다.
그 후 해군 구조대가 투입되어 생존자들을 구조해 안전한 곳으로 이송했다.
결과
통합된 ‘ 3D ’ 지도가 FOB 지휘소로 다시 전송되어, 해당 지역과 위험 요소에 대한 개요를 제공했다.
이번 성공적인 임무는‘DARPA ’의 ‘Subterranean Challenge’ 대회를 계기로 이루어진 것으로, 당시 Emesent 와 Data61은 협력하여 다중 에이전트 자율 주행 및 매핑 기술을 시연했으며, 2021년 결승전에 진출한 바 있습니다.
Emesent의 ‘ Hovermap ’가 국방, 안보 및 위기 관리 분야에서 제공하는 잠재적 가치 덕분에, 최근In-Q-Tel이 Emesent 에 투자하게 되었습니다.
이번 임무를 통해 호주 항공우주 연구소( Emesent )와 Data61은 획기적인 첨단 다중 에이전트 자율 시스템의 성능을 시험해 볼 수 있었으며, 다음 사실을 입증했습니다:
- 로봇 함대는 임무 계획 및 수행에 활용되어 인간의 위험을 줄일 수 있습니다.
- 여러 대의 UxV가 복잡한 임무를 탐색하고 협력하여 수행할 수 있습니다.
- 당사의 첨단 자율 주행 및 운영 기술을 통해 GPS 신호가 차단된 환경에서도 작업이 가능합니다.
- 실시간 상황 인식 정보는 지상 관제소나 전방작전기지(FOB) 지휘소로 전송될 수 있습니다.
- 지상 관제소나 전방작전기지(FOB) 지휘소에서 한 명의 조작자가 여러 대의 이종 UxV를 제어할 수 있습니다.
- 드론은 자율 주행 지상 차량(UGV)에서 자율적으로 발사될 수 있다.
- 로봇이 배치한 통신 노드를 통해 자가 복구형 메시 네트워크를 구축할 수 있다.
- 다중 에이전트 함대를 통해 실시간 3D 지도를 생성하고 공유할 수 있습니다.
- 로봇 편대는 생존자를 자동으로 탐지, 분류 및 위치를 파악할 수 있습니다.
‘Autonomous Warrior 2020’에서 거둔 성과는 ‘ Hovermap’가 성장 중인 사고 및 긴급 대응 시장에서 강력한 도구로서의 입지를 공고히 할 뿐만 아니라, 방위 산업 분야에서 향후 추가적인 활용 사례로 이어질 수 있는 길을 열어주었습니다.