
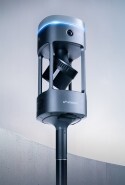


Emesent수상 경력에 빛나는 ‘ Hovermap ’는 드론 자율 비행 및 LiDAR 매핑용 페이로드로, LiDAR 데이터를 활용하고 첨단 알고리즘을 통해 스캔된 환경의 정확한 3D 포인트 클라우드를 생성할 뿐만 아니라, GPS 신호가 없는 상황에서도 드론 비행을 자동화합니다.
호주 연방 연구 기관이 개발한 세계 최고 수준의 ‘ 3D ’SLAM 솔루션을 통해 성능을 한층 강화했습니다.
호주 과학기술연구기구( CSIRO , Data61) 산하 로봇공학 및 자율 시스템 그룹은 2008년부터 매우 정확하고 견고한 3D LiDAR [1] 기반의 SLAM[2] 솔루션을 선도적으로 개발해 온 것으로 전 세계적으로 명성을 쌓아왔습니다. ‘Wildcat’은 이 그룹이 10년 이상의 경험을 바탕으로 개발한 최신 SLAM 구현체로, 정확성, 견고성 및 처리 속도 면에서 새로운 기준을 제시하며 로봇 공학 응용 분야에 최적화되어 있습니다.
2019년 1월, ‘ Hovermap ’는 Wildcat을 도입한 최초의 상용 매핑 및 자율주행 솔루션이 되었으며, ‘ Emesent ’는 최초의 Wildcat 얼리 어답터가 되었습니다.
지속적이고 긴밀한 협력을 통한 역량 강화
Emesent 의 창립자들과 핵심 엔지니어링 팀의 상당수는 이전에 CSIRO 의 로봇공학 그룹에 소속되어 있었으며, CSIRO SLAM 의 전문가들과 긴밀히 협력하여 Wildcat을 Emesent의 Hovermap 드론 자율주행 및 매핑 페이로드와 통합했습니다. 창립자들은 CSIRO 를 떠나 Emesent 를 설립하여 Hovermap 기술을 상용화했습니다.
Emesent 와 CSIRO 의 로봇공학 및 자율 시스템 그룹 간의 긴밀한 유대 관계는 ‘Wildcat Early Adopter Program’과 공동 연구 프로젝트를 통해 지속적인 협력을 이어가고 있습니다. 또한 호주 브리즈번의 풀렌베일(Pullenvale) 하이테크 단지에 함께 입주함으로써, 양측은 정기적인 교류와 공동 테스트 활동을 통해 상호 혜택을 누리고 있습니다.
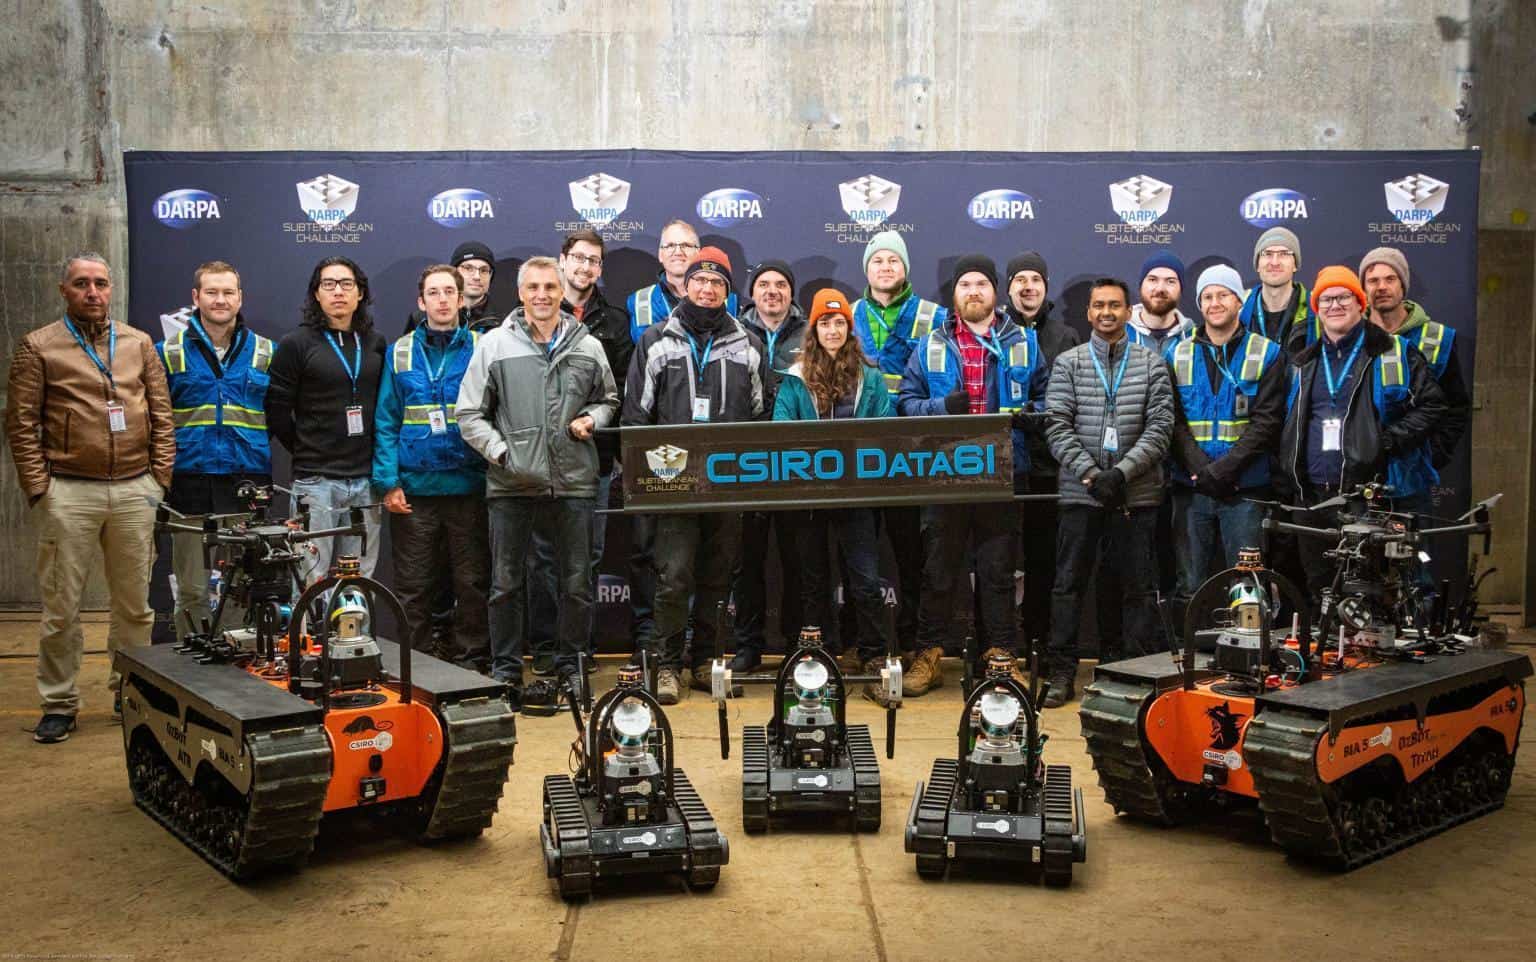
Emesent CSIRO 는 권위 있는‘ Subterranean Challenge’ 대회에DARPA 참가하기 위해 협력했으며, Wildcat은 양측이 투입한 로봇의 핵심 구성 요소로 활용되었습니다. 이를 통해 로봇 팀이 협력하여 특정 지역을 탐사하고 지도를 작성할 때 필수적인 ‘다중 에이전트 협업 매핑’과 같은 Wildcat의 주요 기능 개발이 가속화되었습니다. 합동 팀은 올해 초 미국에서 열린 ‘SubT Urban Circuit’ 대회에서 4위를 차지했으며, 물체 위치를 가장 정확하게 보고한 팀에게 수여되는 상을 수상했는데, 이는 와일드캣 솔루션의 정확성을 입증하는 결과입니다.
현장 테스트와 노하우를 통한 성능 최적화
로봇공학 분야의 전문 지식을 바탕으로, Emesent 의 연구개발(R&D) 팀은 핵심 SLAM 알고리즘에 대한 깊은 이해를 갖추고 있으며, 자율 주행 및 매핑 분야에서 이러한 알고리즘의 성능을 최대한 활용하는 방법을 잘 알고 있습니다.
Hovermap 이 제품은 2017년 초부터 고객사에 도입되어 왔으며, 초기에는 ‘얼리 어답터 프로그램(Early Adopter Program)’을 통해 시제품 형태로 제공되다가 2019년부터는 상용화되어 운영되고 있습니다. 이 기간 동안 전 세계의 까다롭고 다양한 환경에서 수천 시간에 달하는 자율 비행 및 매핑 기록을 쌓았습니다. 이러한 방대한 실제 운용 데이터를 바탕으로 ‘ Emesent ’ 팀은 매개변수를 조정하고 ‘ SLAM ’ 개발팀에 귀중한 피드백을 제공함으로써 ‘ SLAM ’의 성능을 최적화할 수 있었습니다.
SLAM 지도 표시와 실시간 내비게이션 모두에
SLAM 거리 및 센서 데이터를 활용하여 거리 센서 자체의 움직임을 추정합니다. 이 움직임이 추정되면, 거리 데이터를 공통 좌표계로 투영하여 3D 지도를 생성할 수 있습니다. 또한 추정된 움직임은 센서를 탑재한 로봇 플랫폼을 제어하는 데에도 활용될 수 있습니다. Wildcat과 Hovermap 의 경우, Lidar 및 IMU 데이터를 사용하여 지도를 생성하고 드론의 비행을 제어합니다.
Hovermap 가 드론에 탑재되어 비행 중일 때, Wildcat SLAM 알고리즘이 실시간으로 작동하여 주변 환경에 대한 드론의 위치, 방향 및 속도를 추정함으로써 GNSS 데이터의 필요성을 대체합니다. Emesent의 독자적인 드론 자율 비행 알고리즘은 이 SLAM 솔루션을 기반으로 하여 드론 비행을 자동화함으로써, GPS 없이도 항법 수행, 안전한 경로 계획 및 장애물 회피가 가능하게 합니다. 이를 위해서는 Hovermap 기내에서 매초 수천 건의 계산이 수행되어야 하므로, 효율적인 SLAM 솔루션이 필수적입니다. SLAM 솔루션은 또한 매우 견고해야 하며, 어떤 환경에서도 오류 없이 완벽하게 작동해야 합니다. SLAM 오류가 발생하면 항법 기능을 상실할 수 있는데, 이는 비행 중인 드론에 있어 용납될 수 없는 결과입니다. Wildcat의 견고성, 정확성 및 효율성은 이러한 과제를 완벽하게 수행할 수 있음이 입증되었습니다.
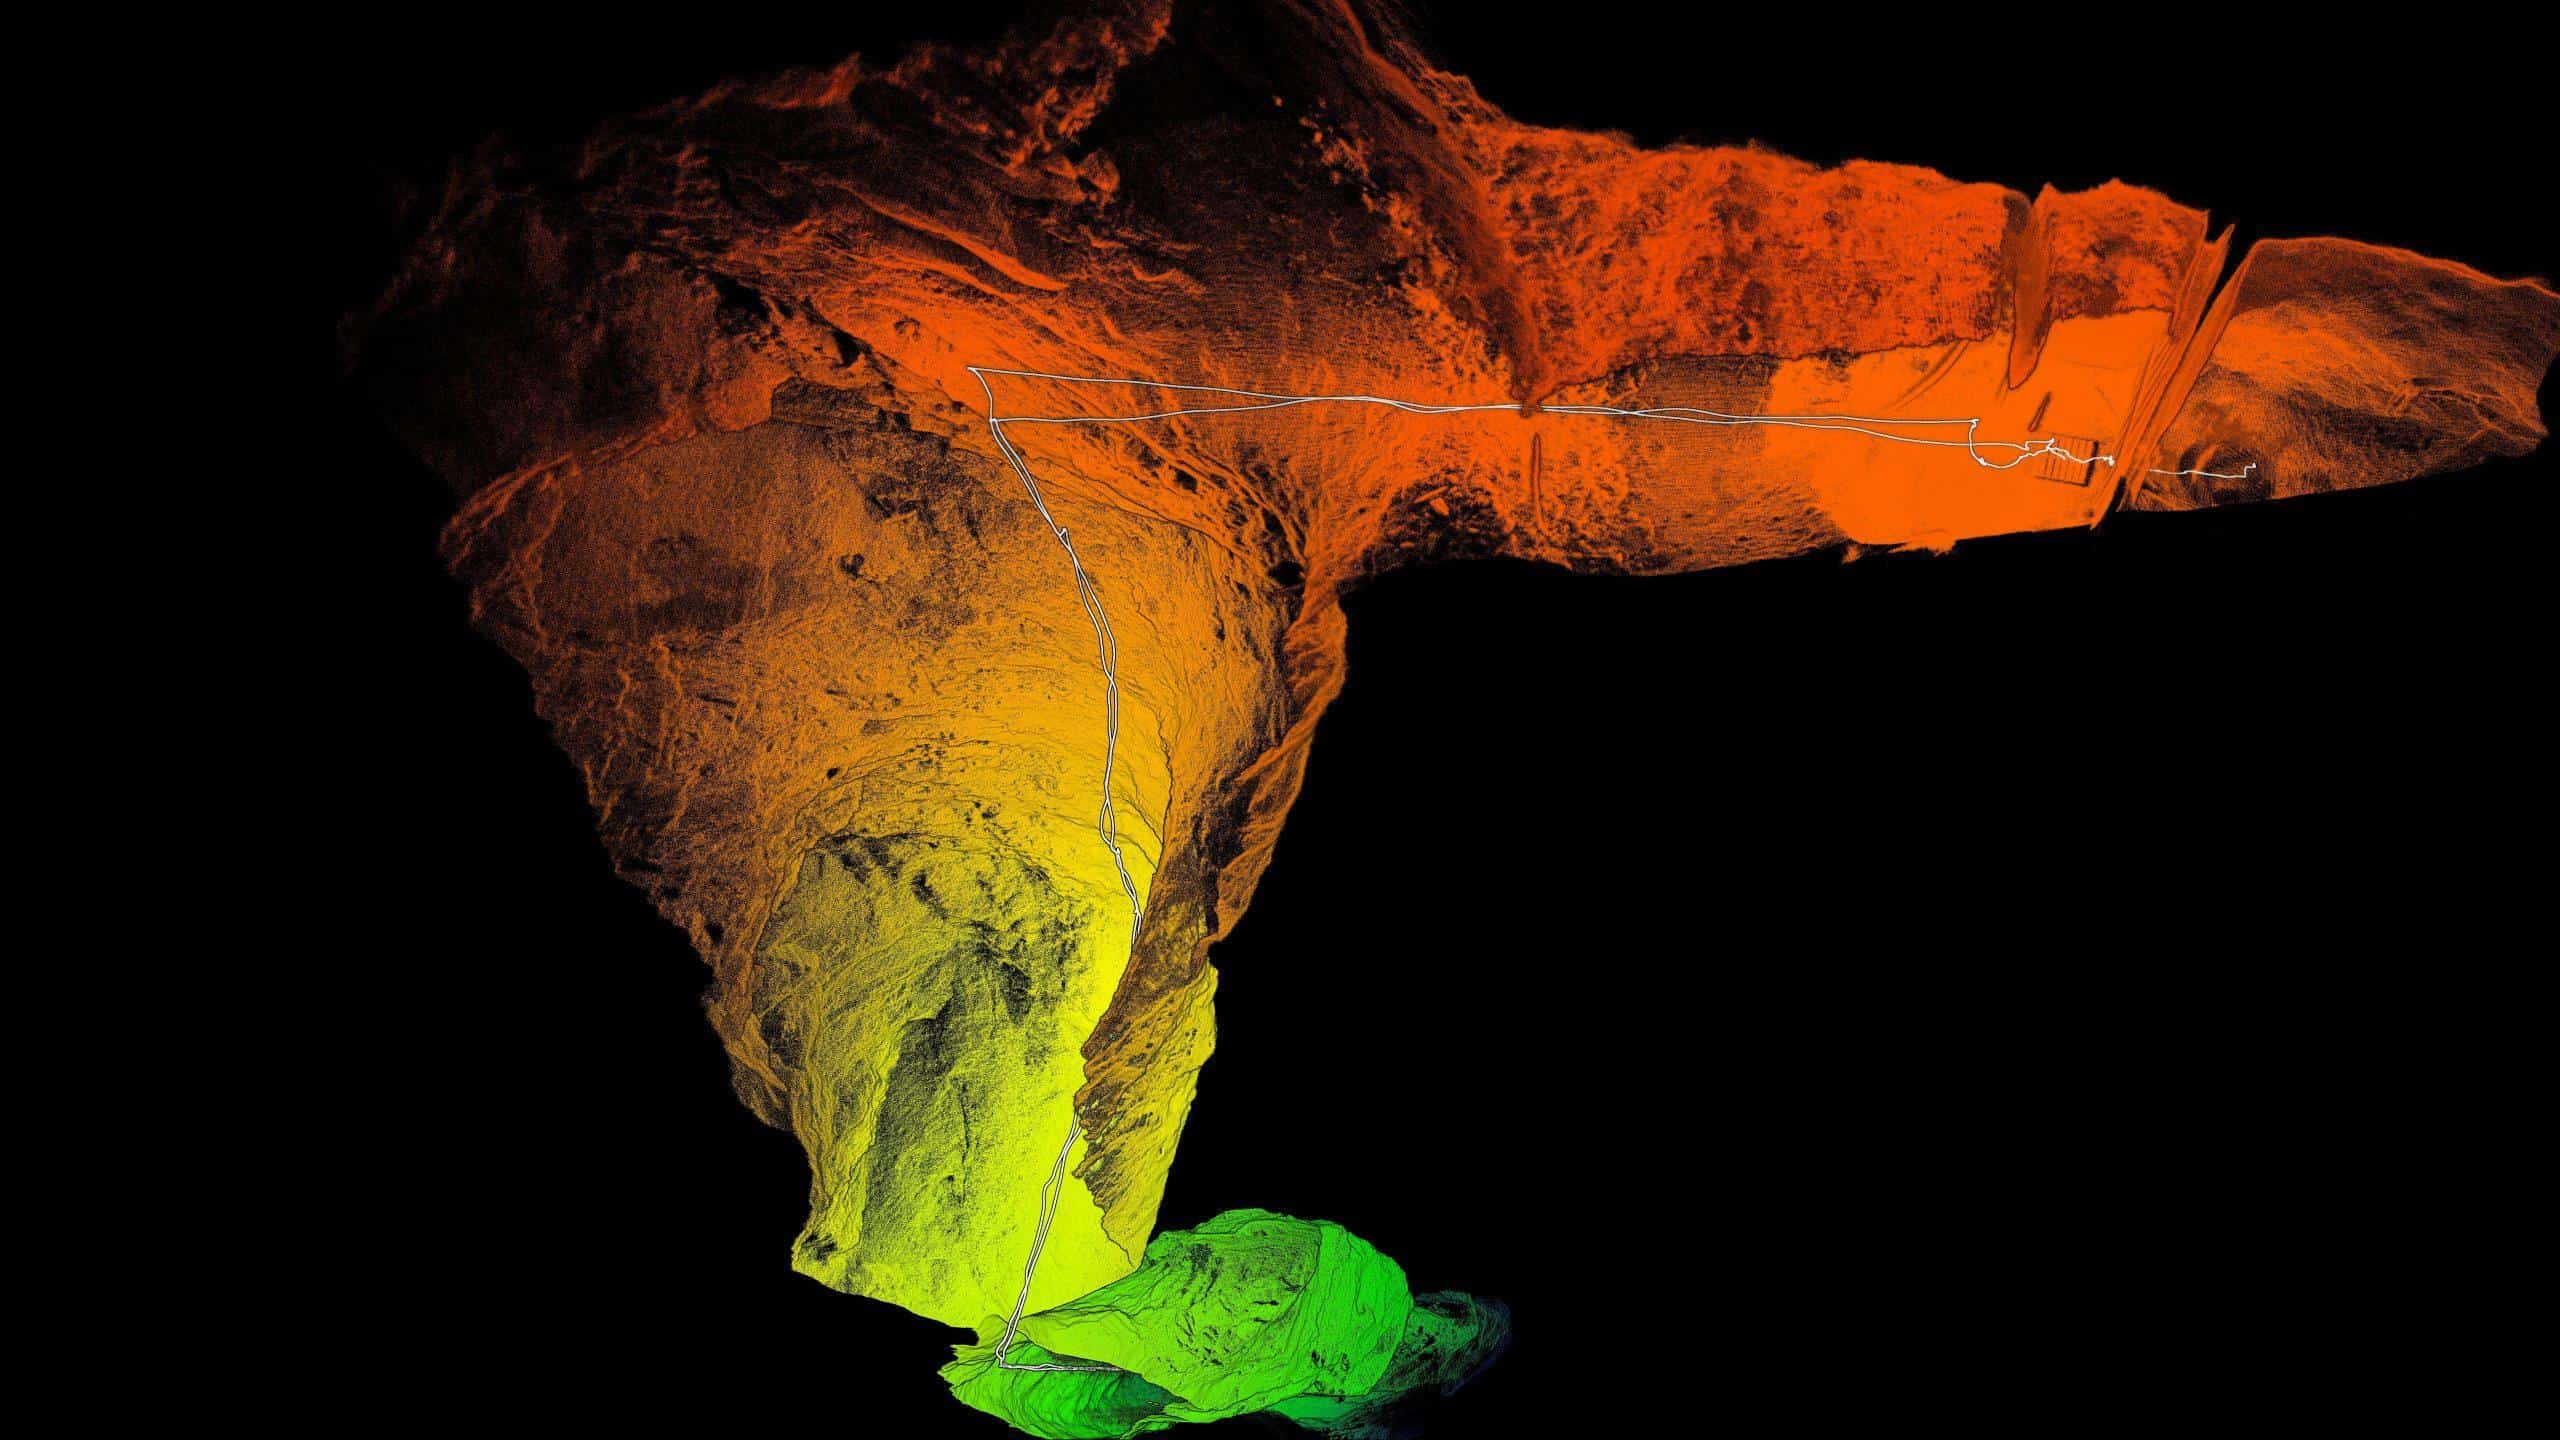
LiDAR 의 모든 데이터는 Hovermap 에 기내 저장되며, 비행 후 Wildcat을 사용하여 실시간 처리 속도보다 지도 품질을 우선시하도록 최적화된 모드로 재처리됩니다. 이를 통해 매우 높은 품질의 3D 포인트 클라우드가 생성되는데, 이는 시중에서 구할 수 있는 SLAM 기반 LiDAR 포인트 클라우드 중 단연 최고 품질이라고 할 수 있습니다. 이 지도의 품질은 Hovermap 에서 사용하는 Lidar 를 제조하는 Velodyne Lidar Inc.의 주목을 받기도 했습니다. 많은 기업이 Velodyne의 라이더를 사용하여 매핑 제품을 제작하고 있지만, Velodyne은 자사 기기로 제작할 수 있는 지도의 품질을 직접 보여주기 위해 Hovermap 의 소유자가 되었습니다. 이러한 포인트 클라우드의 품질은 Wildcat의 강력한 성능과 Hovermap의 독창적인 설계 및 뛰어난 제작 품질 덕분입니다.
상태 추정에서는 실시간으로, 지도 생성에서는 오프라인 환경에서 모두 우수한 성능을 발휘할 수 있다는 점은 Wildcat이 경쟁사들의 SLAM 솔루션에 비해 지닌 주요 강점입니다. 다른 솔루션들은 대체로 정확한 지도 생성이나 실시간 성능 중 하나만을 제공하도록 최적화되어 있습니다.
신속하고 신뢰할 수 있는 매핑을 위한 강력한 기능
Wildcat 플랫폼을 기반으로 하는 ‘ Hovermap ’는 경쟁사 제품과 차별화되는 몇 가지 독창적인 기능을 제공합니다:
- 매핑과 자율 비행:‘Hovermap ’는 드론의 자율 비행 기능과 ‘ SLAM ’ 기반 매핑 기능을 모두 제공하는 세계 유일의 플러그 앤 플레이 장치입니다. 이를 통해 지하 광산과 같이 일반적인 방법으로는 접근하기 어려운 지역에서도 데이터를 수집할 수 있습니다.
- 정밀한 매핑: ‘ Hovermap ’는 특히 ‘ SLAM ’ 기반의 모바일 매핑 시스템 치고는 매우 인상적인, 측량 등급의 고도로 정밀한 포인트 클라우드를 생성하는 것으로 입증되었습니다. 이 시스템은 일반적으로 일반 환경에서 ±20mm, 일반적인 지하 및 실내 환경에서 ±15mm, 근거리 스캐닝 시 ±5mm의 상대 정확도를 달성합니다. ‘Wildcat’을 탑재한 ‘ Hovermap ’는 ‘ DARPA ’의 ‘Subterranean Challenge’에서 가장 정확한 물체 탐지 부문 상을 수상하는 데 기여했습니다.
- 재현 가능한 결과:변화 감지 및 변형 모니터링은 다양한 산업 분야의 고객들에게 흔히 적용되는 분야입니다. 이를 위해서는 시간의 경과에 따라 특정 지역을 매핑할 때 재현 가능한 결과를 도출해야 합니다. ‘ Hovermap ’는 이러한 요구 사항을 충족시켜 환경의 1cm 미만의 미세한 변화까지 감지할 수 있게 해 주었습니다.
- 매핑 중에도 걱정 없는 움직임:Wildcat의 강력한 성능 덕분에 이 시스템은 불규칙한 움직임, 충격 및 진동에 대해 뛰어난 내구성을 자랑합니다. 다른 시스템의 경우 매우 부드럽게 걷거나 비행해야 하며, SLAM 의 미끄러짐을 유발할 수 있는 갑작스러운 움직임을 피해야 합니다. 반면, Hovermap 는 광산 차량에 장착된 채 광석 운반로를 따라 내려가는 동안 심한 충격을 받으면서도 여전히 고품질의 결과를 산출해 냈습니다.
- 특징이 부족한 환경에서도 뛰어난 안정성:SLAM 알고리즘은 환경 내의 고유한 3D 특징을 인식하는 데 의존합니다. 매끄러운 터널이나 평평하고 특징이 없는 지형에서는 일부 SLAM 시스템이 제대로 작동하지 않을 수 있습니다. Hovermap 는 상승 굴착 구간이나 터널과 같이 특징이 부족한 SLAM 까다로운 환경에서도 뛰어난 성능을 발휘하는 것으로 입증되었습니다.
- 다양한 배치 옵션:Hovermap 는 드론 기반의 자율 매핑 기능뿐만 아니라, 퀵 릴리스 메커니즘을 통해 배낭형, 차량 장착형 또는 케이블 장착형 매핑 시스템으로 손쉽게 배치할 수 있습니다. Wildcat은 이러한 모든 배치 옵션에 대응할 수 있습니다.
- 빠른 데이터 처리:Hovermap 는 드론 비행에 대한 실시간 상태 추정값과 온라인으로 확인할 수 있는 저해상도 포인트 클라우드를 실시간으로 생성할 수 있으며, 오프라인 모드에서는 데이터 수집 시간의 단 두 배만에 고해상도 지도를 생성할 수 있습니다.
- 이동 중 스캔 시작/중지: Hovermap 이동 중에도 스캔을시작하거나 중지할 수 있습니다. 드론이 공중에 정지해 있을 때나, ‘ Hovermap ’을 배낭에 장착한 상태에서 이동 중일 때 스캔을 시작할 수 있습니다. 다른 솔루션들은 복잡한 보정 절차를 요구하거나, 스캔을 시작할 때 완전히 정지해 있어야 합니다.
- 높은 데이터 수집 속도:‘ SLAM ’ 알고리즘의 견고성 덕분에 ‘ Hovermap ’는 더 빠른 속도로 데이터를 수집할 수 있습니다. 드론 기반 수집의 경우 최대 5m/s, 차량 기반 수집의 경우 최대 40km/h(11 m/s)의 속도로 데이터 수집이 가능합니다.
- 실시간 다중 에이전트 병합 및 전역 최적화 지원:Wildcat은 다중 로봇 협업 매핑을 위해 개발되었으므로, 데이터 수집 과정에서 여러 출처의 지도를 실시간으로 병합하여 통합되고 전역적으로 최적화된 결과를 도출할 수 있습니다.
- 데이터 포인트별 다중 속성: Hovermap 에서 생성된 각 데이터 포인트에는 강도, 시간, 범위, 반사 횟수, 링 번호 등의 여러 속성이 포함됩니다. 이러한 속성은 포인트 클라우드를 활용하여 파생 데이터를 생성할 때 유용한 필터링 기능을 제공합니다.
Emesent Hovermap 와 Wildcat 의 결합이 거둔 성공을 바탕으로, 팀과의 지속적인 협력과 자사 연구개발팀의 헌신을 통해 이를 더욱 발전시켜 나갈 것을 약속합니다. 앞으로 더 많은 개선 사항과 흥미로운 새로운 기능들이 선보일 예정입니다. SLAM CSIRO
[1] 광탐지 및 거리 측정
[2] 동시 위치 추정 및 매핑