
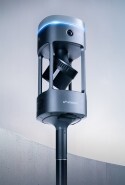


3DMetrica의 측량사 파올로 코라데기니(Paolo Corradeghini)는 Emesent Hovermap ST 를 활용해 이탈리아 마사의 카스텔로 말라스피나(Castello Malaspina) 지하에 있는 두 개의 중세 저수조를 측량했습니다.
장비 설치, 안전 조치 및 표적 설정을 포함한 전체 현장 방문에는 약 4시간이 소요되었습니다. 실제 스캔 작업은 단 25분 만에 완료되었습니다. 파올로의 평가에 따르면, ‘ SLAM ’ 알고리즘은 좁은 우물 안과 사람 주변을 지나면서도 경로를 잘 유지했으며, ‘ Emesent ’Aura 기능을 통해 세 번의 스캔 데이터를 하나로 통합하여 저수조와 그 주변 성곽을 아우르는 단일 데이터셋을 생성했습니다. 그는 2026년 10월 ‘ Emesent ’ 웨비나에서 이 프로젝트를 발표했습니다.
SLAM (동시 위치 추정 및 매핑, SLAM)은 스캐너가 레이저로 주변 환경을 측정하는 동시에, 감지한 기하학적 정보를 바탕으로 자신의 위치를 파악하는 방식입니다. GPS나 빛이 필요하지 않아 칠흑같이 어두운 저수지에 적합합니다.
들어갈 수 있는 유일한 길이 좁은 우물뿐일 때, 저수조를 어떻게 조사하나요?
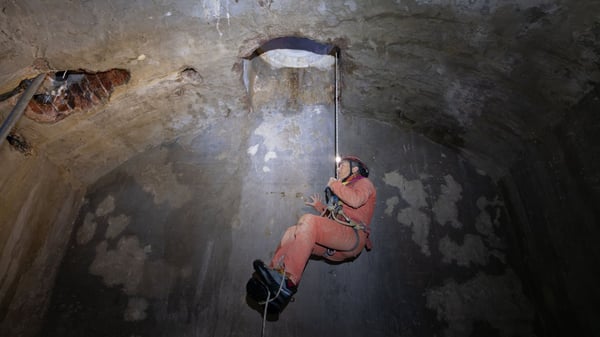 이 성의 안뜰 아래와 인근에는 다섯 개의 저수조가 있습니다. 문화유산청을 대신해 활동하는 지역 동굴 탐사팀이 3일 동안 레이저 거리 측정기와 나침반을 이용해 이 다섯 곳을 모두 조사했습니다. 파올로는 2026년 2월에 합류하여 ‘ Hovermap ’ST 을 이용해 그중 두 곳을 스캔했는데, 이는 부분적으로 ‘ SLAM ’가 이런 환경에서 어떻게 작동하는지 확인하기 위함이었습니다.
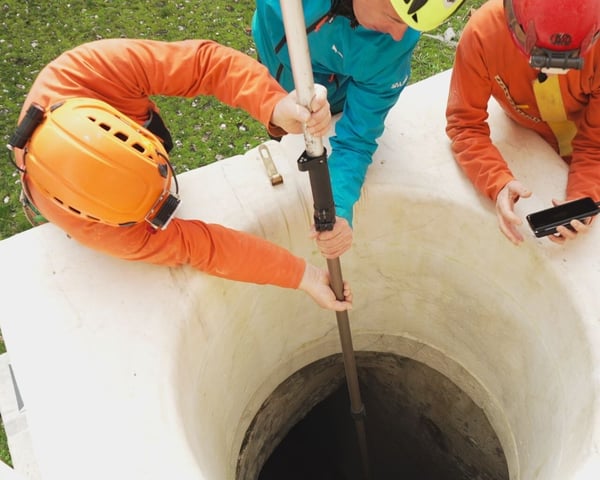
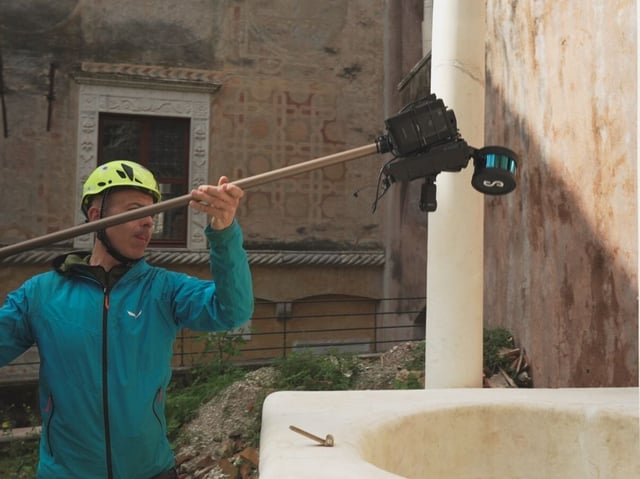
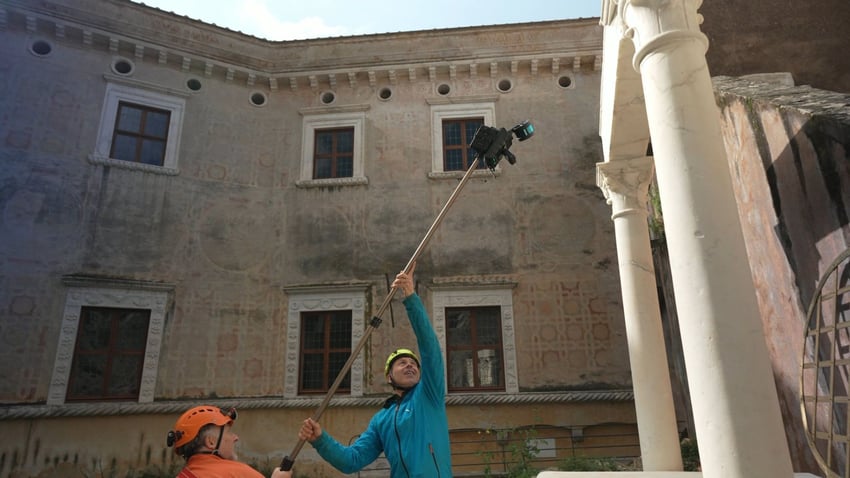
특별한 거치대가 없었기 때문에 그는 현장에서 장비를 직접 제작했다. 그는 케이블 타이로 ‘ Hovermap ’의 운반 손잡이를 신축식 막대의 상단에 고정하고, 센서 옆에 외장 배터리를 단단히 고정했다. 막대를 완전히 펼치면 길이가 약 3.5미터에 달했는데, 이 저수조들을 조사하기에는 충분한 길이였다. 그는 더 깊은 수직 구덩이의 경우 다른 설정이 필요할 것이라고 언급했다. 지하로 내려가기 전, 그는 안뜰과 계단, 통로를 약 10분 동안 둘러보며 각 저수조의 위치를 파악했다. 그는 휴대폰의 ‘ Emesent ’Commander 앱에서 실시간 미리보기를 확인하며 이동했다.
스캐너는 물탱크에 혼자 들어가야 할까요, 아니면 작업자들과 함께 들어가야 할까요?
파올로는 같은 날 두 가지 방식을 모두 시험해 보았다. 안뜰의 저수조에서는 팀이 밖에서 대기하는 동안 스캐너가 기둥에 거꾸로 매달린 채 우물 속으로 내려갔다. 스캔에는 약 5분이 소요되었다. 그의 견해로는 아무도 밀폐된 공간에 들어가지 않기 때문에 이 방법이 더 빠르고 안전한 선택이다. 단점은 그림자 현상이다. 스캐너는 내려진 위치에서 보이는 것만 감지할 수 있으므로, 벽이 뒤쪽에 있는 물체를 가려버린다.
부엌 저수조의 경우, 작업자들이 사다리를 타고 내려가 기둥을 안으로 옮겼습니다. 이 스캔 역시 약 5분이 소요되었습니다. 이 방법은 역할 분담이 명확한 더 많은 인력이 필요했지만, 그림자 영역을 거의 모두 제거할 수 있었습니다. 그의 결론은, 선택은 공간의 형태와 사람들이 얼마나 안전하게 들어갈 수 있는지에 달려 있다는 것입니다.
알고리즘이 하드웨어보다 더 중요할까요?
파올로의 견해로는 그렇다. 그는 SLAM 하드웨어가 이미 정점에 도달해 많은 시스템이 유사한 센서를 사용하고 있으며, 이제는 알고리즘이 신뢰할 수 있는 포인트 클라우드를 포인트 클라우드가 전혀 없는 경우와 구분해 낸다고 믿는다.
우물 입구가 그의 테스트 장소였다. 열린 안뜰에서 좁은 관으로 이동하면 공통된 기하학적 구조가 거의 남지 않는다. 포인트 클라우드의 모든 점은 스캐너의 궤적을 기반으로 배치되므로, 경로의 편차가 데이터의 오차로 이어집니다. 주방 물탱크에서는 샤프트 바닥의 센서 근처에 있던 사람들로 인해 기하학적 정보도 가려졌습니다. 그의 결론은 알고리즘이 테스트를 통과했다는 것이었습니다. 그는 Aura 에서 아무런 제약 조건 없이 데이터를 처리하고, SLAM 가 자동으로 실행되도록 했습니다.
현장에 GNSS 신호가 거의 닿지 않을 때 스캔 데이터에 지리 좌표를 어떻게 할당하나요?
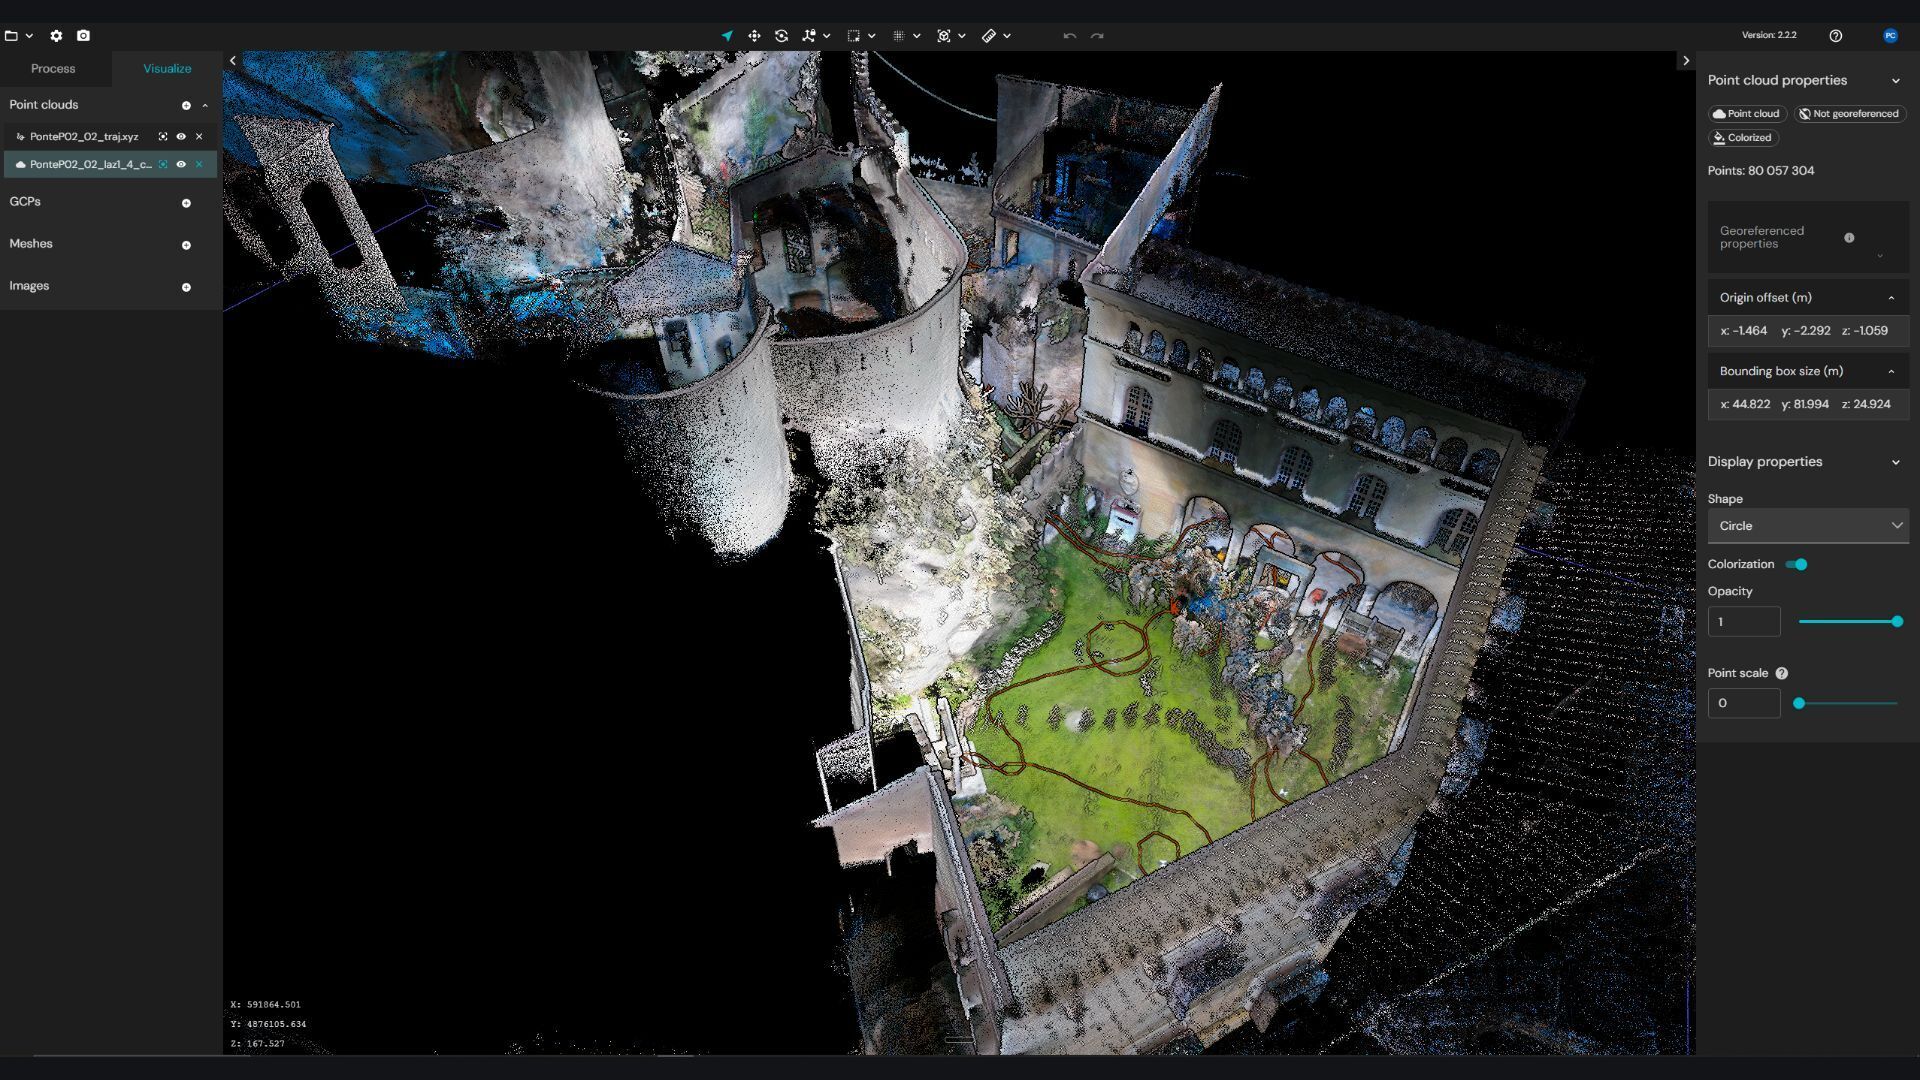
지리 참조란 스캔 데이터를 실제 세계의 좌표에 매핑하는 것을 의미합니다. 파올로는 각 시추공 주변에 최소 네 개의 타겟을 배치했습니다. 이 타겟들은 자동 병합이 실패했을 때 스캔을 정렬하기 위한 안전 장치 역할을 했을 뿐만 아니라, 지리 참조를 위한 기준점으로도 사용되었습니다. 세 개의 스캔 데이터는 Aura 에서 겹치는 부분을 통해 병합되었습니다.
스캔을 마친 후, 그는 같은 기둥에 설치된 스캐너를 GNSS 수신기로 교체하고 안테나를 약 4미터 높이로 올렸습니다. 높은 벽들이 하늘의 상당 부분을 가리고 있었습니다. 부엌 물탱크 주변에서는 수신기가 전혀 작동하지 않아 모든 측정 대상에 대한 측정이 이루어지지는 않았습니다. 측정된 대상들의 정밀도는 4~6센티미터였으며, 대상에 대한 잔차 값은 4~5센티미터, 일부는 6센티미터로 나타났다. 파올로는 이를 처리 과정의 문제가 아니라 GNSS의 정밀도 탓으로 돌렸다. 그는 CloudCompare에서 최종 지리 참조 및 정확도 검사를 수행했으며, 스캔 중에 가만히 서 있던 사람들의 데이터를 수동으로 정리하기도 했다.
지상 관제 체계가 잘 갖춰져 있다면 정확도는 어느 정도까지 기대할 수 있을까요?
파올로(Paolo)는 이 프로젝트가 아닌 다른 작업에서 Emesent Hovermap 및 Aura 를 직접 테스트한 결과를 바탕으로 Q&A에서 이에 답변했습니다. 그가 Emesent Aura 내에서 토탈 스테이션으로 측정한 표적을 제약 조건으로 사용했을 때, 8~9밀리미터의 정확도와 5~6밀리미터의 정밀도를 달성했습니다. 그의 기법은 센서 헤드를 표적 방향으로 향하게 한 채 표적 주위를 돌며 더 많은 점을 캡처하고, Aura 에서 눈에 잘 띄는 고강도 표적을 사용하는 것입니다. 이는 제품 사양이 아닌, 한 측량사가 자신의 조건 하에서 얻은 결과입니다.
SLAM 는 어떤 상황에서 작동하지 않게 되나요?
물. 일부 저수조의 바닥에는 30~50센티미터 높이의 물이 차 있었다. 레이저는 물을 통과하지 못하며, 평평하고 반사성이 있으며 움직이는 표면은 ‘ SLAM ’가 포착할 수 있는 단서를 거의 제공하지 않는다. 한 저수조는 2~3미터까지 물이 차 있었기 때문에, 동굴 다이버들이 줄자, 수중 나침반, 수심계를 이용해 측량했다.
파올로는 조사 범위에 대해 현실적인 태도를 보인다. 동굴 탐사팀이 3일 동안 침수된 저수조를 포함해 총 5개의 저수조를 모두 조사했다. 파올로가 현장에서 보낸 4시간에서 4시간 30분 동안은 두 개의 저수조와 그 주변 환경을 조사했으며, 실제 스캐닝 시간은 약 25분이었다. 나머지는 물류 작업에 소요되었다. 그의 결론은 각 방법이 가장 효과적인 곳에서 사용할 때 최상의 결과를 얻을 수 있다는 것이다.
청중 질문
자세한 내용은 온디맨드로 시청 가능한 웨비나 녹화 영상을 확인해 보세요: 지하 공간의 다용도성: 중세 성의 저수조를 매핑하기 Emesent Hovermap ST