


3DMetrica社の測量士であるパオロ・コラデギーニ氏は、Emesent Hovermap ST を使用して、イタリアのマッサにあるカステッロ・マラスピナ地下にある2つの中世の貯水槽の測量を行いました。
機材の設置、安全対策、ターゲットの設置を含む現場作業全体には、およそ4時間かかりました。実際のスキャン作業はわずか25分で完了しました。パオロ氏の評価によると、SLAM アルゴリズムは、狭い井戸の中や人の周囲でも軌道を維持し、Emesent Aura により、3つのスキャンデータが統合され、貯水槽とその周囲の城を網羅する1つのデータセットが作成されました。 彼は2026年10月、 Emesent のウェビナーでこのプロジェクトを発表した。
SLAM (同時位置推定・マッピング:SLAM)とは、スキャナーがレーザーで周囲を計測しながら、検知した幾何学的情報から自身の位置を算出する手法である。GPSも照明も不要であるため、真っ暗な貯水槽での使用に適している。
狭い井戸しか入り口がない場合、貯水槽をどうやって点検すればよいのでしょうか?
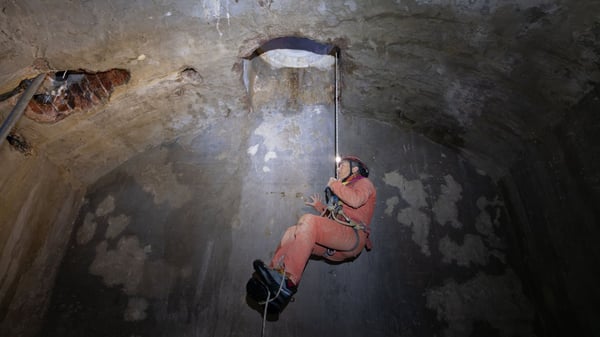 この城の中庭の下やその周辺には、5つの貯水槽があります。文化財保護局の委託を受けた地元の洞窟探検家チームが、3日間にわたりレーザー距離計とコンパスを用いて、これら5つの貯水槽すべてを調査しました。パオロは2026年2月にこの調査に参加し、Hovermap ST を使ってそのうち2つをスキャンしました。これは、SLAM がこのような場所でどのように機能するかを確認するためでもありました。
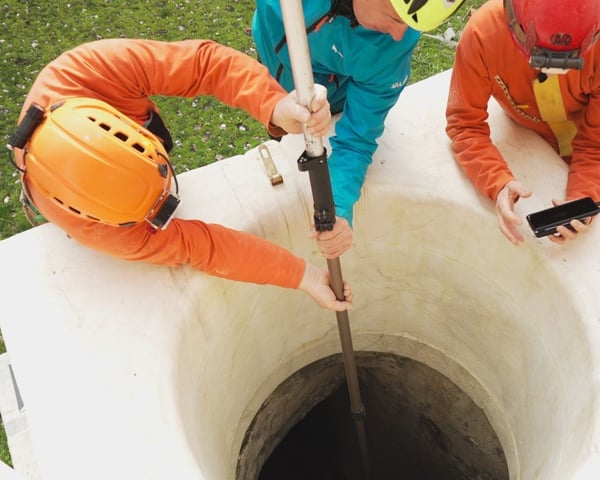
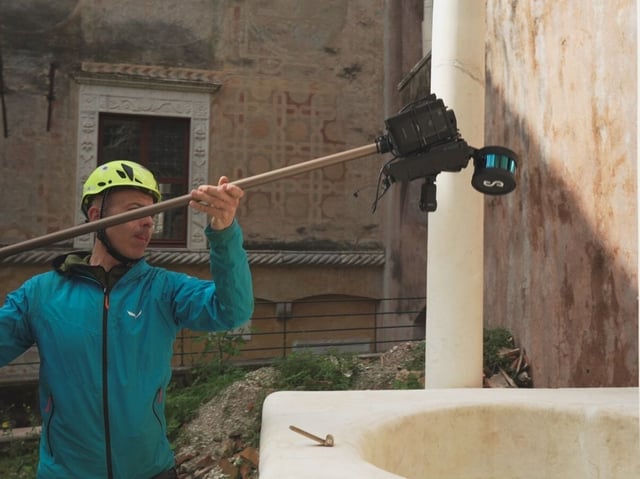
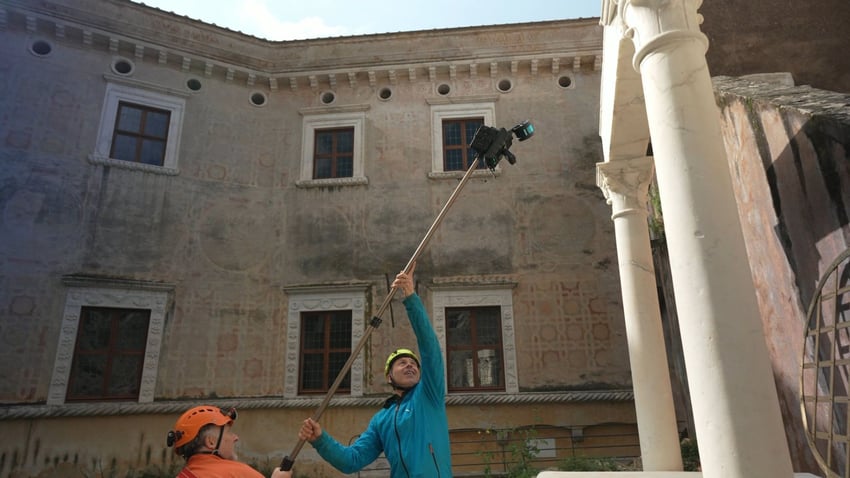
専用のブラケットがなかったため、彼は現場で装置を自作した。Hovermap の持ち手を、ケーブルタイを使って伸縮式ポールの先端に取り付け、センサーの横に外部バッテリーを固定した。ポールを完全に伸ばすと約3.5メートルになり、これらの貯水槽には十分な長さだった。 彼は、もっと深いシャフトの場合は別のセットアップが必要になると指摘した。地下に入る前に、中庭や階段、通路を約10分かけて歩き回り、各貯水槽の位置関係を把握した。彼は、スマートフォン上のEmesent アプリ(Commander )でリアルタイムのプレビューを確認しながら進んだ。
スキャナーは、単独で貯水槽に入るべきか、それとも作業員と一緒に進入すべきか?
パオロは同じ日に両方の方法を試しました。中庭の貯水槽では、チームが外にいる間に、スキャナーがポールに逆さまに吊り下げられて井戸の中へと下ろされました。スキャンには約5分かかりました。彼によれば、これは誰も閉鎖空間に入らないため、より迅速かつ安全な方法だとのことです。その限界は影の影響です。スキャナーは下ろされた位置から見える範囲しか捉えられないため、壁があるとその背後のものは隠れてしまいます。
台所の貯水槽では、作業員がはしごを降りてポールを持って部屋の中に入った。このスキャンも約5分かかった。役割分担を明確にしたより多くの人員が必要だったが、影になる部分はほぼすべて解消された。彼の結論は、どちらの方法を採用するかは、空間の形状と、人がどれだけ安全に中に入れるかによって決まるというものだ。
アルゴリズムはハードウェアよりも重要なのでしょうか?
パオロの見解では、その通りだ。彼は、SLAM のハードウェアはすでに頭打ちの状態にあり、多くのシステムが類似のセンサーを採用している一方で、現在ではアルゴリズムによって、信頼性の高い点群と点群が全く得られない状態とが区別されていると考えている。
井戸の口が彼のテストの場だった。開放的な中庭から狭い筒状の空間へと移動すると、共通する形状情報はほとんど残らない。 点群内の各点はスキャナーの軌跡に基づいて配置されるため、経路のずれはデータの誤差となる。キッチンの貯水槽では、シャフト底部のセンサー付近にいる人々もジオメトリを遮っていた。彼の結論は、アルゴリズムは合格だったということだ。彼はAura で制約なしでデータを処理し、SLAM を自動的に実行させた。
GNSSの電波が現場にほとんど届かない場合、スキャン画像の地理参照はどのように行えばよいでしょうか?
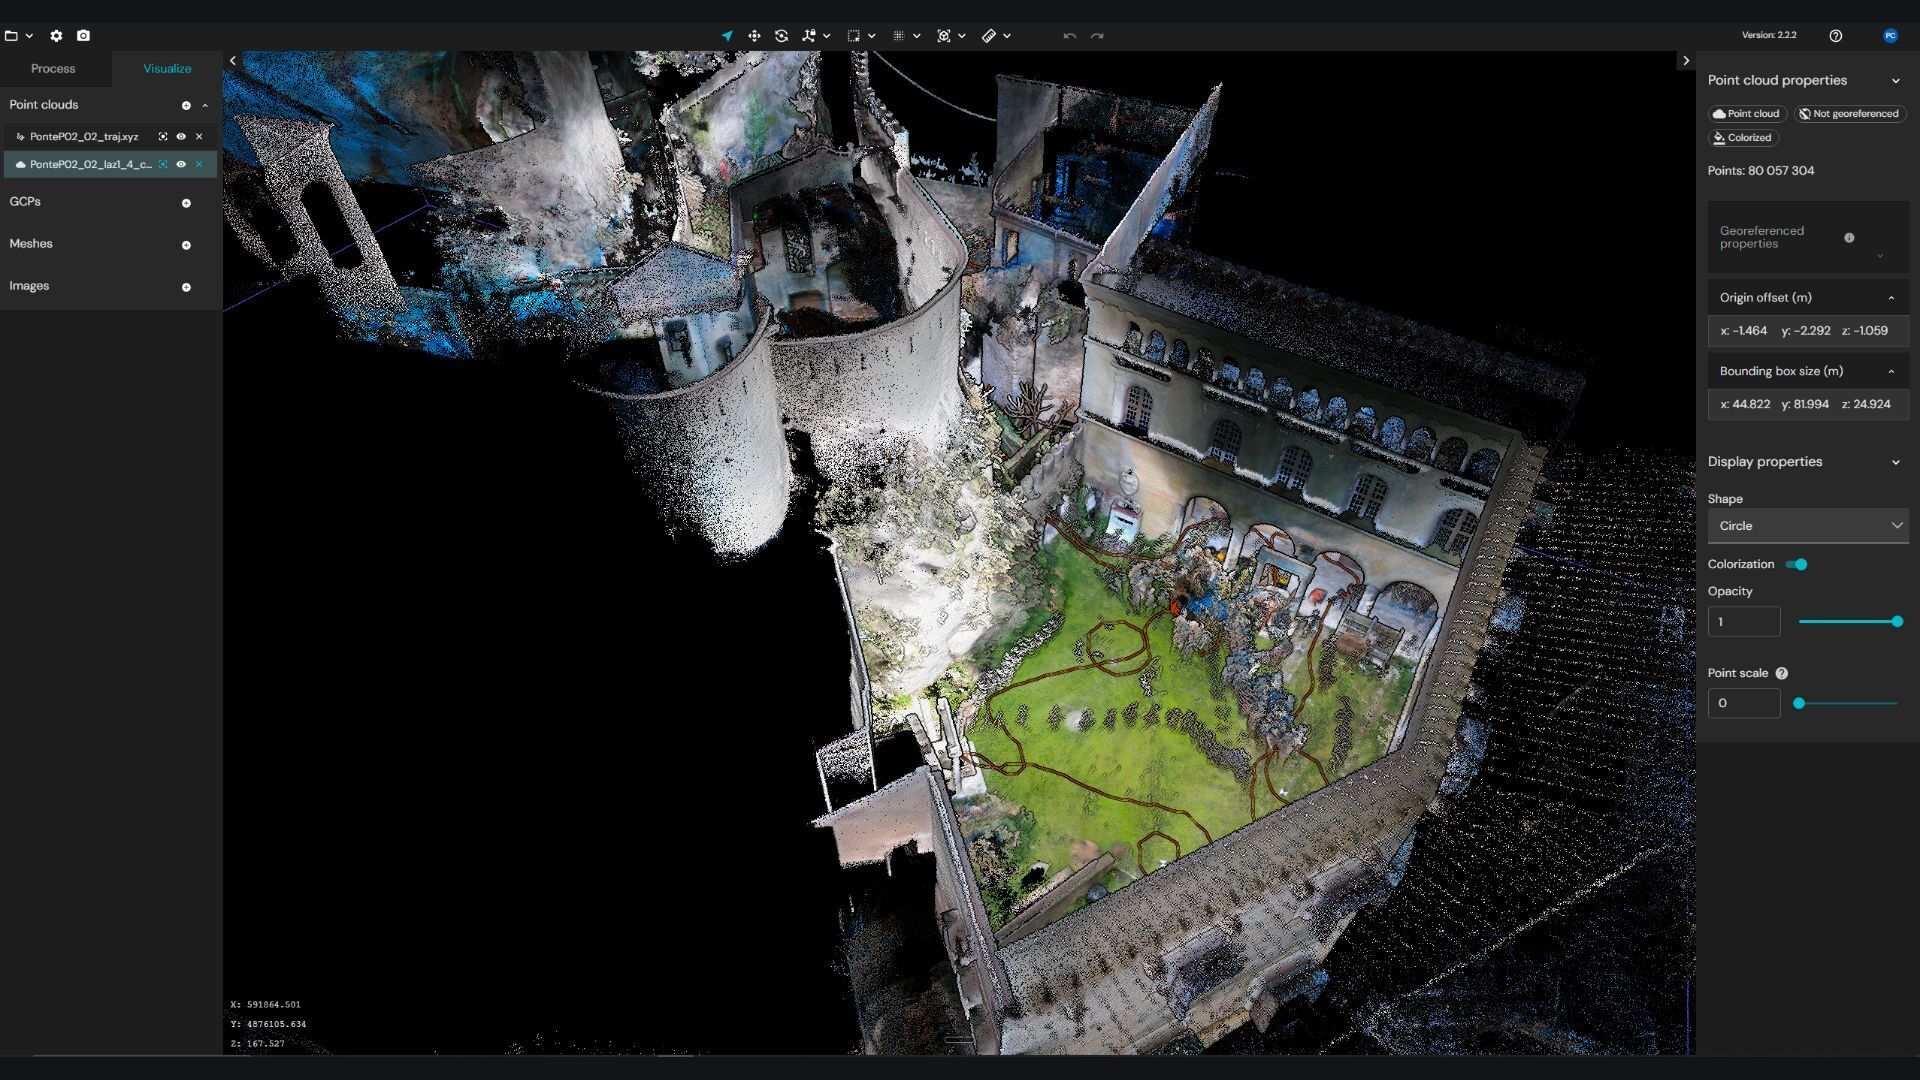
地理参照とは、スキャンデータを現実世界の座標に紐付けることを指します。パオロは各井戸の周囲に、少なくとも4つのターゲットを設置しました。これらは、自動マージが失敗した場合にスキャン位置を調整するための安全策として、また地理参照のための基準点として機能しました。3つのスキャンデータは、Aura を使用して、重なり合う領域を通じてマージされました。
スキャン終了後、彼は同じポールに取り付けられていたスキャナーをGNSS受信機と交換し、アンテナを約4メートル高く設置した。高い壁が空の大部分を遮っていた。キッチンの貯水槽周辺では受信機がまったく機能しなかったため、すべてのターゲットを測定できたわけではない。 測定できたターゲットの精度は4~6センチメートルで、ターゲットの残差は4~5センチメートル、一部は6センチメートルとなった。パオロはこれを、処理のせいではなくGNSSの精度によるものだと考えている。彼はCloudCompareで最終的な地理参照設定と精度チェックを行い、スキャン中にじっとしていた人物のデータを手作業で除去した。
適切な地上管制があれば、どの程度の精度が期待できるでしょうか?
パオロ氏は、このプロジェクトではなく、他の案件でEmesent Hovermap およびAura を用いた自身のテスト結果に基づき、Q&Aでこの質問に回答しました。 彼がEmesent Aura 内で、トータルステーションで測定したターゲットを制約条件として使用したところ、8~9ミリメートルの正確度と5~6ミリメートルの精密度を達成しました。彼の手法は、センサーヘッドをターゲットに向けたままターゲットの周囲を回り、より多くのポイントを取得すること、およびAura で目立つ高輝度のターゲットを使用することです。これらは、ある測量士が自身の条件下で得た結果であり、製品の仕様ではありません。
SLAM はどの時点で動作しなくなるのでしょうか?
水。一部の貯水槽では、床に30~50センチメートルの水が溜まっていた。レーザーは水を通過せず、平らで反射性があり、かつ動く表面では、SLAM が捉える手がかりがほとんどない。ある貯水槽は2~3メートルまで水没していたため、洞窟ダイバーたちが巻尺、水中コンパス、深度計を使って調査を行った。
パオロは調査範囲について率直に語っている。 洞窟探検家たちは3日間かけて、水没した貯水槽を含め5つの貯水槽すべてを調査した。パオロが現場で費やした4時間から4時間半のうち、2つの貯水槽とその周辺環境の調査に充てられ、実際のスキャン作業は約25分だった。残りの時間は後方支援に費やされた。彼の結論は、各手法を最も効果的に機能する場面で活用することが最良の結果をもたらす、というものだ。
聴衆からの質問
詳細については、オンデマンドで視聴可能なウェビナーの録画をご覧ください: 地下の多様性:中世の城の貯水槽をマッピングするEmesent Hovermap ST